„Делата свидетелстват за ума на човека, думите – за знанията му.“
Необходимостта от създаване на системи за бойна информация и управление (CICS) за морски платформи за различни цели се потвърждава от голямото увеличение на публикациите по тази тема. Така в “Морски информационно управляващи системи“ е даден подробен преглед на съвременните и перспективни CIMS, които са свързани с проблемите на подводното наблюдение. Военноморските сили, като един от основните потребители, използват информационните продукти на CICS при решаване на широк спектър от задачи. Една от основните задачи е борбата с подводници, която осигурява скритост и безопасност при подводно плаване. Ефективното решение на този проблем е невъзможно без адекватно отчитане на състоянието на морската среда, на базата на което се изчисляват акустичните характеристики на сигналите и смущенията. Отбелязва се, че крайбрежните зони се характеризират с голяма променливост на хидрофизичните характеристики на океанската среда. Ефективната работа на CIMS в райони с бързо променящи се условия може да бъде осигурена чрез системи за оперативна океанография (SOO).
Формулиране на проблема.
Както е известно, най-важният показател за ефективността на системите за откриване е обхватът на откриване – хоризонталното разстояние от обекта до сонара, при което целта става видима като цел и с голяма вероятност се обявява за цел. Вероятността за правилно откриване е произволна променлива, която зависи от много фактори: детерминирани и измерими (например скоростта на звука във вода), детерминистични и неизмерими (броят на слоевете грунт, тяхната плътност и скоростта на разпространение на звука в слой), както и произволни (шум и смущения). Проблемът с прогнозиране на производителността на сонара се състои в определени трансформации на набор от специализирани океанографски данни, които са разнородни от физическа, техническа и математическа гледна точка, в акустичните параметри на сигналите и шума, разпространяващи се в океана и които са входни измервания в хидроакустична система за наблюдение.
Схемата, показана на фиг. 1 отразява процеса на извършване на изчисления за получаване на карта на вероятностни оценки на зоните на уязвимост и невидимост на хидроакустична система за наблюдение.
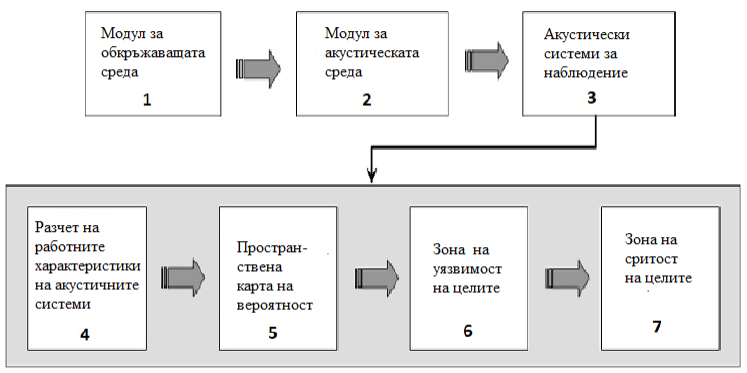
Фиг. 1. Обща схема за изчисляване на зоните за откриване и стелт.
Моделът на околната среда (блок 1) включва:
– описание на източниците на сигнал в океанската среда,
– характеристики на океанската повърхност,
– граници и параметри на океанското дъно,
– налягане, температура и соленост на водния стълб,
– променливост на характеристиките на океанската среда.
Освен това тези данни се използват за изчисляване на параметрите на сигнала, когато се разпространяват от целта до сонара (блок 2). Блок 3 съдържа информация за параметрите на сонара – това е апертурата на антената, честотния диапазон, характеристиките на смущенията. Блок 4 реализира обработката на входните данни по посочените алгоритми за откриване и оценка на местоположението на целта, както и изчисляване на работните характеристики на системата за наблюдение, определя се обхватът на откриване на целта,
вероятността за правилно откриване и пропускане на целта. Изчисленията се комбинират в пространствена карта, която характеризира вероятността за откриване на цели, разположени във всяка от точките на зоната за наблюдение (блок 5). Въз основа на получените данни за операторите се показват карти на зоните на уязвимост и скритост във визуална и опростена форма (блокове 6 и 7).
В настоящата публикация се представят резултатите от определянето на зоните на уязвимост и скритост въз основа на експериментални данни в съответствие с тази методика.
Океанографски данни и обработка.
Експериментите са проведени в базата на Южния клон на Института по океанология на Руската академия на науките в Геленджик. Измерванията на дълбочините (батиметрия) бяха извършени на 18 август 2020 г. по схемата, показана на фиг. 2.
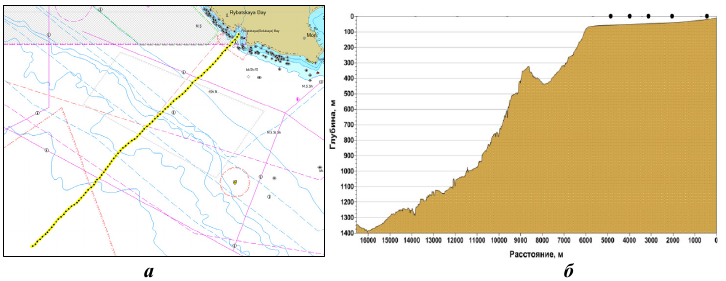
Черните точки на фиг. 2б показва местата, където са взети вертикалните профили на параметрите, необходими за изчисляване на скоростта на звука във водата (налягане, температура T и соленост S). Тези измервания са извършени на 12 август 2014 г. в интервал от време от 9:00 до 11:00 часа. Въпреки това, ако вземем предвид, че долният профил не е обект на силни промени, тогава като първо приближение разликата в датите може да бъде пренебрегната. Също така беше взето предвид, че налягането в децибари е приблизително равно на дълбочината в метри с грешка от около 1%. Скоростта на звука във вода е изчислена от емпирична формула
VNIIFTRI.
На фиг. 3а се показват зависимостите на вертикалното разпределение на скоростта на звука (ВРСЗ) от дълбочината едновременно за всичките 5 точки на измерване. Дълбочината на последното измерване съответства на дълбочината на дъното в тази точка.
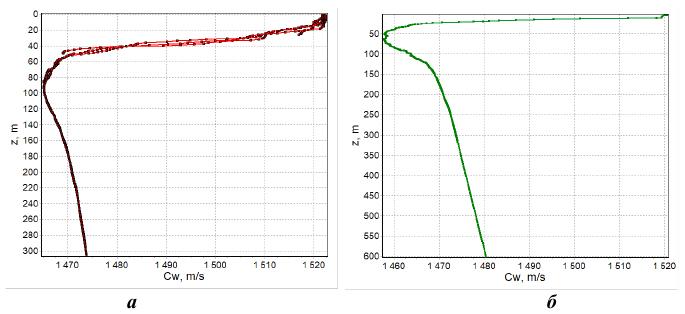
Вижда се, че разпределението на ВРСЗ е приблизително еднакво по цялата дължина на пътеката за наблюдение на фиг. 3а. Следователно, в първо приближение, можем да го считаме за хоризонтално хомогенен. Освен това на дълбочини по-големи от 150 м всички параметри, които определят стойността на ВРСЗ (налягане, температура T и соленост S), се променят монотонно. Това дава право да се прилага линейна интерполация за тях при изчисляване на стойностите на скоростта на звука на дълбочини по-големи от 300 м, показано на фиг. 3б.
Коментари
Все още няма коментари