„Където няма внимание, тан никаква мъдрост няма да помогне.“
Метод за количествена оценка на динамиката на промените във вероятността от възникване на опасна навигационна ситуация на сблъсък на кораби в морето и при плаване в тесни условия, като се вземат предвид пространствените несигурности в позицията на корабите и в зависимост от качеството на управление и навигация, което позволява решаването на задачата за количествено определяне на навигационните рискове на текущата и прогнозираната навигационна ситуация.
Съвременното развитие на средствата и методите за навигация се характеризира с някои особености. На първо място, те включват окончателното разрешаване на противоречието между необходимостта и реалните възможности за разработване на навигационни данни за местоположението на кораба в морето с висока точност навсякъде и винаги във всяка зона на Световния океан и тяхната независимост от навигационните-хидрографски (НХУ) и хидрометеорологични условия (ХМУ) .
Това беше улеснено от създаването и въвеждането в ежедневната практика на спътникови навигационни системи, чийто общ брой в момента надхвърля пет. Проблемите с безопасността на корабоплаването обаче остават актуални, тъй като решаването на проблемите с навигацията на кораба все още е свързано с влиянието на различни видове несигурности върху оценката на навигационната ситуация, управлението и навигацията на кораба. Те включват несигурността на наличната информация, несигурността с вероятностен характер, настъпването на събития, които пораждат навигационни рискове и др.
Самите навигационни методи претърпяват промени, които са свързани преди всичко с развитието на системите за управление на корабния трафик, въвеждането на методи за интегрирана и пълна автоматизация на навигационните процеси, широкото използване на методи на изкуствен интелект, модели на невронни мрежи, генетични алгоритми и други в навигацията.
Едно от съвременните направления в развитието на навигационните методи е разработването на методи за оценка и управление на навигационните рискове. Оценката на навигационната безопасност е възможна чрез количествени и качествени методи. Качествените методи за оценка на безопасността на корабоплаването се обръщат специално внимание от различни международни организации (IMO, IHO, IALA и др.). Изграждането на качествени методи се основава на методи за експертна оценка, както и методи за последващ статистически анализ на навигационни произшествия (докосване на дъното, натрупвания върху изкуствени обекти, сблъсъци и др.) за определени видове кораби, като правило, за година на тяхната експлоатация. Такива подходи се използват широко при проблеми с оценката на риска в икономиката, технологиите и други области, но те също имат някои недостатъци: те са трудни за прилагане за текущата и прогнозирана оценка на навигационния риск за конкретен кораб или текущата навигационна ситуация за конкретен НХУ и ХМУ.
Все още не са разработени количествени методи за оценка на навигационния риск за практическо приложение в условия на борда на кораба.
Едно от направленията в развитието на количествените методи за текуща оценка на безопасността на корабоплаването е идентифицирането на статистически модели за оценка на качеството на управление и навигация на кораба, комбинацията от които позволява да се синтезират обобщени модели на качеството на управление и навигация на кораба. В този случай трябва да се изхожда от факта, че резултатът от оценката на навигационната ситуация, НХУ и ХМУ и текущото им влияние върху кораба, както и способността да се поддържа корабът по даден път, е реалната траектория на център на масата на кораба, който може да бъде измерен с голяма точност както на самия кораб, така и в контролния център на VTS (брегови системи за управление на кораби).
Идентифицирането на модела за оценка на качеството на управление и навигация се основава на класическия статистически анализ на променливостта на положението на центъра на масата на кораба спрямо някаква референтна траектория (например спрямо центъра на канала или подходния фарватер) и като се вземе предвид променливостта на маневрената линия на кораба. Това позволява да се направи заключение за определена зона, в която всяка точка на кораба (нос, кърма, мидел и т.н.) може да бъде разположена с определена вероятност.
Както показват резултатите от изследването на възможността за идентифициране на такъв модел, който характеризира качеството на управление и навигация на конкретен кораб в приблизително същите НХУ и ХМУ, този модел е нормален случаен процес, който се характеризира със стойности на математическото очакване и дисперсията, характерни за този тип кораб. Сравнението на статистическите параметри помежду си показа, че те до голяма степен зависят от размерите на кораба и на първо място от неговата ширина.
Този модел, който е стабилен за различни видове кораби, направи възможно определянето на обобщените параметри на модела за качество на контрола и навигацията: математическото очакване на отклонението на всяка точка на кораба от центъра на фарватера беше 1,5 Шс, и дисперсията е 0,49 Шс2, където Шс е ширината на кораба.
Ясно е, че геометрично полученият модел характеризира полосата на движение на всяка точка на кораба, но за да се получи ограничена зона, характеризираща качеството на управление на кораба, е необходимо да се вземе предвид неговата дължина. За да се направи това, както показва анализът, крайната зона на местоположението на всяка точка от кораба може да бъде апроксимирана от кръг с радиус R=1,5(ШС LC)0.5 . Грешката на този вид приближение за широк клас кораби със съотношения Lc/Шс=4÷7 не надвишава 15%, а вероятността за намиране на която и да е точка от кораба вътре в кръга е 0,95 (рис. 1).
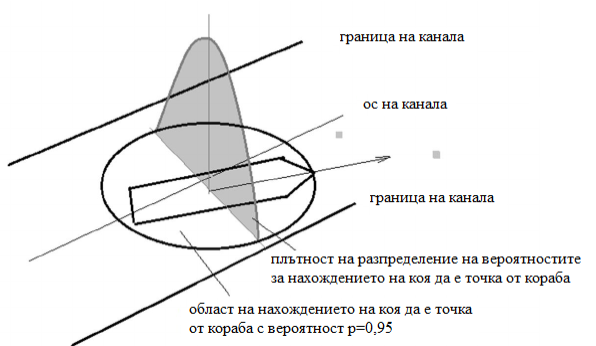
Рис. 1. Зоната на местоположението на всяка точка на кораба при движение по фарватера
Предложеният подход за идентифициране на модел за оценка на качеството на управление и навигация отваря възможността за количествена оценка на навигационната безопасност на корабоплаването. В допълнение, този подход има редица предимства пред съществуващите методи:
– положението на кораба в пространството се разглежда като зона, която зависи от размерите на кораба, качеството на управление на кораба, като се отчита влиянието на вятъра, течението, навигационното оборудване, VTS и др., което се различава значително от представянето на кораба като точка;
– подобно разглеждане коренно променя теоретичните и практическите пътища за решаване на основните задачи на навигацията;
– променят се общоприетите понятия, като например разстоянието на преминаване, което трябва да се счита за най-късото разстояние от определена точка до границата на района и др.
– оценката на навигационния риск при разминаване на корабите в морето може да се направи, като се вземе предвид рефлексното управление, когато се предполага, че и двата кораба решават текущите проблеми на маневрирането по време на разминаване.
И най-важното, става възможно да се решат задачи на текущото оценяване и прогнозиране на позицията на всяка точка на кораба по отношение на статични и динамични опасности и следователно да се определи количествено текущият и очакваният навигационен риск. Възможно е да се покаже приложението на разглеждания подход при решаването на типични навигационни задачи: когато корабите се разминават в морето и когато плават в тесни условия по фарватери и подходни канали, тъй като повечето други навигационни задачи се решават по подобен начин. Освен това за посочените задачи на навигацията непрекъснато се следи световната статистика на навигационните аварии, аварии и катастрофи, което позволява да се сравняват текущите резултати с постигнатото ниво.
Навигационният риск ще се разбира като количествена стойност на вероятността от настъпване на събитието на която и да е точка на кораба да излезе отвъд границата на фарватера, когато корабът е ескортиран в тесни навигационни условия или вероятността от сблъсък на кораби при разминаване. Такъв критерий е близък до общоприетите критерии, тъй като отчитането на очакваните икономически загуби е извън обхвата на процеса на навигация и управление на кораба.
Коментари
Все още няма коментари