„Лошо е това решение, което не може да се промени.“
Осигуряването на навигационна безопасност на корабоплаването е важна и сложна задача, която произтича от нарастващата роля на корабоплаването, перспективите за преход към пълна автоматизация на навигационния процес, увеличаването на интензивността на корабния трафик, както и екологичните проблеми и др.
Процесът на безопасно преминаване на кораби в морето е качествено сложен процес, чийто успех зависи от влиянието на много фактори: навигационни хидрографски (НХУ) и хидрометеорологични условия (ХМУ), динамични свойства на корабите, подготовка и опит на навигаторите, и т.н. Трябва да се отбележи, че документите с насоки относно организациите за навигация и избягване на сблъсъци не винаги предоставят конкретни насоки за разликите в различните условия. Следователно можем да направим заключение за уместността на работата, свързана с оценката на рисковете от навигационни сблъсъци, което позволява да се вземат информирани решения за маневриране.
Основните насоки на изследване са свързани с оценката на най-краткото разстояние на разминаване между корабите и възможностите за получаване на качествени или количествени характеристики на навигационния риск от разминаване на кораби в морето, в крайбрежните зони и в пристанищните зони. Методите за качествена оценка на риска, основани на експертни оценки, са включени в ръководните документи на Международната морска организация (IMO) и са широко разпространени в практиката за решаване на проблемите за осигуряване на навигационната безопасност.
Те обаче не са получили широко приложение в корабните системи за осигуряване на навигационна безопасност и подпомагане на вземането на решения във всеки конкретен случай на несъответствие, очевидно поради тяхната субективност и невъзможността да се вземат предвид текущите обстоятелства на несъответствието.
Сред многото посоки и подходи за решаване на проблемите на безопасното отклонение, заслужава да се подчертае работата по определяне на области на безопасно разминаване (ОБР) („домейни“). Наистина, чрез дефиниране на ОБР и въвеждането им в задължителна практика за отклонение е възможно да се постигне рязко намаляване на рисковете от навигационни сблъсъци. Под ОБР („домейн“) трябва да разбираме определена зона около кораба, в която динамични или статични обекти могат да доведат до опасна навигационна ситуация, свързана предимно със сблъсък с тях. В основата си това е геометричното място на точките, съответстващи на най-малките безопасни разстояния на подход към динамични или статични обекти.
Понастоящем се появиха следните насоки за определяне на ОБР. В аналитичните подходи, свързани с определянето на зоната за навигационна безопасност (ЗНБ), се прави опит да се вземат предвид динамичните свойства на плавателния съд и неговите размери, управляемост и повратливост. Това, разбира се, са важни, но не определящи фактори, влияещи върху адекватното описание на модела ЗНБ; в допълнение, аналитичните методи не позволяват да се определят текущите навигационни рискове.
Повечето други методи се основават на последващ анализ на емпирични данни за разминаване (отклонения) на корабите в морето. Като първоначална информация се използват данните за разминаването на корабите, получени с помощта на радиолокационна станция (РЛС) или автоматизирана информационна система (АИС).
Характеристиките на апостериорния статистически анализ на несъответствията, както всеки статистически анализ, са свързани с оценката на хомогенността, стационарността и ергодичността на наблюдаваните процеси, което е изключително трудно при анализиране на процесите на несъответствия между съдилищата в смисъл на значителна променливост. на факторите, влияещи върху този процес.
Освен това се предлагат различни видове модели от кръг до елипсоид като модел на района на ОБР, без изобщо да се отчита, че разглежданият процес, освен математическото очакване, има и други аспекти (дисперсия, асиметрия, и т.н.), чиято променливост определя регионалната несигурност на разстоянията на разминаване (дивергенция). Това също не позволява да се оцени текущото значение на навигационния риск, който трябва да се разбира като вероятността за намиране на която и да е област на кораба – целта в ЗНБ, а променливостта на тази вероятност във времето ще определи динамичните промени в навигационния риск.
Като се имат в предвид потенциалните недостатъци на статистическите емпирични подходи, трябва да се обърне внимание на използването на методи на неточна, размита логика, които до известна степен допринасят за отчитане на ненаблюдаваното (неизмерено) разнообразие от фактори, влияещи върху разминаването на корабите. Тези методи позволяват да се свържат размерите на ОБР с размерите на корабите и навигационните рискове. Трябва обаче да се отбележи, че моделът за възникване на навигационен риск се определя емпирично съвсем формално и не подлежи на практическа интерпретация, т.е. няма степен на обобщеност.
Доста интересен е подходът, свързан с използването на експертни методи за оценка на ОБР. Методите за експертни оценки имат свойството, че позволяват да се идентифицират основните идеи на навигаторите относно очакваните най-къси разстояния на отклонение в различни типични ситуации на отклонение. Основните варианти на несъответствия се считат за несъответствия между плавателни съдове на насрещни курсове, при пресичане на курса на целта и при изпреварване.
В същото време трябва да се приеме, че специалисти с различен навигационен опит и позиция могат да имат различни оценки на разстоянията, необходими за най-кратък подход към целите, според тях.
Един от вариантите за експертни оценки е да се анкетират навигатори с различен опит в плаването относно техните представи за желаните най-къси дистанции на отклонение в различни ситуации на маневриране: при насрещни курсове, при изпреварване и при пресичане на курса на кораба-цел.
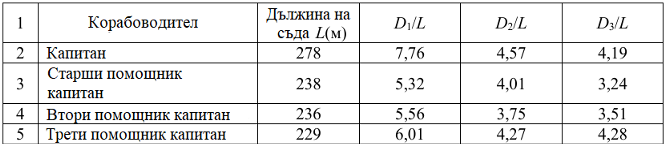
Резултатите от едно от тези експертни изследвания са дадени в табл. 1, където D1/L е отношението на най-краткото разстоянието на сближаване към дължината на съда при разминаване (отклонение) чрез пресичане на курса на целта, D2/L е отношението на най-краткото разстоянието на сближаване към дължината на съда, когато разминаващи се са по противоположни курсове, D3/L е отношението на най-краткото разстоянието на сближаване към дължината на кораба при изпреварване. За да се вземе предвид дължината на разминаващите се съдове, стойностите на разстоянията на разминаване се нормализират от дължините на съдовете.
Таблица 1. Резултати от избора на навигатори за желани разстояния на разминаване за различни видове маневри
В таблица 2 се показват стойностите на разстоянията на отклонение за съдове с дължина 300 m.
Таблица 2. Очаквани стойности на най-късите разстояния на отклонение (разминаване) за различни видове маневриране с дължина на кораба L = 300 m
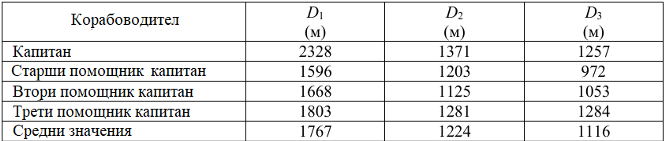
От горните резултати следва, че очакваните най-къси разстояния на разминаване (дивергенция) силно зависят от размера на съдовете. Те отразяват идеи, базирани на личен навигационен опит, а посочените параметрите на маневрата на разминаване са вид емпирично знание за очаквания характер на маневрирането. В допълнение, тези данни показват голяма променливост в желаните разстояния на отклонение както за различни видове маневри, така и за навигатори с различен опит.
Интересно е да си представим ситуацията на избор на разстояния на отклонение за кораби с произволна дължина, ако някой от избраната група експерти е на вахта.
Резултатите от статистическия анализ на разстоянията на разминаване за различни методи на отклонение с тази формулировка на проблема са показани на рисункара. Математическото очакване на разстоянието на отклонение е 1172 m, а стандартното отклонение е 580 m.
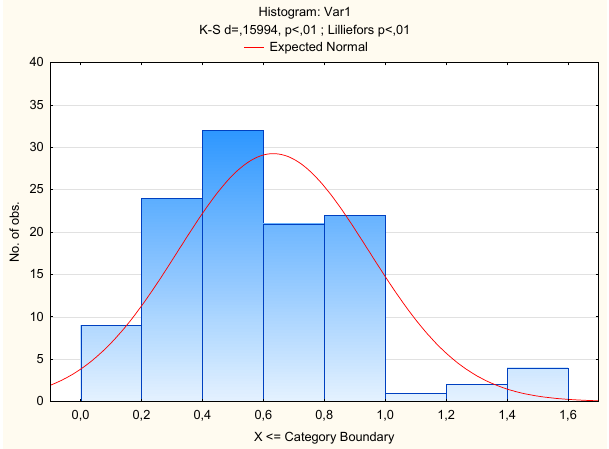
Хистограма на разпределението на разстоянията на разминаване и нейното приближение по нормалния закон
От горното следва, че според навигаторите очакваните разстояния на отклонение зависят от размера на корабите, а променливостта на самите разстояния има вероятностен характер, което означава, че зоните на безопасно разминаване (отклонение) също са вероятностни в природа. За всички варианти на отклонение радиусът на безопасната зона на отклонение ще съответства на математическото очакване на общото разпределение на разстоянията на отклонение, а стандартното отклонение означава променливостта на този радиус.
Използването на представи за емпирично определени ОБР има няколко предимства. Те позволяват да се направи оценки на взаимодействията на корабите, без да се разчита на субективни данни или да се дефинира предварително какви са ситуациите на сблъсък. Дефинирането на емпирични ОБР обаче поставя три ключови проблема.
Първо, предложените подходи не са в състояние да уловят или разделят влиянието на множество взаимосвързани променливи и следователно предишни проучвания обикновено са използвали само няколко частични фактора.
Второ, такива проучвания са изолирани от отделни самостоятелни проучвания на конкретни водни пътища и следователно не се обобщават за други области, които трябва да бъдат анализирани (открито море, крайбрежни зони и пътища за достъп до пристанища).
Трето, огромните обеми от данни, необходими за отразяване на различните условия и характеристики на водния път, правят този подход скъп от изчислителна гледна точка.
Напоследък при анализа на разстоянията на разминаване станали широко да се прилагат методите на изкуствения интелект и по-специално методите за дълбоко машинно обучение и методите на случайните величини.
Като входни данни, методите за дълбоко машинно обучение за оценка и прогнозиране на разстояния на отклонение на кораба се използваха огромни данни (няколко десетки милиона) за отклонение на кораба в различни навигационни зони, за различни видове маневриране, които бяха получени от натрупаните данни за измерване на позициите на кораба с помощта на АИС.
Дълбокото машинно обучение се основава на добре известни методи за многовариантен статистически анализ. В този случай излишният изходен материал трябва да бъде сегментиран и групиран по специален начин, а данните, които се вземат предвид, трябва да бъдат избрани в блокове за последващ анализ:
– видове маневри за разминаване (при насрещни курсове, при изпреварване и при пресичане на курсове);
– зони на разминаване (открито море; зони, разположени от бреговата линия на разстояние от 5 до 12 km; зони на по-малко от 5 km от брега);
– скорост на разминаващи се кораби;
– видове и размери на разминаващите се съдове и др.
Това прави възможно получаването на доста интересни данни за естеството на несъответствията в много от няколкото милиона несъответствия в целия Световен океан. Например, честотата на поява на различни видове отклонения е приблизително еднаква, най-голям брой отклонения (до 65%) се срещат в крайбрежните райони на морето, до 70% от отклоненията се появяват при скорости до 10 възела, до 80% от разминаващите се съдове имат дължина до 250 m и др.
Основният въпрос обаче е оценката на влиянието на определящите фактори върху реализираните разстояния на отклонение и формирането на прогноза за разстоянията на отклонение въз основа на морския опит в глобален мащаб. За тази важна изследователска цел бяха използвани методи за дълбоко машинно обучение, които в момента са една от обещаващите области за развитие и приложение на изкуствения интелект в навигацията.
Една от областите в дълбокото машинно обучение е методът на произволните величини, популярен алгоритъм за обучение, базиран на ансамбълно дърво.
Случайните величини (гори или масиви) се прилагат широко за много проблеми с регресията и класификацията на данни и имат присъщи свойства като скорост на обучение и устойчивост при използване на масиви с големи размери и небалансирани данни. Случайните гори масиви се състоят от много дървета на решенията, които сами по себе си се състоят от основен възел, дъщерни възли и крайни възли. Основният възел се състои от данни за обучение, които са разделени на дъщерни възли въз основа на атрибута. Променливите могат да бъдат допълнително разбити на последващи дъщерни възли.
Алгоритъмът се стреми да гарантира, че всеки дъщерен възел е възможно най-хомогенен и когато това се постигне, възелът става краен (листов) възел.
Дърветата на решенията са склонни към пренастройване, защото са в състояние да възпроизведат структурата на данните за обучение. За да се преодолее това, Random Forests въвежда bagging (начално агрегиране) и произволен избор на данни (boosting) в алгоритъма. Пакетирането включва вземане на проби от набора от данни за обучение със замяна, докато повишаването включва произволно избиране на променливи на атрибути при разделянето на набора от данни.
Използвайки такива проби от обучителния набор от данни и последващо изграждане на дървета на решения, се оценява средната стойност (математическо очакване) на прогнозите на всяко дърво, които се използват за генериране на получената прогноза. В резултат на това произволната гора (масив) е ансамбъл от дървета на решенията, чието разнообразие позволява да се избегне пренастройването.
Освен това, алгоритмите на произволните гори могат да изчислят относителната важност на всяка характеристика, когато се правят прогноза. Важността на характеристиката, наричана също важност на Gini, се изчислява чрез сравняване на начина, по който възлите на дървото, използващи всяка характеристика, в средно намаляват дисперсията на прогнозата.
В допълнение към разработването на осреднена прогноза за разстоянието на отклонение, при различни условия методът на случайната гора позволява да се оцени статистическата зависимост на факторите, които формират съответното дърво на решенията помежду си, и да се идентифицират значими фактори.
В резултат на прилагането на метода на случайната гора се успява да се установи следното.
1. Дивергентните разстояния (на разминаване) в избраните условия и сегментираните ограничения представляват набор от данни, който варира в значителни граници, което показва фундаменталната променливост на техните стойности в реални условия (Таблица 3).
2. Сред избраните фактори най-значими са зоните на дивергенция (разминаване) и размерът на съдовете.
Методът на случайната гора се основава на методите на многомерната статистика, което означава променливостта на средните стойности, които са дадени в табл. 3, могат да бъдат оценени чрез грешките при оценяване на средните стойности. Ако приемем, че оценката на средните е разпределена по нормален закон, тогава можем да приемем с вероятност P = 0,95, че частичните средни са в границите, посочени в табл. 3 стойности, което ни позволява да оценим глобалната средна стойност и нейната средна квадратична оценка (Таблица 4).
Таблица 3. Разстояния на отклонение на кораба за различни видове маневри
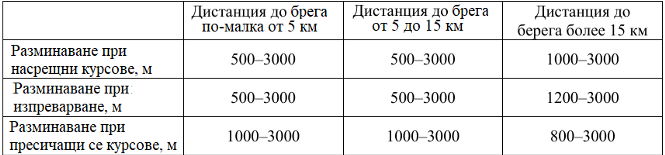
Таблица 4. Средна стойност (M, m) и средна квадратична оценка (СКО, m) на разстоянието на отклонение
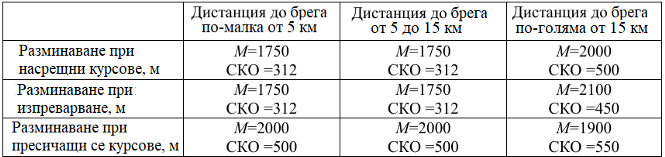
По този начин, прилагането на метода на случайните гори за анализ и прогнозиране на разстояния на отклонение и следователно зони за безопасност на корабоплаването като геометрично местоположение на точките на тези разстояния, показа следното.
1. За да се изяснят свойствата на разстоянията на отклонение, съществуващи в реалната морска практика и реализирани, беше възможно да се използва огромен статистически материал, който направи възможно получаването на обобщени данни за резултатите от навигацията, което е несъмнената полза от използването на методи за извличане на данни.
2. Както може да се очаква, реалните експериментални данни показват голяма променливост в разстоянията на отклонение на корабите в морето при различни условия.
3. За да се използват експериментални данни, получени с помощта на интелигентни методи за обработката им в интерес на прогнозиране на текущите стойности на разстоянията на отклонение, е необходимо да се вземе предвид не само математическото очакване на разстоянието на отклонение, но и стандартното отклонение на оценка на математическото очакване, което все още не се използва в метода на случайните гори.
Огромните усилия, насочени към идентифициране на топологията на зоната за безопасност на навигацията, не отчитат разнообразието и променливостта на стойностите на разстоянията на отклонение, така че е препоръчително да се премине от представяне на области на безопасно отклонение под формата на елипсоиди към представяне под формата на кръгове.
Предложените подходи не позволяват да се оценят очакваните стойности на навигационните рискове от сблъсъци, които се предлагат да бъдат оценени качествено, което не позволява да се поставят и решават проблеми за управление на навигационните рискове както при разминаване на два кораба, така и при разминаване от група цели. Сравнението на прогнозираните стойности на разстоянието на отклонение, получено с помощта на методите на случайни гори и използване на методи за експертна оценка, показа тяхното достатъчно сходство.
Разгледаните по-горе методи показват повишено внимание към определянето на ОБР и към оценката на навигационните рискове с помощта на най-съвременните научни подходи и методи.
На първо място, трябва да се отбележи, че има ясно изразена тенденция за използване на дълбоки методи за машинно обучение с настройка на невронни мрежи, за да се предскаже необходимото най-кратко разстояние на отклонение. Разнообразието от подходи за изясняване на ОБР се обяснява с естествената несигурност, присъща на процеса на маневриране, когато корабите се разминават, източниците на които са:
1. Стохастичност на самата навигационна система, която зависи от много фактори на морската среда, системата за наблюдение на обстановката, качеството на управление на кораба и др.
2. Непълнота на наблюдаваните данни – естествена променливост на параметрите на динамиката на движението на кораба, необходимостта от решаване на проблеми с отклонение от груповата цел, особено в райони с интензивно корабоплаване и др.
3. Непълнота на модела, тъй като разминаването на корабите винаги е активен процес на целеполагане с променящи се параметри, които определят променливостта на параметрите на маневрата (относителен вектор на скоростта, планирана траектория, влиянието на системите за управление на движението върху разминаването и др. .).
Ето защо възникват големи системни трудности както при текущия анализ на навигационната обстановка, така и при прогнозирането на развитието на обстановката.
Общите недостатъци на съвременните аналитични подходи за решаване на проблемите с осигуряването на навигационна безопасност на корабоплаването и по-специално при обосноваване на решението на проблемите с отклонението на кораба включват:
1. Представяне на кораба като навигационен обект под формата на точка с всички произтичащи от това последствия. За кораби с голям тонаж с дължина 300–400 m разстоянието на отклонение, особено в тесни зони за навигация, е съизмеримо с техните размери, така че представянето на корабите по точки е очевидно непълно.
2. Обосновката за решението за маневриране на плавателни съдове за отклонение, по своя обективен характер, е свързана с прогнозни проблеми, а решаването на прогнозни проблеми в условия на несигурност винаги е придружено от появата на грешки, които могат да повлияят на нивото на навигационен риск от сблъсък на кораб.
За да се разшири разбирането за модела на движение на плавателния съд като пространствен обект, беше поставена задачата да се идентифицира фин модел на движението на плавателния съд, който освен че описва движението на центъра на тежестта на кораба, също взема предвид променливост на маневрената полоса, която позволява да се вземе предвид моделът на движение на носа и кърмата на кораба и следователно да се опише движението на произволна точка от кораба.
Такъв модел е изграден въз основа на резултатите от плаване на кораби във Финския залив, като се вземе предвид влиянието на текущите НХУ и ХМУ, цялата система от навигационно оборудване и системата за контрол на трафика с елементи на пилотаж.
Полученият модел се характеризира с област, в която с вероятност от 0,95 ще бъде разположена всяка точка от кораба – „зоната на позицията на точката на съда“ (ЗПТС). Идентифицирането на такива модели се основава на оценки на променливостта на позицията на центъра на кораба спрямо оптималната траектория и променливостта на маневрената полоса на кораба с елементи на дълбоко машинно обучение, които в момента са най-модерните методи за интелигентна обработка на данни .
В резултат на това беше установено, че всяка точка на кораба, включително носа и кърмата, с вероятност P = 0,95 ще бъде разположена в кръг с радиус R = 0,75 Lc (Lc е дължината на кораба). В този случай вятърът не трябва да надвишава 12 m/s, течението трябва да бъде 0,2 възела, СНО е стандартно, навигацията се извършва под контрола на VTS по време на пилотаж. В същото време положението на плавателния съд се характеризира не с точка в пространството, а с област, която е по-съвместима с реалната ситуация и също има фундаментална разлика от съвременните подходи, разгледани по-горе, за избор на разстояние за разминаване, отклонение от насрещните кораби и като цяло от известните изчислителни методи за оправдаване на маневриране при несъответствие.
Използването на представянето на кораб не като точка, а като област в пространството определя необходимостта от изясняване на дефиницията на разстоянието между съдовете.
Наистина, нека разгледаме простия случай на кораби, приближаващи се в противоположни курсове. По правило измереното разстояние се намалява или до центъра на кораба, или до позицията на мостика. Тогава, когато два кораба с дължина 300 m се приближат, разстоянието между центровете им ще бъде 300 m, което е очевиден парадокс.
Следователно разстоянието между плавателните съдове трябва да се намали със сумата от двата радиуса на областите ЗПТС.
Втората основна характеристика на предложения подход за организиране на маневра за отклонение трябва да бъде необходимостта да се вземат предвид грешките в прогнозата за очакваното (необходимото) разстояние на отклонение. Наистина, разстоянието на отклонение се оценява чрез относителното положение на кораба спрямо целта (по пеленги и разстояния) и по относителната скорост на движение (по относителен курс и относителна скорост). Абсолютно ясно е, че оценяването на разстоянието е типична прогностична задача, при която освен самата прогноза е необходимо да се определят и прогнозните грешки.
Прогнозата за относителното положение на кораба се определя от средната стойност на модула на относителната скорост, а грешката на прогнозата се определя от корелационната матрица на случайната променливост на компонентите на вектора на относителната скорост.
Относителната скорост (Vp) зависи от скоростите на разминаващите се кораби:

където V1, V2 са скоростите на разминаващите се кораби,
Q = K1– K2 – разлики в курсовете на разминаващи се кораби.
Скоростта на кораба в морето е променлива, което зависи от течението, отклонението от вятъра, динамиката на кораба, качеството на управление на посоката на кораба и др. Ако моделът на случайната променливост на скоростта е известен, тогава прогнозните параметри за променливостта на разстоянието през прогнозираното време tп ще бъдат:
– средната стойност на очакваното разстояние е произведение от матрицата на средните стойности и прогнозираното време,
– дисперсионна матрица на грешките при прогнозиране на очакваното разстояние.
Да приемем, че моделът 𝑽ρ (t) е известен и е описан от стационарен нормален случаен процес:
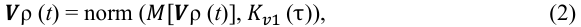
където M[Vp(t)] е матрицата на средните стойности на проекциите на произволния процес 𝑽ρ(t) върху паралела и меридиана, Kv1 е ковариационната матрица на произволния процес 𝑽ρ(t)
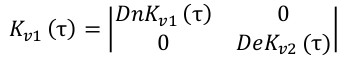
Dn, De – дисперсия на северните и основните компоненти на относителната скорост на дивергенция, Kv1, Kv2 – автокорелационни функции на северните и основните компоненти на относителната скорост.
Освен това, компонентите на случайния процес 𝑽ρ(t) се считат за статистически независими, когато функциите на взаимна корелация са равни на нула, което често съответства на реалните условия на плаване.
Известно е, че дисперсията на изминатото разстояние е свързана със случайния компонент на скоростта с израза:
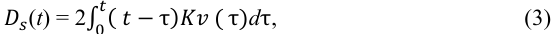
Тук t е очакваното (предвидено) време за маневра.
Този израз има два асимптотични случая.
1. При време на плуване t→ 0 (като правило, при време t в 2–3 пъти по-малко от интервала на корелация на случайния процес V(t)), границата на израз (3) клони към следната стойност:

където Dv е дисперсията на случайния компонент на скоростта,
t – прогнозно време (време за маневра).
2. Ако времето за изпълнение на маневрата значително надвишава интервала на корелация на случайния процес V(t) (като правило, такъв излишък е 3–4 интервала на корелация), тогава границата на израза (3) като t→ ∞ клони към израз на формата:

където T е интервалът на корелация на случайния процес V(t).
По този начин, преминавайки към многомерния случай по аналогия с израз (3), можем да заключим, че при краткото време за решаване на проблема с разминаването на два кораба и като се вземе предвид равенството и независимостта на статистическите характеристики на случайните компоненти на процеси на скоростите на 1-ви и 2-ри кораби, дисперсионната матрица на относителната скорост 𝑽ρ(t) ще бъде:
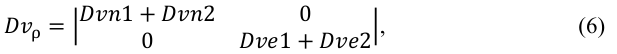
където Dvn1, Dvn2 е сумата от дисперсиите на северните компоненти на скоростите на 1-ви и 2-ри съд, Dve1, Dve2 – сумата от дисперсиите на основните компоненти на скоростта на 1-ви и 2-ри съд.
Обръщайки се към кръговото разпределение на променливостта на относителната скорост 𝑽ρ(t) , можем да определим стандартното отклонение СКО , което след време на плаване t ще определи радиуса на кръга, в който корабът с известна вероятност ще бъде разположен поради несигурност в относителната скорост:
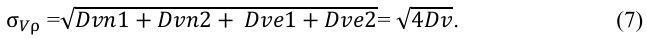
По-рано беше прието, че законът на разпределение на случайния процес 𝑽ρ(t) е близък до нормалния. Това предположение обаче понякога не се изпълнява напълно. Следователно, за да се получат по-общи резултати, можете да се използва свойството на повечето симетрични закони на вероятностните разпределения, за които стойностите на квантилите с вероятностна гаранция от 0,95 са еднакви. Този подход до известна степен намалява априорната неопределеност на статистическите характеристики на случайния процес.
И накрая, граничната стойност с вероятност P = 0,95 от радиуса на окръжността на прогнозираното положение на кораба в относително движение при отклонение от друг кораб се определя по време на прогнозното (маневрено) време t:

По-рано беше въведена характеристика, която показва областта, където се намира всяка точка от съда, която е кръг с радиус R = 0,75 Lc. Като се има предвид фактът, че позицията на всяка точка на кораба при прогнозиране по време на маневрата ще бъде придружена от прогнозни грешки (8), е възможно да се определи общият радиус на зоната за безопасност на корабоплаването, когато корабите се разминават:

където R1 = 0.75Lc 1 – площ на 1-ви съд,
R2= 0.75Lc 2 – площ на 2-ри съд,
t – време за маневра.
В табл. 5 се показват стойностите на зоната за безопасност на навигацията, когато два кораба с дължина 300 m се разминават в зависимост от времето за маневра (t) и средната квадратична стойност на променливостта на относителната скорост на отклонение.
Таблица 5. Разстояния на разминаване на плавателни съдове с дължина 300 m в зависимост от времето на маневра и променливостта на относителната скорост на разминаване
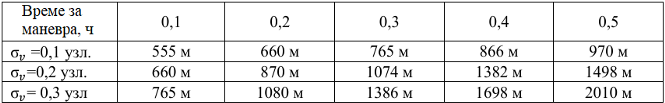
Сравнението на резултатите от определяне на дивергентните разстояния с помощта на предложения метод и разстоянията, определени с експертни методи и дълбоки методи за машинно обучение, показва, че те основно съвпадат.
Съществена разлика от използваните по-рано подходи е интерпретируемостта на предложения модел на отклонение и идентифицирането на зависимостта на разстоянието на отклонение от времето на маневра, което позволява да се получат области (зони) на безопасност на навигацията и да се реши проблемът с количественото определяне нивото на навигационен риск.
Трябва да се отбележи, че въпросът за количествената оценка на навигационните рискове от несъответствия в съвременните методи не е решен. По принцип се правят опити само за качествена оценка на навигационните рискове.
Предложеният подход, основан на отчитане на обективни стохастични несигурности в параметрите на движението на кораба по време на отклонение и експериментален опит, получен с помощта на интелигентни методи за дълбоко машинно обучение, ни позволява да оценим текущите стойности на навигационния риск. Ясно е, че областите на безопасно разминаване са геометричното разположение на точките, необходими от гледна точка на безопасността на корабоплаването на разстоянията на разминаване, които по своята същност са стохастични процеси със свои собствени характеристики (математическо очакване, дисперсия и др.).
Освен това и двата разминаващи се кораба имат свои собствени зони за безопасност на навигацията, така че определянето на количествената стойност на навигационния риск се свежда до определяне на геометричната вероятност за намиране на всякакви точки на срещащите се кораби в зоните, получени от пресичането на две безопасни зони на разминаване.
Навигационният риск е нулев, ако условие (9) е изпълнено. Ако разстоянието на носа (Dt) при относително движение е по-малко от (9), тогава възниква навигационен риск, т.е. вероятността от сблъсък между два кораба ще стане по-голяма от нула:

където R1, R2 са радиусите на зоните, където се намират всякакви точки на съдовете,
Rpr 1, Rpr 2 – радиуси на прогнозните зони за местоположението на корабите по време на маневрата.
Ясно е, че когато Dt ≤ R1 + R2 сблъсъкът е неизбежен.
В табл 6 се показват стойностите на максималния навигационен риск при намаляване на текущото разстояние на преминаване Dtk = K Dt, където K = 0,2; 0,4; 0,6; 1.0.
Таблица 6. Стойности на навигационния риск при намаляване на траверсното разстояние
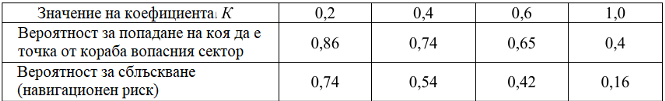
По този начин предложеният метод за прогнозиране на разстоянията на отклонение дава възможност да се получат количествени стойности на навигационните рискове и да се вземе предвид необходимото време за маневриране в условия на несигурност в положението на всякакви точки на разминаващи се кораби и несигурност в относителната скорост на отклонение. Резултатите за определяне на области на безопасно отклонение се потвърждават от методите на експертни оценки и методите за интелигентен анализ на значителен експериментален материал, използвайки дълбоко машинно обучение.
Коментари
Все още няма коментари