„Колкото е повече науката, толкова са по-умни ръцете.“
Оценката на навигационното поле в глобалните спътникови системи (GNSS) включва измерване на точността на позициониране, геометричния фактор (DOP) и наличността на спътниковите сигнали. Основните показатели са: Точност – отклонението в измерването на псевдо разстоянията до сателитите. Наличност – времето, през което полето покрива изискванията за качествен сигнал. Цялост (Integrity) – способността на системата да предупреждава за грешки навреме.
Приложение на аналитичния модел SGP4 в задачата за оценка на характеристиките на навигационното поле на орбиталното съзвездие ГЛОНАСС. Разгледан е аналитичният модел SGP4 и съдържанието на неговите основни процедури и функции. Дадени са препоръки за използването на моделни алгоритми в приложни задачи. Даден е пример за използване на модела за изчисляване на ефемеридите на навигационни космически апарати на орбиталното съзвездие GLONASS в проблема за измерване на размера на работната зона на системата.
Въведение. При решаването на задачата за прогнозиране на движението на навигационния космически апарати (НКА) GLONASS, ефемеридите се изчисляват чрез числено интегриране на диференциални уравнения на движение по метода на Runge-Kutta от четвърти ред. Уравненията на движението са интегрирани в правоъгълна абсолютна геоцентрична координатна система, свързана с текущия екватор и пролетното равноденствие. Дясната страна на уравненията отчита ускоренията, определени от константата на гравитационното поле на Земята µ, втория зонален хармоник C20, който характеризира полярната сплесканост на Земята, а също и ускоренията от лунно-слънчеви гравитационни смущения. Изчисляването на ефемеридите се извършва в съответствие с методите, описани в литературата.
В същото време в редица приложни задачи, които не изискват висока изчислителна точност, изчисляването на ефемеридите може да се извърши и по други методи. В тази публикация е даден пример за използване на аналитичния модел SGP4 за изчисляване на ефемеридите на спътниковото съзвездие GLONASS (OG) в проблема за измерване на една от ключовите характеристики, размера на работната зона на системата.
Модел SGP4. Сериозни усилия за разработване на теорията за смутено орбитално движение на изкуствените спътници на Земята са предприети през 1959 г. Две такива работи все още се считат за изключителни – това е работата на Y. Kozai, публикувана в The Astronomical Journal, и аналитичната теория на Д. Брауер.
В работата на Y. Kozai смущенията на шест елемента от орбитата на космически обект (КО), движещ се в гравитационното поле на Земята, без да се взема предвид съпротивлението на въздуха, са получени като функции на средните елементи и времето. Приема се, че плътността на Земята е симетрично разпределена спрямо оста на въртене, коефициентът на втория зонален хармоник на потенциала е малка стойност от първи ред, а третият и четвъртият зонален хармоник са стойности на вторият ред.
Теорията на Y. Kozai служи като основа за разработването на аналитичен подход за определяне на орбитите, но беше с ограничена употреба, тъй като не отчиташе атмосферното съпротивление.
Д. Брауър, докато работи в обсерваторията на Йейлския университет, подписва договор за разработване на теорията за сателитното движение за ВВС на САЩ. През 1961 г. ефектът на съпротивлението в атмосферата беше включен в теорията, описана в тази публикация. Теорията на Д. Брауър е доразвита и модифицирана многократно.
През 1980 г. Spacetrack Report No. 3 (STR#3) на езика FORTRAN IV бяха публикувани уравнения и алгоритми на модел, наречен SGP4 (Simplified General Perturbations-4). В документа бяха официално представени пет модела на орбитално движение (SGP, SGP4, SDP4, SGP8 и SDP8). Моделите SGP4/SGP8 са проектирани да предсказват движението на нискоорбитални КО с орбитален период от 255 минути или по-малко, моделите SDP4/SDP8 са проектирани за високо орбитални КО с орбитален период над 255 минути.
През 1986 г. Северноамериканското командване на въздушно-космическата отбрана (NORAD) публикува доклад Spacetrack номер 6. Той поправи някои идентифицирани недостатъци на предишната версия и документира модела HANDE, който нямаше много общо с модела SGP4/SDP4. Този документ не е получил толкова широко разпространение като STR#3.
През 1993 г. Goddard Space Flight Center (GSFC) разработи така наречената „версия GSFC“, която се опитва да реши проблема със сближаването на силно ексцентрични орбити.
И накрая, през 2006 г. STR#3 беше преработен отново, в резултат на което точността на изчисленията беше повишена, а общността на моделите SGP4 и SDP4 направи възможно комбинирането на техния математически апарат и публикуването му под общото име SGP4.
Тези промени бяха отразени в преработената работа Revisiting Spacetrack Report #3. Подобреният алгоритъм SGP4, чиято схема е показана на рис. 1 беше разделен на две логически части: инициализация (цикъл 1) и действително изчисляване на прогнозата за движение (контур 2).
Алгоритмите са широко използвани в момента и позволяват бързо изчисляване на КО ефемериди, времеви интервали на видимост на обекти спрямо наблюдателя, изчисляване на азимути и ъгли на издигане за антени на комплекси за проследяване и управление, включително на оборудване със слаба процесорни мощности. Източникът на орбитални данни за модела SGP4 са така наречените двуредови набори от TLE елементи (Two-Line Elements), свободно разпространявани от NORAD. Тук е важно да се отбележи, че двуредовите комплекти TLE елементи могат да се използват само в рамките на модела SGP4. Те съдържат „средните“ стойности на параметрите на орбитата, получени чрез премахване на периодични смущения.
Използването на набори от TLE елементи в друг модел, дори по-точен, ще доведе до неправилни резултати.
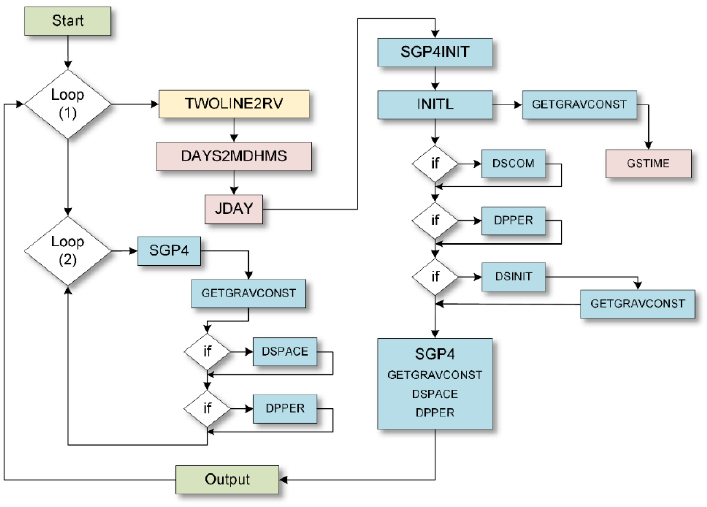
Рис. 1. Схема на алгоритъм SGP4 (обяснение в текст)
Основни процедури и функции на алгоритъма SGP4
Ключовите елементи на алгоритъма са функциите twoline2rv и getgravconst, както и процедурите sgp4init и sgp4.
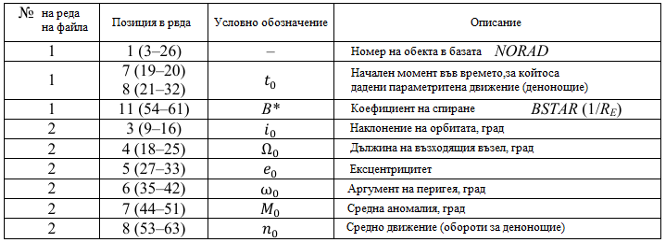
Функцията twoline2rv връща структура, съдържаща първоначалните параметри на движение, прочетени от TLE файла – векторът на „средните“ орбитални елементи (Таблица 1).
Таблица 1. „Средни“ елементи на орбитата и спомагателни елементи от TLE файла
Процедурата sgp4init инициализира променливите на модела SGP4.
Функцията getgravconst връща набор от константи – параметри на земния елипсоид (Таблица 2).
Таблица 2. Основни параметри на земния елипсоид на функцията getgravconst
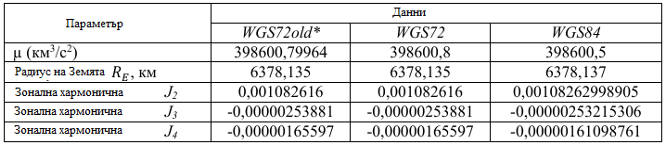
*Колоната WGS72old представлява константи с ниска точност от STR#3.
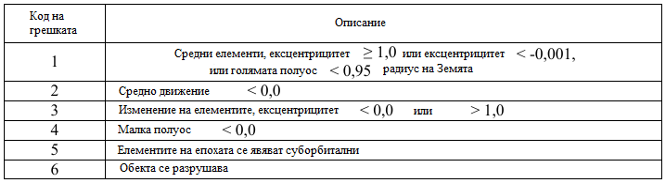
Процедурата sgp4 връща векторите на позицията (km) и скоростта (km/s) на обект. В случай на грешка структурният параметър satrec.error се присвоява на един от следните цифрови кодове, дадени в таблица 1. 3.
Таблица 3. Кодове за грешки на процедурата sgp4
Важно е да се отбележи, че векторите на позицията и скоростта на обекта, генерирани от процедурата sgp4, се редуцират до така наречената референтна система TEME (Средно равноденствие на истински екватор), инерционна координатна система (ИКС), образувана от проекцията на средното равноденствие на датата върху истинския екватор на датата.
Краткопериодичните гравитационни смущения, въведени главно от Луната и в по-малка степен от Слънцето и други планети – нутации – преместват точката на истинското равноденствие TOD (пресечната точка на еклиптиката и истинския екватор) до точката на средното равноденствие MOD (пресечната точка на еклиптиката и средния екватор) (рис. 2).
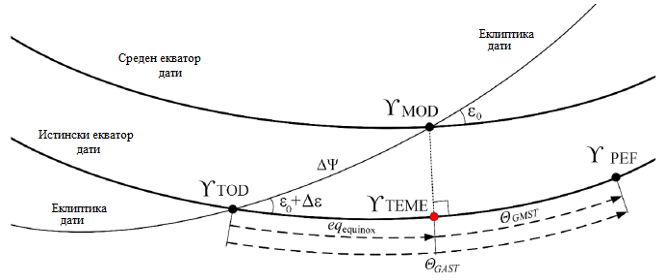
Рис. 2. Координатна система ТЕМЕ (пояснения в текст)
На рис. 2 са отбелязани: PEF (Pseudo Earth Fixed) е система от общи земни геоцентрични правоъгълни координати, свързани със Земята (Greenwich SC); eqequinox – дясно изкачване на нутация или така нареченото „равноденствено уравнение“, което е дясно изкачване на средното равноденствие:

където ε = ε0 + Δε;
ε0 е средният наклон на еклиптиката;
ΘGMST – средно сидерално време по Гринуич;
ΘGAST – привидно сидерично време по Гринуич;
ΔΨ и Δε са компонентите на нутация, съответно по дължина и наклон.
Поради ограничения в точността и неяснотата в дефиницията на TEME CS, не се препоръчва за директна употреба в приложения – получените вектори на позицията и скоростта трябва да бъдат преобразувани от TEME CS в PEF CS.
Неправилното използване на координатни системи може да доведе до грешка в позицията от стотици метри. Връзката между векторите на позицията на обекта в координатните системи TEME и PEF се изразява с релацията:

По този начин трансформацията от CS TEME към CS PEF се състои в завъртане на CS TEME около оста Z под ъгъл, съответстващ на стойността на средното сидерично време по Гринуич към датата на изчисление.
Коментари
Все още няма коментари