„Който се съмнява, проверява.“
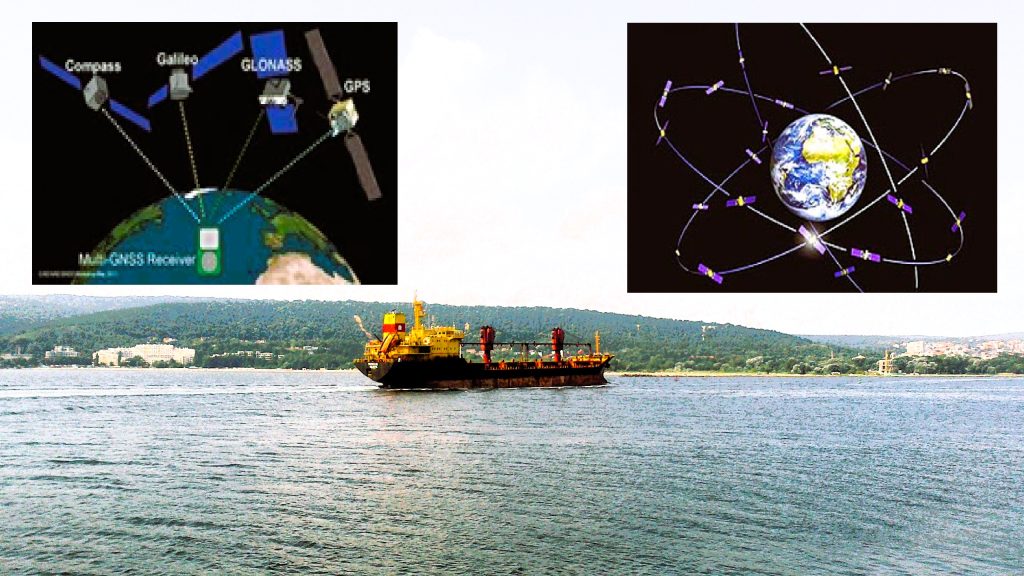
Разглежда се проблемът за определяне на характеристиките на навигационното поле на непълна орбитална констелация ГЛОНАСС. За дадените варианти на непълни структури на съзвездието са получени оценки на наличността и грешката при решаване на навигационния проблем, като се вземе предвид интегрираният бюджет на грешките при определяне на псевдо обхвата.
Въведение. Номиналната структура на орбиталното съзвездие на системата (OСС) GLONASS се състои от 24 орбитални точки в три орбитални равнини, по осем орбитални точки във всяка. За осигуряване на зададените експлоатационни характеристики на орбиталното съзвездие в системата ГЛОНАСС се извършва непрекъснат автономен мониторинг, който включва диагностика на работата на основните бордови системи на навигационните космически апарати (НКА), контрол на точността на решаване на проблем с навигацията и качеството на информацията, съдържаща се в навигационните съобщения на НКА. В случай на откриване на неизправност или възникване на аварийни ситуации, свързани с липсата на няколко спътника, решаването на навигационната задача на непълна OСС може да доведе до влошаване на характеристиките на точността на навигационното поле на системата, което ще доведе до в крайна сметка засяга целевото представяне на потребителите. Резултатите от изследванията на влиянието на състава на отделните структури OСС на НКА върху ефективността на решаването на навигационния проблем са частично разгледани в литературата. Трябва обаче да се отбележи, че в редица случаи от практически интерес е решението на проблема, свързан с оценката на основните характеристики на навигационното поле (НП) на OСС с едновременното елиминиране на всеки два или повече НКА от неговия състав.
В тази връзка разработването на методологични подходи за оценка на характеристиките на НП на OСС с непълен състав е спешна научна задача.
Формулиране на проблема. Точността на определяне на навигационните параметри от сателитни радионавигационни системи (СРНС) зависи от много фактори, като един от тях е геометричната зависимост на позицията на навигационното оборудване на потребителя (НАП) и съзвездието на НКА, или геометричният фактор GDOP.
Наличността на навигационното поле (CSA PDOP Availability) на канала за стандартна точност на GLONASS (КСТ) е способността на системата да поддържа зададените характеристики на пространствено-геометричния фактор PDOP, изчислен от използваемите сигнали в пространството на КСТ. Характеристиката се определя като част от времето в даден интервал, когато PDOP, изчислен от наличните СВП, не надвишава дадена стойност.
Изчисляването на характеристиките за достъпност на НП включва осредняване на стойностите на съответните характеристики върху определен сегмент от повърхността (или глобално), докато глобалната средна вероятност да не надвишава стойността на коефициента на намаляване на пространствената точност PDOP ≤ 6 трябва да бъде ≥ 0,98, минималната глобална вероятност да не се превиши PDOP ≤ 6 трябва да бъде не по-малко от 0,84. По този начин формулирането на проблема за оценка на характеристиките на НП ОСС на НКА с едновременното елиминиране на всеки два или повече НКА от неговия състав може да бъде формулирано по следния начин.
Поставяне на задачата
Първоначални данни:
– интервал на оценка – 86400 s (24 часа);
– времева стъпка – 600 s;
– първоначалният брой налични НКА в номинално ОСС е 24; – векторите на параметрите на движение на НКА, разположени в орбиталните точки на номиналната структура на ОСС, дадени в началния момент от време;
– броят на вариантите на структурите на ОСС при елиминиране на две НКА – 276;
– ъгъл на повдигане спрямо НАП≥5°;
– стъпка на единна аналитична решетка по света – 1°;
– брой точки на зоната на покритие на ОСС – 64 800 (в световен мащаб);
– Псевдодиапазонните грешки се изчисляват за всички подходящи НКА;
– решаването на навигационния проблем се извършва по метода на псевдоразстоянията.
Необходимо е да се определят: за всяка от дадените ОСС структури, когато две НКА са елиминирани, дневните стойности на локалната и глобалната наличност на НП, най-лошите (най-ниските) стойности на дневната локална наличност, дневни стойности на потенциалната грешка в пространственото определяне на позицията на потребителя в плана.
Методика за решаване на проблема. Методологията за решаване на проблема включва последователност от следните операции:
1. Формиране на масив от начални параметри на движение за НКА от ОСС GLONASS.
Като начални параметри на движение се използват двуредови елементи от формата TLE.
2. Извършва се избор на работното съзвездие от номиналната структура на ОСС ГЛОНАСС-24. Задачата е решена по итеративен начин за 276 уникални ОСС структури, като се изключва, според зададените условия, взаимно повторение, когато два НКА напускат ОСС.
3. С помощта на модела SGP4/SDP4 на дневен интервал със зададена постоянна стъпка се прогнозират параметрите на движение на НКА от ОСС.
4. За всеки изчислен момент от дневния интервал, за всички видими спътници за всички дадени точки на земната повърхност се определят стойностите на пространствения PDOP и хоризонталния HDOP на геометричните фактори.
5. Локална наличност се изчислява за всяка точка на дневен интервал като съотношението на броя времеви точки, в които PDOP не надвишава 6, към общия брой времеви точки 𝑁௧:
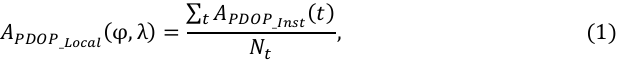
където
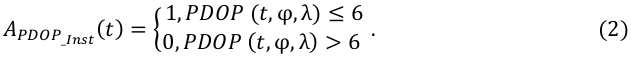
6. От стойностите на дневната локална наличност, получени за всяка точка (набор от точки в зоната на покритие на НКА), се изчислява глобалната наличност (𝐺𝑙𝑜𝑏𝑎𝑙 𝑃𝐷𝑂𝑃 𝐴𝑣𝑎𝑖𝑙𝑎𝑏𝑖𝑙𝑖𝑡𝑦):
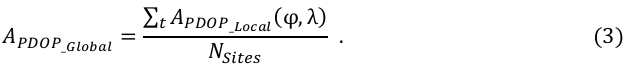
7. От дневните стойности за локална наличност, получени за всяка точка, се избира най-лошата (най-малката) стойност (𝑊𝑜𝑟𝑠𝑡 𝑆𝑖𝑡𝑒𝑃𝐷𝑂𝑃 𝐴𝑣𝑎𝑖𝑙𝑎𝑏𝑖𝑙𝑖𝑡𝑦) дневна локална наличност:
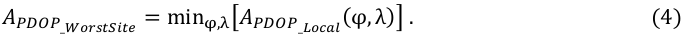
8. Изчисляват се стойностите на потенциалната грешка при определяне на пространственото положение на потребителя в плана (на повърхността на геоида) на дневния интервал. Грешките на HPE пространственото определяне на позицията на потребителя в плана се определят като

където HDOP е хоризонталният геометричен фактор; UERE – потребителска псевдо диапазонна грешка, определена по формулата:

където URE е грешката на псевдо обхвата, дължаща се на пространствения сегмент и средата за разпространение на сигнала; UEE е грешката на псевдо обхвата, дължаща се на условията за приемане на навигационни сигнали в наземно оборудване (многолъчев или многопътен ефект) и грешката на спътниковото навигационно оборудване.
За решаване на проблема в съответствие с горната методология е разработен софтуерен модул за симулационно моделиране, чиято схема е показана на рис. 1.
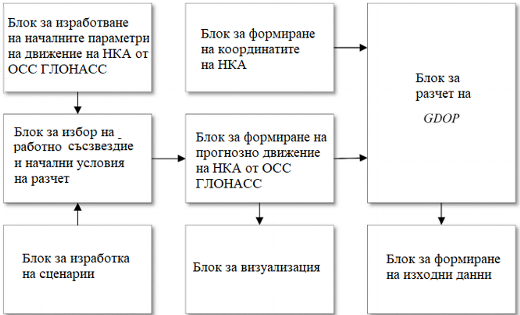
Рис. 1. Схема на софтуерния модул за симулация
Софтуерният модул за симулация позволява да:
– да се избере работното съзвездие на OСС за текущата навигационна сесия както в интерактивен режим, така и чрез зареждане на предварително формиран сценарий;
– изчисляване на зависимостта на спътниковите координати от времето (прогноза за движение) на дневен интервал със зададена стъпка Δt = 10 s…600 s;
– изчисляване на стойностите на геометричните фактори върху цялата земна повърхност с постоянна определена стъпка на дневен интервал;
– изчисляване с постоянна зададена стъпка на дневен интервал на характеристиките на наличността на НП ОСС: локални и глобални за всяка точка от зоната на покритие;
– изчисляване на потенциалната грешка при определяне на пространствената позиция на потребителя на дневния интервал;
– показване на картата на света следите и позициите на НКА на работното съзвездие OСС, генериране на карти за моментална достъпност на навигационното поле, незабавна видимост на НКА ОСС за различни условия на навигационната сесия в реално време.
Резултати от симулацията. За решаване на проблема беше формиран сценарий, според който за 276 варианта на номиналната структура на OСС от GLONASS без два “пенсионирани” спътника, дневните стойности на локална и глобална наличност, най-лошите (най-малко) стойности на дневна локална наличност и се определят дневните стойности на потенциалната грешка в пространственото определяне на позицията на потребителя в плана. При изчисляване на получените оценки бяха използвани стойностите на интегрирания бюджет на грешката за определяне на псевдообхвата за едночестотен приемник.
Световно осреднени стойности на дневна глобална наличност за различни варианти на състава на ОСС, както и най-добри, средни и най-лоши НКА, при излизане от ОСС, световно осреднените HDOP, съответно, имат най-добри, средни и най-лошите стойности в сравнение с опциите, когато други НКА напускат ОСС, са дадени в табл. 1.
Орбиталните точки в номиналната структура на OСС, съответстващи на най-добрите, средните и най-лошите случаи на елиминиране на НКА от номиналната структура на OСС, са показани на рис. 2–4.
Таблица 1. Резултати от оценката на наличността и грешката на НП
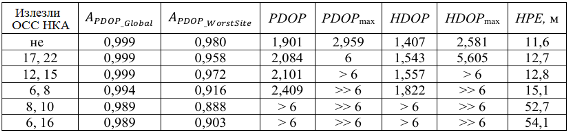
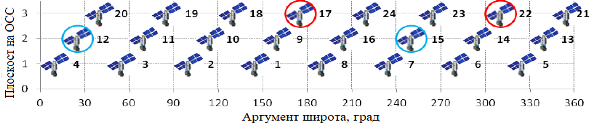
Рис. 2. Най-добрите опции за елиминиране за два НКА
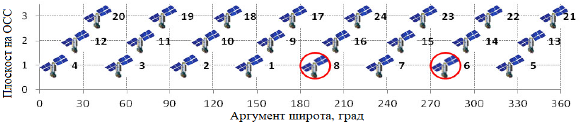
Рис. 3. Средни опции за елиминиране за два НКА
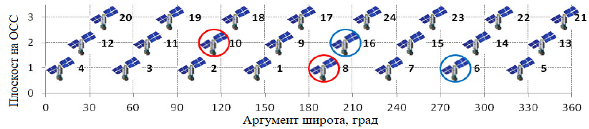
Рис. 4. Най-лошите две опции за елиминиране на НКА
От анализа на резултатите от симулацията следва, че най-добрите опции за отпадане на НКА, на изхода от които световно осреднените геометрични фактори на HDOP имат най-добрите (най-ниски) стойности в сравнение с други опции за отпадане, са НКА номера 17, 22 и 12, 15 (рис. 2).
При тези опции потенциалните грешки при определяне на пространственото положение на потребителя в плана възлизат съответно на 12,7 m и 12,8 m. Като илюстрация, рис. 5 и 6 показват зависимостите на стойностите на PDOP и HDOP от дневен интервал от време за пълния състав OСС (24 НКА) и непълно OСС (22 НКА) с най-добрите варианти на елиминиране на НКА от OСС.
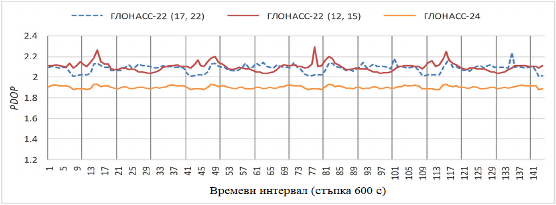
Рис. 5. Промяна в PDOP на дневен интервал от време
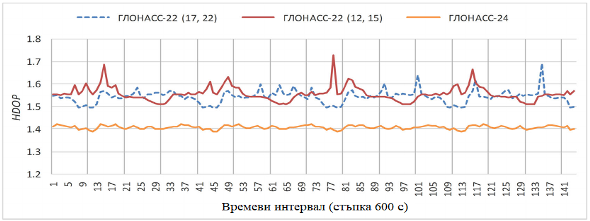
Рис. 6. Промяна в HDOP на дневен интервал от време
Средният вариант на елиминиране включва НКА с номера 6 и 8 (рис. 3), при които потенциалната грешка при определяне на пространственото положение на потребителя в плана е 15,1 m.
Най-лошите сценарии за отпадане включват НКА от ОСС с номера 8, 10 и 6, 16 (рис. 4), при които потенциалните грешки при определяне на пространственото положение на потребителя в плана са съответно 52,7 m и 54,1 m. Трябва да се отбележи, че за разлика от най-добрите и средни варианти, тези варианти се характеризират с излизането на два НКА от различни орбитални равнини на OСС.
Потенциалната грешка при определяне на пространственото положение на потребителя в плана за пълно изхвърляне на ОСС от 24 космически апарата беше 11,6 m.
Заключение. Стандартът на системата GLONASS установява стойностите на оперативните характеристики на ОСС на GLONASS при предположението, че няма грешки на НКА, грешки, дължащи се на условията на разпространение и приемане на НС (само поради космическия сегмент). В тази работа грешките при определяне на пространственото положение на потребителя се оценяват, като се вземе предвид интегрираният бюджет на всички възможни грешки при определяне на псевдодиапазона.
Получените резултати позволяват да заключи, че при ъгли на мястото ≥ 5 °, елиминирането на всеки два НКА от ОСС с номинален състав не влияе значително на нивата на достъпност на НП от ОСС, докато стойностите на изчислените показатели се вписват в рамката на номиналните обобщени характеристики в стандарта.
Средният брой незабавно видими НКА върху цялата земна повърхност, когато два от тях напуснат ОСС, според най-добрите разгледани варианти, леко намалява – от 8,34 на 7,95.
В най-лошия от разглежданите варианти на състава на ОСС потенциалната грешка при определяне на пространственото положение на потребителя в плана е около 50 m, но, както показват резултатите, такова влошаване в дневния интервал от време е кратък. В рамките на решаваната задача тези варианти се характеризират с излизане на два спътника от различни орбитални равнини на номиналното OСС.
Представеният методически подход за оценка на основните характеристики на НП и резултатите от симулацията могат да бъдат използвани в интерес на изследване на влиянието на състава на ОСС от НКА върху показателите за ефективност за решаване на други приложни задачи.
Коментари
Все още няма коментари