„Без труд няма награда.“
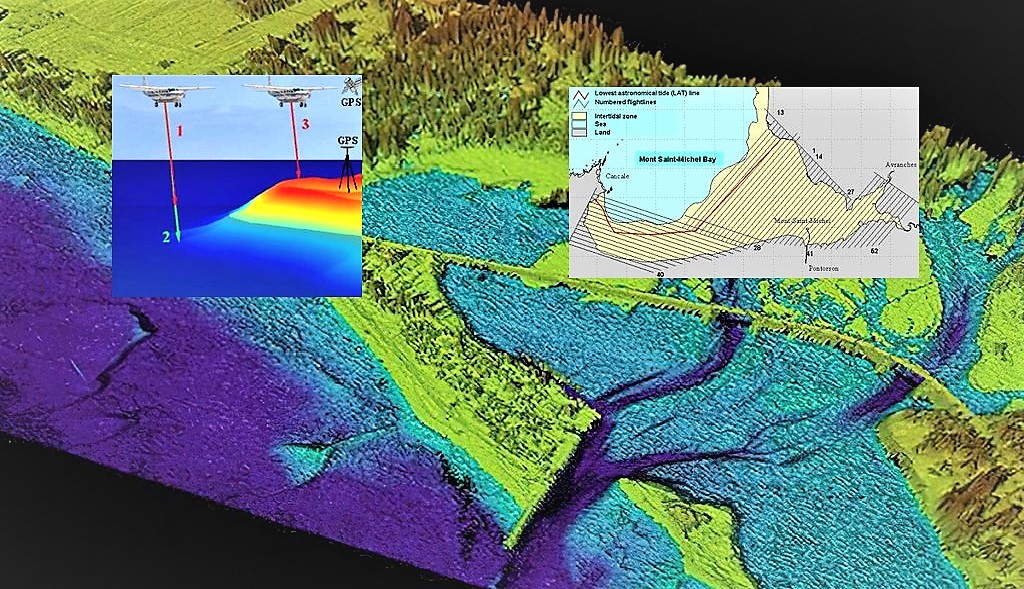
В САЩ технологията на хидрографските снимки на плитководните райони на основата на използването на АЛБС също се разглежда като една от най-перспективните. Океанографското управление на ВМС на САЩ (NAVOCEANO) използва АЛБС SHOALS (Scanning Hydrographic Operational Airborne Lidar Survey) за сбора на хидрографска информация в литоралната зона в интересите на НХО на действията на бойните плувци. Това ведомство е получило възможност да разшири способностите си с помощта на SHOALS и CASI като оперативно получават по-пълна картина за състоянието на морската среда.
Тази система се установява на въртолет от типа Bell 212 или на самолет Twin Otter.
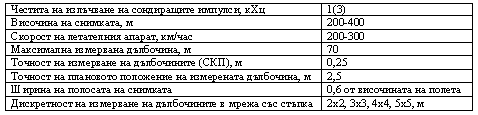
Приемните канали на АБЛС регистрират отразените импулси (вълнови форми) с дължина на вълната 0,1064 и 0,532 мкм и отразената енергия на разсейване с дължина на вълната 0,645 мкм. В SHOALS се използват две вълнови форми на отразените сигнали, за да се отдели от тях импулса, отразен от дъното: едната – за малки дълбочини, другата – за големи (около 40 м). За да бъде достоверно определена границата на раздела „въздух – вода”, в SHOALS също се използва всяка от двете зарегистрирани вълнови форми на отразения сигнал. Данните, получени в ИЧ канал, се използват, за да има възможност да се отличи сигнала, отразен от водата, от сигнала, отразен от сушата. Предпочита се за тези цели да се използва отразения импулс с дължина на вълната 0,645 мкм. Във връзка с необходимостта да се изобрази на навигационна морска карта (НМК) териториите на осушаване, дюни, издигащи се над водата брегови структури през 1996 г. SHOALS е била модифицирана, така че допълнително да осигурява топографската снимка. За тези цели сондирането на повърхността на сушата също се извършва с помощта на импулси с дължина на вълната 0,532 мкм. Последния модел на системата има маркировка SHOALS 1000Т. Техническите характеристики на SHOALS 1000Т са приведени в таблица.
Технически характеристики АЛБС SHOALS 1000Т
Координирането на снимката се извършва или с използване на DGPS по данни, предавани от контролната коригираща станция (ККС) на Бреговата охрана на САЩ или системата OMNISTAR, или използване на кинематичния режим в реално време (RTK), осигурявана от местна ККС. При използване на технологията RTK и OTF (разрешаване на не еднозначността на значенията на цяло число цикли при фазови измервания на далечината), точността на определяне плановото положение на дълбочините може да бъде подобрена до 1 м.
На основание на независима проверка от две ведомства – Национална океанска снимка (NOS) и ВМС на САЩ – са били направени изводи за това, че данните, получени с помощта на SHOALS, съответства на изискванията на МХО към снимката за първа категория. За тази цел са били направени 22 квадратни мили подходи към бухтата Тампа с помощта на кораб с едно лъчев ехолот и с помощта на SHOALS. Сравнението на дълбочините, измерени с ехолота са били направени за 5,5 млн. точки на повърхността, моделиращи дъното на акваторията и построената по данни от снимките с помощта SHOALS. Средното значение на разликите е била 7 см. Приемайки, че дисперсията на разликите между измерените от всяка система и реалните дълбочини са равни, общата погрешност за всяка снимка е 0,14 м.
За оценка на възможностите на SHOALS и подобните на нея системи за откриване на обекти с малки размери, представляващи навигационна опасност, е проведено математическо моделиране на вероятността на откриване на такива обекти на морското дъно. Моделирането е били проведено при условията на различна пространствена плътност на измерените дълбочини, за различни дълбочини, прозрачност на водата и размерите на обектите. Определени са два типа откривания. Първия съответства на случай, когато отражението на импулса от обекта и дъното могат да бъдат разделени на зарегистрирана вълнова форма на отразения от дъното сигнал, втория – на случай, когато такива отражения не се разделят, а наличието на обекта се установява в резултат на обработка по най-малката дълбочина.
Откриване не се случва, ако целта не се облъчва от сондиращия импулс или когато вълновия фронт на отразения от облъчения или частично облъчения обект не позволява да се определи най-малката дълбочина. Вероятността на откриване на обекта се приема равна на отношението на площта на петното от дъното, осветено от лазера, към площта на квадратната клетка със страна, представляваща средно разстояние между точките на лазерното сондиране. Обекти, подлежащи на откриване, представлявали вертикални кръгли цилиндри с височина 1 и 2 м с площ на основата 1 и 4 м2 (с диаметър 1,13 и 2,26 м). Вероятността за откриване на обектите с височина 1 м с площ на основата 1 и 4 м2 за промерна мрежа с размер 4х4 м2 и за ъгъл на падане на сондиращия лъч, равен на 23º е представена на рисунка като функция от дълбочината. При моделирането са били използвани четири значения на коефициента за вертикално отслабване на светлината k, започвайки от най-голямата прозрачност (0,08-1) до много мътна (0,4 м-1) на водата.
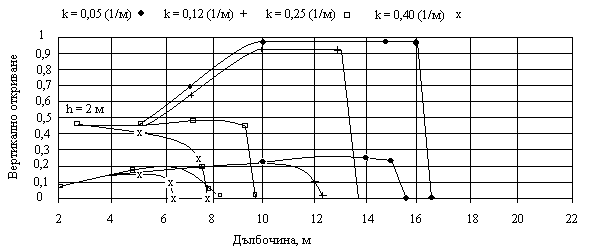
Вероятност за откриване на дъното на обекти във вид на цилиндър с площ на основата 1 м2, височина h = 1 и 2 м в зависимост от дълбочината (м) за различни показатели на вертикалното отслабване на светлината k.
От рисунката следва, че вероятността за откриване е по-голяма с по-големите площи на основата и височина за цели в по-прозрачна вода. За дълбочини до 5 м вероятността не зависи от прозрачността, а зависи от вертикалния размер на целите и по-малко от площта на основата им.
Вследствие разширението на лазерния сноп с дълбочината вероятността за откриване нараства за средните дълбочини, а прозрачността на водата става съществен фактор. В диапазона на дълбочините 10-20 м за приети значения на прозрачността на водата вероятността за откриване на цели с височина 2 м е близка до единица. Вероятността за откриване на цели с височина 1 м при площ на основата на целите, равна на 4 м2, рядко превишава величината 0,6 и не превишава величината 2,5 при площ, равна на 1 м2. За типови условия на прозрачност на крайбрежните води (0,12 и 0,25 м-1) дълбочината за откриване на сигнала от цели с площ 1 м2 може да е от 8 до 13 м и 10-17 м за цели с площ 4 м2. Най-голямата модулирана дълбочина за откриване на целите е 21 м и съответства на прозрачност на водата, характеризираща се с коефициент на отслабване k = 0,08 м-1.
Вероятността за откриване на други значения от подробността на снимката, отличаваща се от моделираното значение (една дълбочина с 4х4 м2) могат да бъдат оценени с умножаване на представения на рисунката резултат на коефициентите: 1,78 при пространствена дискретност на измерените дълбочини 3х3 м2, и 0,64 – за 5х5 м2. Естествено, това има смисъл, когато резултатът е по-малък от единица.
По този начин с помощта на АЛБС от типа SHOALS на дъното могат да бъдат открити не големи обекти, но при малка подробност на промера, от моделираните, откриването не може да бъде гарантирано, вследствие на това, че отражението от целите е на много по-слабо, от това на съседното отразяване от дъното и, второ, да се съхрани информацията за откриването.
Базирайки се на резултатите от организирани оперативни снимки с помощта на SHOALS, Бреговата снимка на NOAA е определила подхода за използване на данните от лазерните снимки за съставяне и корекция на навигационните морски карти (НМК). Разработените инструкции по изпълнението на хидрографски снимки с помощта на АЛБС определят допустимата прозрачност на водата (или параметрите на сондиращия сигнал), пределите на размерите на детайлите, стандартната плътност на дълбочините за обследване на скали, коралови рифове, потънали кораби или препятствия, открити при предишни снимки.
Общоизвестен проблем при пасивно оптическо сондиране на дъното се явява отчитане влиянието на изменението на дълбочините на измерваната яркост на дъното. В изследователската лаборатория на ВМС на САЩ е предложен метод за използване на оптическата информация, получена от SHOALS (системен коефициент на отслабване), и данните за дълбочините за разчет на оптическия път на всека опорна дълбочина. Пряко изчисление на коефициента на отражение на дъното, може да бъде направено с отчитане на модела на отражение на слоя вода. Отсъствието на надеждни и подробни данни за оптическите свойства на крайбрежните води затруднява създаването на съответните оптически модели, базирани на измерване на коефициентите за отразяването от дъното. Но подобен модел е разработен в програма „Оптически характеристики на крайбрежия бентос” (СОВОР) от отдела за военно морски изследвания (ONR) и значително е разширила възможността бързо да се характеризира плитководната морска среда с помощта на данните от снимката със свръх много зоналната система.
Анализа на спектралните характеристики на морското дъно се явява много по-сложен, от обектите на повърхността на сушата. Вследствие експоненциалните нараствания на отслабването на светлината в червения сектор на спектъра повечето морски оптически изследвания са ограничени във видимата зона на спектъра от 0,4 до 0,7 мкм. Само 2-7% от водните обекти са различими по спектрални свойства, за разлика от обектите на сушата, различими по спектрални свойства са 10-15%.
Съществена крачка в разширяването на функциите АЛБС се явява тяхната комбинация със свръх много зоналния спектрометър CASI. Снимката на акватория с помощта на комбинацията на тези системи позволява да се получат данни за преместването на утаечните породи в крайбрежните води. Тези данни се използват от Морската инженерна служба на ВМС на САЩ за оценка на засипването на пунктовете за базиране, пристанищата и гаваните.
Изводи:
1) Съвременния етап на развитие на системите за дистанционно сондиране на Земята от космоса се характеризира с разработка и установка на космическите апарати за оптическа сканираща апаратура с високо пространствено разрешение и имаща оптически канали, съответстващи на максималната прозрачност на морската вода. Това позволява да се получи изображение на дъното в диапазона на дълбочините, при ограничена от условията оптическа прозрачност на водата с изискваното пространствено разрешение. Установяваната на КА на навигационна апаратура се осигурява координатното привързване на точките на сондиране с погрешност около 10 м.
2) Съществуващите методи за получаване на информация за релефа и грунта на дъното са на основата на използване на данните от много зоналната снимка на акваторията. В качеството на математически апарат се използва много мерния статистически анализ. На основата на дадените методи са реализирани производствените технологии за картографиране на крайбрежните акватории с не висока интензивност на корабоплаване.
3) Състоянието на методите и средствата на снимка на акваторията на основата на активно сондиране в оптическия диапазон се характеризира с усъвършенстване на съществуващите и създаването на нови авиационни лазерни батиметрически системи, разширяване на техните функционални възможности. Развитието на тези системи върви по направления за повишаване на честотата на сондиране, придаване на системата на функция за откриване на маломерни подводни препятствия, възможности за извършване на топографска снимка. Съчетаването на тези системи с видео спектралните дава възможност за получаване на данни за грунта на дъното и за процесите за пренос на утаечни вещества за определяне на засипването на акваториите.
4) Следва да се отбележи, че възможностите на пасивните оптически методи за дистанционно сондиране се използва все още в непълен размер. Един от пътищата за повишаване на точността на получената информация за релефа на дъното се състои в разработката на оптически модели за формиране и регистрация от дистанционната система на изображение от дъното, настройваща се по опорни дълбочини. Отчитайки, че оптическото изображение има високо пространствено разрешение и е пряко зависимо от дълбочината, използването на такива модели позволяват да се достигне по-висока точност, съответстващи на задачата за картографиране на важни по отношение на корабоплаването крайбрежни акватории.
Коментари
Все още няма коментари