Безопасния морски път се познава по дълбочините.“
От 1960 г. за автоматизираните летателни и подводни апарати е започнало разработването на системи за корекция на натрупаните грешки в данните, изработвани от бордовите инерционни навигационни системи (ИНС). Ефективно средство за корекция на грешките на ИНС на автономните апарати се явява използването на допълнителна информация за външните геофизически полета, наблюдавани в процеса на движение на апарата, и, в частност, релефа на сушата или дъното. Корекцията на ИНС по релефа, както и по кое да е друго геофизично поле, на основата на съпоставяне на информацията, получавана с помощта на бордовата система за наблюдение на релефа с информацията за релефа, съхраняваща се в бордовата памет – еталонна карта на релефа. Съпоставянето се осъществява обикновено посредством изчисляване на някакъв функционален тип на коефициента на корелация и търсене на неговия екстремум. Поради това системите за автоматична навигация по геофизични полета са получили названието корелационно – екстремални навигационни системи (КЕНС).
Важна съставляваща в повишаване на качеството на навигацията по релефа се явява етапа на изработване на корелационния сигнал на основата на съпоставяне на измерения участък от релефа с еталонния базовия, тоест „привързването” на измерения участък от релефа към еталонния релеф. В резултат на привързването се определя истинското местоположение на обекта, и се отделя сигнала за корелация в ИНС.
В настояще време най-общия подход към възможното решение на проблема навигация по релефа се явява използването на не корелационната и йерархическа стратегия за привързване. Такъв подход притежава робастностни свойства по отношение към факторите, влияещи на процеса на привързване.
Йерархическата процедура на привързване използва това обстоятелство, че в релефа на дъното може да се отделят структурните особености: „точки” – локални максимуми, минимуми и седловини, „линии” – оси на хребети (водораздели) и талвеги (оврази). Това позволява в допълнение към обичайното привързване по метода на КЕНС да се използва в качеството на първично, по-грубо, метода на сравнението на структурните особености в картираните и откритите по измерване на дълбочините под кил в процеса на движение на автономния подводен апарат.
Автоматизирано сегментиране на релефа на дъното.
В публикацията се представя метод за класификация на елементите на релефа на дъното по матрица на дълбочините, измерени с многолъчев ехолот. Методиката използва резултатите, достигнати в теорията на геоморфометрията. Геоморфометрията се явява наука за количествения анализ на повърхността на земята. В нея се разработват различни математически методи за обработка на цифрови модели на релефа (ЦМР) на Земята, изпълнявани със съвременните многолъчеви системи с високо пространствено разрешение.
Разглеждания метод класифицира елементите на релефа, използвайки инструментите на компютърното зрение, а не на диференциалната геометрия. Метода се заключава в построяване на карта по пътя на числовото сегментиране и класификация на елементите на формите на релефа. Такива карти могат да бъдат алгоритмически проанализирани, което и се изисква в методите на навигацията по релефа в автономните подводни апарати.
В предлагания метод сегментацията на елементите на релефа се разглеждат като конкретно пространствено разположение на значенията на височините в избрана област на матрицата на височините. За определяне на локалните елементи на релефа се използва концепцията за локалните бинарни шаблони (ЛБШ). Но вместо това, да се използват области с фиксирани размери за определяне на ЛБШ, се използват области с размери в форма, която самостоятелно се адаптира към локалната топография на релефа на дъното. Този метод на самоадаптация използва принципа на пряка видимост и осигурява идентификация на релефа в най-подходящия пространствен мащаб.
В резултат от процеса за създаването на такава карта на сегментация на релефа се използва справочна таблица за формите на релефа, която е устойчива към пространствения мащаб и е ефективна за изчисления.
Локалните бинарни шаблони – прост оператор, използван за класификация на текстура в компютърното зрение и за първи път описан през 1996 г. Локалния бинарен шаблон представлява описание на област от пиксели в изображението в троична форма. В качеството на дескриптори на формите на релефа се използва ЛБШ, които се строят по локални области с размери 3х3 за всяка клетка ЦМР. Очевидно е, че централната клетка на локалната област 3х3 има 8 съседни. На всяка съседна се присвоява цифра – или нула, или 1, или 2 по следното правило. В съседната клетка се помества цифрата 2, ако дълбочината в тази точка е по-малка от дълбочината в централната клетка, в крайна сметка, на величината h, където h се явява зададено значение на прага. В клетката се помества цифрата 0, ако в нея значението на дълбочината по сравнение с h е с по-малко значение на дълбочината в централната клетка. В противен случай в клетката ще бъде поместена цифрата 1. Локалния бинарен шаблон се явява прост оператор, но той предоставя достатъчно информация, за да бъде използван за идентификация на формите на релефа на дъното по ЦМР.
На рис. 1 се илюстрира концепцията за използване на ЛБШ за класификация на релефа на дъното. На рис. 1а схематично е изобразена част ЦМР по съседство с централната клетка, на която принадлежи елемент от релефа на долина. На тази рисунка са показани само осем близки съседни на централната клетки – те са оцветени в различни цветове, за да указват, явяват ли се техните значения на дълбочините по-големи, по-малки или с същата величина, която е и дълбочината в централната клетка. Централната клетка е оцветена в сив цвят, клетките с по-малки дълбочини са оцветени в червен цвят, а с по-големи в син цвят. Рис. 1б се показва условния шаблон, получен от сравнение на съседните дълбочини с централната клетка. Този шаблон може да бъде представен като ред S={si}, i=1, …8. Елементите si в реда S представлява един от трите символа si={0 I 1 I 2} (рис. 1в).
Ще положим за определеност, че първия символ в реда съответства на източен съсед на централната клетка, а следващите символи съответстват на съседите по часовниковата стрелка. Следва да се обърне внимание на това, че шаблона в формата на ред може да се разглежда като троично число (число, представено по основата 3), което може да бъде преобразувано в десетичен вид. По такъв начин, окончателното представяне на шаблона се явява съответстващо му десетично число в троична система на изчисление. За шаблона, показано е на рис. 1, то е равно на 6397. Това компактно представяне служи за троичен код на шаблона. Важно е да се подчертае, че цялата структура на рисунката може да се възстанови от такова маркиране.
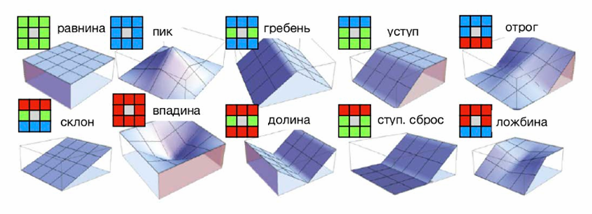
Рис. 1. Прилагане на концепцията локални бинарни структури (ЛБШ) за класификация на елементите от релефа: а – ЦМР в кръг около някоя клетка; б – таблица – шаблон за представяне на относителни височини между някоя клетка и нейните съседни на рис 1а; в – редово представяне на шаблона на рис. 1б. Поясненията в текста.
За целите на класификацията на релефа на дъното, характеризиращ типа на релефа в областта на централната клетка е целесъобразно да се определи типа на релефа не по прости различия на височините в съседните клетки, както е показано на рис. 1, а вземането на такава величина, която отразява характера на локалната повърхност на релефа на дъното в големи мащаби. А с тази цел се усъвършенства ЛБШ по пътя на използване на принципа на пряка видимост. Този принцип описва изменчивостта на повърхността на релефа на дъното с увеличение на хоризонталното разстояние от централната клетка. Това се прави с помощта на така наречените зенитни и надирни ъгли по осем основни направления по компаса относно централната клетка. Разчет на зенитните и надирните ъгли се осъществява по осем профила на дълбочините по основните направления di , i = 1, …, 8 до зададеното разстояние L (разстояние на обследване) започвайки от централната клетка (рис. 2а).
Ще въведем две нови понятия.
Ще определим понятието праг на „равнинност” α като величина на ъгъла във вертикална плоскост относно хоризонталната плоскост, в пределите на която неравностите на релефа на дъното могат да бъдат пренебрегнати, и да се счита обкръжаващия релеф за плосък. По-високо от хоризонталната плоскост +α, по-ниско от хоризонталната плоскост -α.
Ще определим понятието ъгъл на визиране като ъгъл във вертикална плоскост между хоризонталната плоскост и линията, съединяваща централната клетка с точката, разположена на профила. Ще разгледаме два различни ъгъла на визиране: положителен и отрицателен. Положителния ъгъл на визиране γdi – това е ъгъл във вертикална плоскост между хоризонталната плоскост и направлението към най-високата точка на профила на дълбочините от дълбочината на централната клетка (рис. 2б). И отрицателен ъгъл на визиране δdi – това е ъгъл във вертикална плоскост между хоризонтална плоскост и направлението към най-ниската точка на профила на дълбочините от дълбочината на централната клетка (рис. 2б).
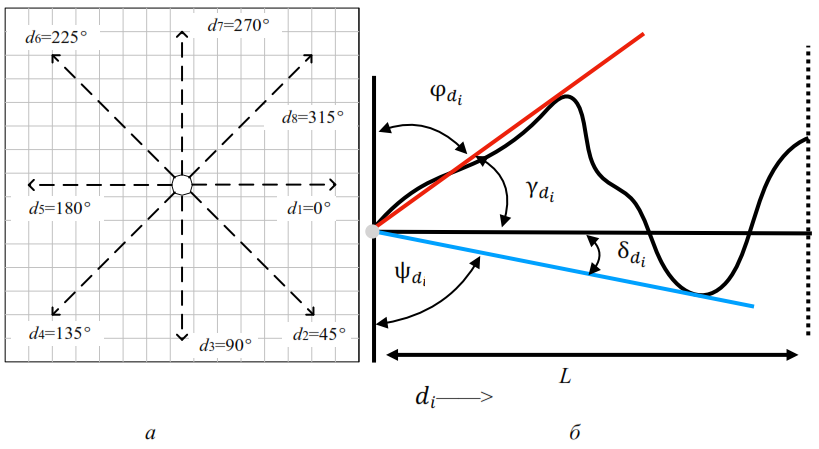
Рис. 2. Илюстрация на понятията зенитни и надирни ъгли: а – положения на осем основни направления относно централната клетка; б – определяне на зенитните и надирните ъгли за някой профил на дълбочините за разстояние.
За всеки от осемте направления на профила на дълбочините се разчитат набор от ъглите на визиране γdi и δdi. Зенитния ъгъл на профила на дълбочините φdi се определя като φdi = 90º-γdi. Аналогично ъгъл на надира ψdi на профила на дълбочините се определя като ψdi = 90º-δdi. Очевидно е, че ъглите на зенита и на надира се определят положително и имат диапазон от 0º до 180º.
Сега на основание зенитните и надирните ъгли може да се построи редова структура на ЛБШ S, в която елементите si се определят по формулата:
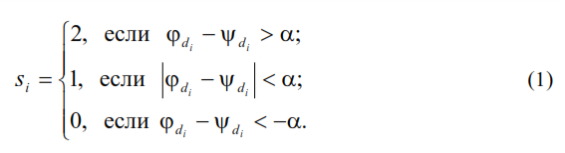
Във формула (1) има два свободни параметъра: единия L – това е разстояние на обследване, а другия α – праг на равнинност. Преимуществото на използване на принципа на пряка видимост за формиране редовата структура на ЛШБ става очевидно от този факта, че избора на безкрайно голямо значение на L трябва да доведе до идентификация на елементите на релефа независимо от неговия мащаб.
Отчитайки, че ЛБШ има осем елемента с три възможни значения, съществуват 38 = 6561 теоретически възможни различни шаблона.
Много от тях се свеждат един към друг с помощта обръщания или с огледални отражения. Общото число не сводими един към друг шаблони са равни на 498. Този набор на шаблони представляват всеобхващащ и изчерпващ набор от идеализирани елементи на релефа. Но и това число шаблони може да се намалят до десет по пътя на групиране им в класове, които съответстват на най-често визуално разпознаваемите елементи на земните форми.
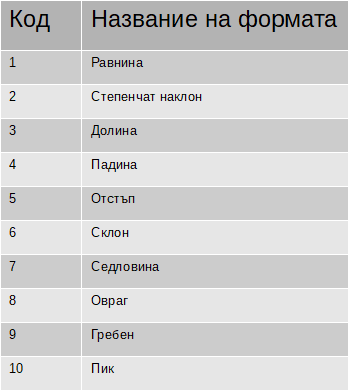
Най-общопризнатите форми на релефа се явяват десет форми, представени в табл. 1.
Таблица 1. Условни кодове и названия на основните десет форми на релефа.
Схематичното им изображение и съответстващите им ЛБШ са представени на рис. 3.
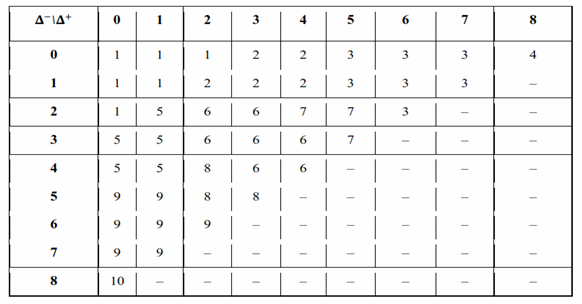
За да бъдат отразени 498 шаблона в тези десет форми, е необходимо да се приеме някакво правило, определящи сходството между редовите шаблони S. За това за всеки от 498 шаблона са определени две числа: числото Δ– – като общо число елементите si = 0 в реда S и числото Δ+ – като общо число елементи si = 2 в реда S. Използвайки тези две числа ще определим следното правило за подобие на двуредови шаблона: ако за два различни шаблона Sa и Sbчислото Δ–a е равно на числото Δ–b, и числото Δ+a е равно на числото Δ+b, тогава шаблоните Sa и Sb са подобни един на друг.
В табл. 1 е представен резултата от използване на това правило към всичките 498 шаблона. В резултат: 15 шаблона от 498 са класифицирани като „равнина”, 31 – като „гребен”, 63 – като отстъп, 53 – като „овраг”, 193 – като „склон”, 50 – като „падина”, 63 – като „степенчат наклон” и 31 – като „долина”. Освен това, два единични шаблона съответстват на форми „пик” и „седловина” съответно.
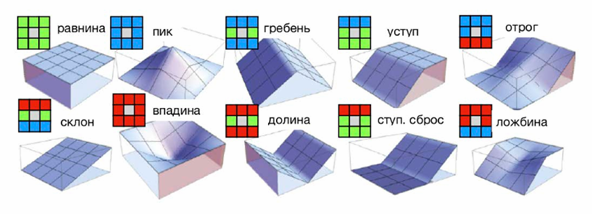
Рис. 3. Символични триизмерни форми и съответстващите им ЛБШ за десет най-разпространени елементи на релефа.
Следователно, методът на сегментиране на релефа на дъното по десет основни форми на основата на масив от дълбочини ЦМР се състои в последователни изпълнение две основни стъпки:
1. Построяване на редова структура на ЛБШ S = {si}, I = 1, …, 8, за всяка клетка на ЦМР (цифров модел на релефа) с използване на формула (1).
2. За всяка получена редова структура S = {si} се изчислява числото Δ– и Δ+, и се приписва следващата клетка от ЦМР кода на формата в съответствие с табл. 2.
Таблица 2. Съответствие на десетте типа основни форми на релефа по значенията на Δ– и Δ+.
На рис. 4 е представена илюстрация за използване на метода за сегментиране на масив ЦМР 100х100, съответстващ на релефа, изобразен на рис. 5а, за значение на L равно на 10 клетки.
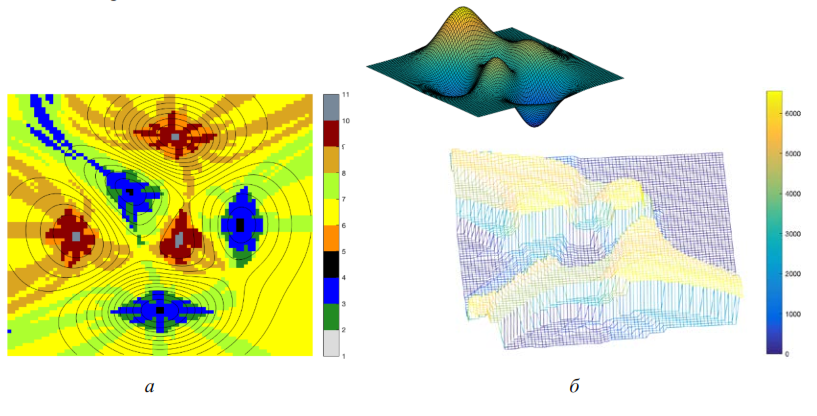
Рис. 4. Резултат от използване на метода сегментиране на релефа на дъното към повърхност, представена на горната рисунка с параметри L = 10 клетки, α = 1º: а – сегментиране по десет основни форми на релефа (в дясно е приведена скалата на съответствие между кода на формите на релефа в табл. 1 и на цветовата гама; б – график за шаблоните S, изражения в тризначна система на изчисляване (в дясно е приведена скалата на съответствие между тризначния десетичен код на формите на релефа и на цветовата гама)
Навигация по релефа.
В метода навигация по релефа при автономните подводни апарати е приведен метода за сегментация на релефа на дъното може да се представи с ефективен алгоритъм за бърз и постоянен мониторинг на съответствие на траекторията по запланирания маршрут с траекторията на действителното движение. Технологията за неговото изпълнение е достатъчно очевидна. Преди автономното плаване в бордовата памет се записва карта на типовете на релефа на дъното по маршрута на плаване. При което това се разчита за параметър L, който трябва да съответства на ъгъла на обзора на бордовия много лъчев ехолот. В процеса на движение на автономния подводен апарат оперативното измерване на дълбочините от ехолота се привеждат в тип на релефа, който се сравнява с картата на типовете, записана в бордовата памет. Това е много бърз метод за контрол на местоположението на автономното плаване по релефа на дъното, способен да допълва метода на КЕНС.
Предложения метод на сегментиране на релефа на дъното се явява много гъвкав. Приведената по-горе класификация по десетте форми на релефа е дадена по-скоро с дидактически цели. В автоматизираните алгоритми на борда на автономните апарати визуалните форми не са нужни. Поради това на борда следва да се използва представените шаблони в троична система на изчисление. Илюстрация на такава сегментация е приведена на рис. 4б. Очевидно е, че това позволява да се увеличи броя на класифицираните форми на релефа, да се ускори изчислението и ефективността на сравнението.
Следва да се отбележи положителното свойство на предложения метод – наличие на два свободни параметъра: значението на L, определящо максималния мащаб, в който може да се намери елемент на релефа, и ъгъла α, определящ прага на равнинността на локален релеф на дъното (стандартното значение лежи в диапазона от 1 до 5 градуса).
По такъв начин, представен автоматизирания метод на класификация на формите на релефа, които имат широк кръг на използване – от традиционното картиране до използването в алгоритмите в методите за навигация по релефа в автономните подводни апарати. За входни данни служат масивите на ЦМР на дъното, а за изходни – класовете на формите на релефа на дъното за всяка клетка на ЦМР.
Особеност на метода се явява това, че размера и формата на областите, от които се определят елементите на релефа, автоматично се поставят под локалната геометрия на релефа на дъното. Методът има два свободни параметъра: разстояние, определящо максималния мащаб, в който може да се намери елемент на релефа и ъгъла, определящ приетия праг на плоскост на релефа. Тези параметри позволяват да се адаптира метода както към техническите характеристики на много лъчевите ехолоти, така и към изискванията за детайлизация на откритите форми на релефа.
Гъвкавостта на метода се състои в това, че той позволява настройването на броя и номенклатурата на формите на релефа за различните практически задачи. Например, този метод може да се използва в задачите за райониране на отражателните свойства на релефа на дъното при излъчване на акустически вълни от многолъчев ехолот и т.н.
Коментари
Все още няма коментари