„Не можеш да бъдеш в две лодки едновременно.“
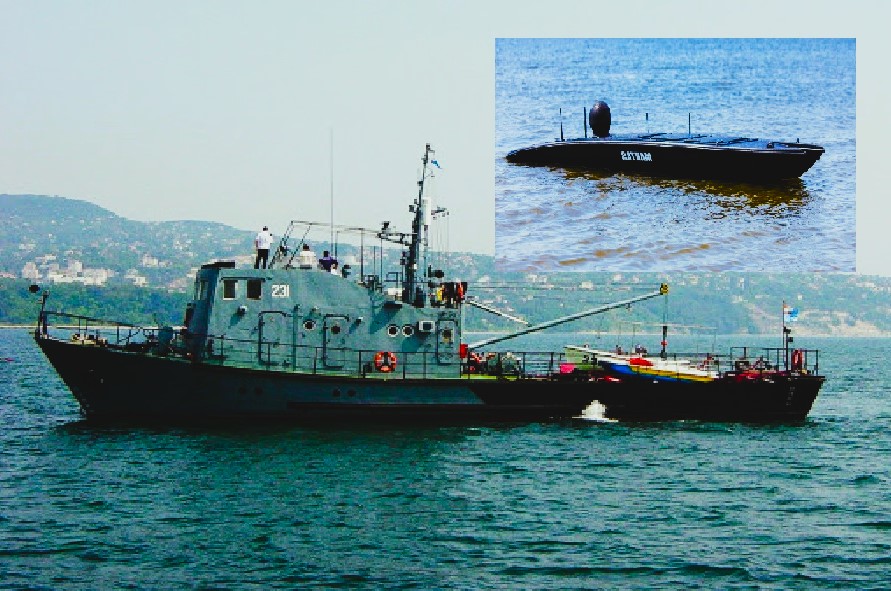
В публикацията се описва използването на експериментален автономен многофункционален комплекс за хидрографска снимка на дъното на водоеми, състоящ се от хидролокатор за страничен обзор (ХСО) с линейна честотна модулация (ЛЧМ) на сондиращия сигнал, приемник на GPS, датчик за курса и клатенето, и Wi-Fi точка за достъп. Експерименталния образец е установен на радио управляем модел на катер. Експерименталните резултати от работата на комплекса по обследване на дъното на неголямо изкуствено езеро потвърждават перспективността на неговото използване при провеждане на хидрографски изследвания.
Описание на апаратурата и програмното осигуряване. В Института по радиотехника и електроника към АН е разработен хидролокационен комплекс с ЛЧМ на сондиращия сигнал и цифрова обработка на ехо сигнала, което позволява повишаване на електрическия потенциал на хидролокационните системи при не високи амплитуди на сондиращите импулси. С помощта на това е станало възможно съществено намаление на габаритите на хидролокационните комплекси, в това число и на ХСО, явяващ се основен прибор при обследване на дъното на водоеми и установяването на модел на радио управляем катер. Разработената апаратура се състои от две части: първата е установена на катера, втората – на брега. На катера са установени малко габаритен ХСО с диапазон 450 кХц с ЛЧМ за сондиращия сигнал, навигационен приемник на ГЛОНАСС – GPS, датчик за курса, за клатенето и точка за достъп Wi-Fi за осигуряване на оперативния преглед, регистрация на информацията и управление на движението на катера ПЕИМ на бреговия терминал. Захранване на апаратурата на катера се осъществява от акумулатор от 7А/ч и напрежение 12 В. Апаратурата на бреговата станция се състои от лаптоп, включен към него Wi-Fi адаптер, приемник за спътникова навигация и устройство за управление на движението на катера.
Технически характеристики на ХСО.
Работна честота, кХц – 455;
Ширина на полосата на сондиращия сигнал, кХц – 50;
Продължителност на сигнала на сондиране, мс – 0,5÷1;
Честота на излъчванията, един път в секунда – 50÷1;
Мощност на излъчване, Вт – 60-100;
Полоса на обзора, м – 10-60.
Блок схема на апаратурата на комплекса с външни датчици за навигационна информация е приведена на рис.1.
В състава на апаратурата, установена на автономния катер, в съответствие с приведената номерация влизат:
1. Блок на приемно предаваща акустическа антена на ХСО.
2. Двуканален усилвател на мощността на сондиращите импулси.
3. Синтезатор на сондиращи ЛЧМ сигнали, таймери на аналоговоцифровия преобразовател (АЦП) хетеродин.
4. Приемник за спътникова навигация.
5. Wi-Fi маршрутизатор.
6. Двуканално приемно устройство.
7. Аналоговоцифров преобразовател.
8. Процесорен модул за въвеждане и предаване на приетите ехо сигнали и сигналите за управление движението на катера в локалната мрежа.
9. Датчик за курса, крена и диферента.
10. Модул за управление на двигателите.
11. Акумулатор.
12. DC-DC преобразователи.
В състава на апаратурата на бреговата станция влизат:
1. Лаптоп.
14. Приемник за спътникова навигация.
15. Джойстик („Щурвал, „Газ”).
16. Wi-Fi адаптер с външна антена.
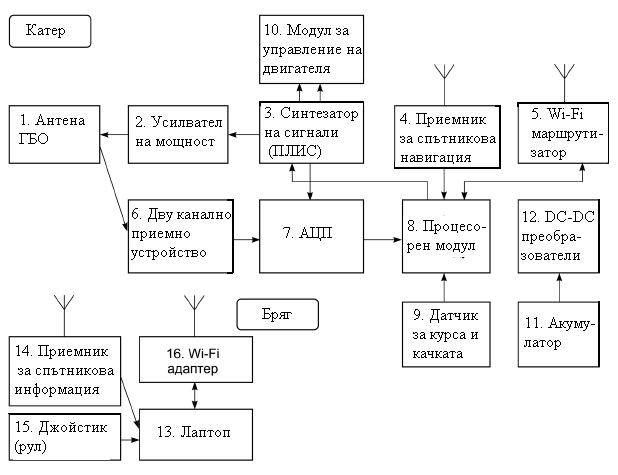
Рис. 1 Структурна схема на комплекса ХСО, установен на автономен катер и на брегова станция.
Програмното осигуряване на базовата станция позволява да се задават параметрите на сондиращите сигнали, да се пуска и да се спира сбора на данни, да се управлява скоростта и направлението на движение на катера, да се архивират постъпващите по локалната мрежа ехо сигнали, данните от датчиците за пространственото положение на катера, а също да се изобразяват и акустическите изображения на екрана на лаптопа на базовата станция в реално време.
Връзката между микроконтролера на катера (8) и лаптопа на базовата станция (13) се осъществява чрез безжична връзка в мрежа на Wi-Fi. На катера е установен маршрутизатор (5) с входове на проводен Интернет, който позволява по нататъшно оборудване с допълнителни устройства (видио камера, автопилот и други). Към лаптопа са включени USB Wi-Fi адаптер (16) с външна антена за увеличаване на радиуса на действие на мрежата.
Външен вид на катера с установена апаратура в показан на рис. 2.
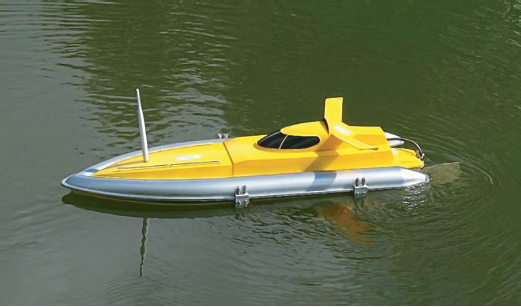
Рис. 2. Катер в оборудвано състояние на вода.
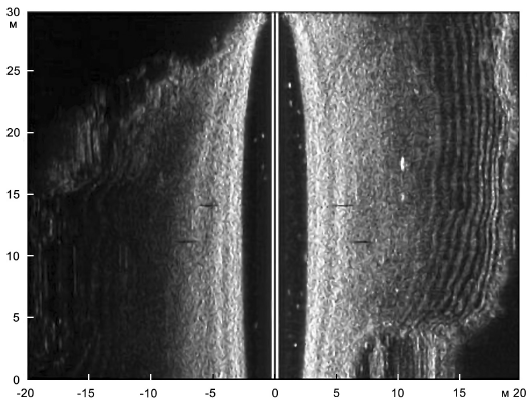
Рис. 3. Фрагмент от изображението на дъното на пресноводен водоем.
Примери за получените данни са на рисунка 3 (приведен е фрагмент от акустическото изображение на дъното на водоема, построено по ехо сигналите от дву бордовия ХСО в реално време).
Интерферометрически хидролокатор за страничен обзор. В публикацията се говори за нови технологии, позволяващи с висока точност да се създават различни модели на релефа на дъното.
В последно време с появата на нови технически възможности за построяване на хидролокатори за страничен обзор (ХСО) е станало възможно да се получи акустическо изображение на повърхността на дъното с високо качество. Но по нататъшното повишение на информативността на акустическото изследване на повърхността на дъното е свързано с развитието на технологиите и техниката за получаване на детайлен релеф и формиране на триизмерно изображение на повърхността на дъното. Поради това към сегашния ден задачата за създаването на технология и хидроакустически комплекси, способни с висока точност и висока разрешаваща способност получаването както на двумерно, така и тримерно изображение на повърхността на дъното се явява актуален. Такава задача е способен да реши, в частност, интерферометрически хидролокатор за страничен обзор (ИХСО) „Неман-500”.
Особености на геометрията на обзора на повърхността на дъното с интерферометрически хидролокатор за страничен обзор, състоящ се от приемно предаващ (А2) и приемна (А1) антени са представени на рис. 4. Ъгълът на отклонение на плоскостта на базата В на интерферометъра от вертикала е равен на β, ъгълът на визиране на обект на повърхността на дъното (елемент на разрешението) – α. Търсената дълбочина G в точката z е равна:

Принципа на действие на ИХСО е на основата на намиране на разликите във фазите между двата сигнала, отразени от дъното и този същия елемент на разрешение на повърхността на дъното и приети от две разнесени в пространството приемни антени. Намерената разлика във фазите се явява основа за построяването на релефа на изследвания участък от дъното.
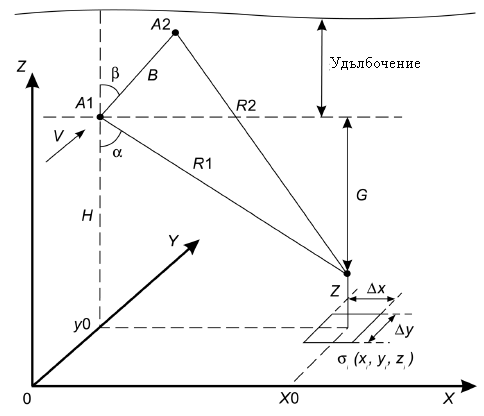
Рис. 4. Геометрия на обзора на повърхността на дъното.
Ще разгледаме някои етапи от обработката на ехо сигналите на примера на данни, получени в процеса на изпитание на хидролокатора „Неман-500”.
Технически характеристики на (ИХСО ) „Неман-500”.
Централна честота, кХц – 520.
Тип на използваните сигнали – тон, линейна честота на модулация (ЛЧМ).
Размер на базата, см – 2,5.
Ъгъл на отклонение на плоскостта на базата от вертикала, градуси – 30.
Ширина на диаграмата на насоченост (ДН) на антените в хоризонтална плоскост, градуси – 1.
На рисунка 5 в качеството на пример са представени акустически изображения на повърхността на дъното с потънала лодка, получени след обработката в различни приемни канали на ИХСО .
В общия случай изчислението на интерферометрическите разлики на фазите (ИРФ) се извършват по следната формула:
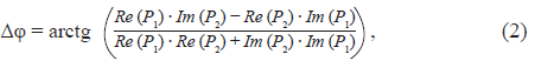
Където: P1, P2 – масив от комплекса отчети за приетия сигнал от 1-ви и 2-ри приемни канали на ИХСО съответно;
Re – от оператора отделена реална честота на комплексното число;
Im – от оператора отделена минимална честота на комплексното число.
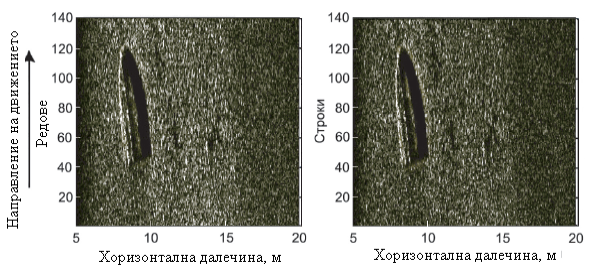
Рис. 5. Акустически изображения на повърхността на дъното от 1-ви и 2-ри приемен канали на ИХСО .
На рис. 6 е показана ИРФ, съответстваща на двойката акустични изображение, представени на рис. 2.Заради въздействие на системата на различни източници на шумове и смущения качеството на акустическото изображение и формулираната разлика във фазите се влошава. За да се изключат повечето грешки на последващите етапи от обработката, се прибягва към филтрация на интерферограмите.
Към днешния ден съществуват няколко широко използвани методи за филтрация. Най-простия от тях е осредняващия метод. Той се основава на осреднения на значенията на сигнала в някакъв прозорец, размера на който се избира в зависимост от качествата на интерферограмата.
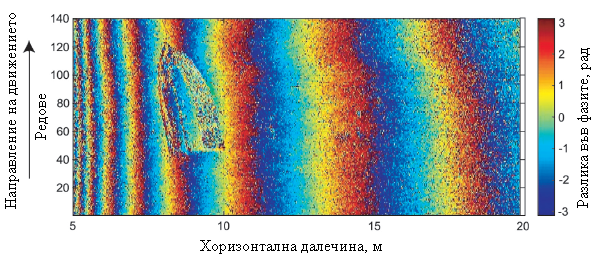
Рис. 6. Интерферометрическата разлика в фазите.
На рис. 7 в качеството на пример е представен резултата от филтрацията на ИРФ с помощта на метода, основан на прозоречното преобразование на Фурие.
Най-трудоемкия етап на интерферометрическата обработка – разкриване на фазовата нееднозначност. Днес съществуват вече достатъчно много методи за решение на този проблем. Условно могат да бъдат разделени на два класа: локални методи и глобални (интегрални) методи.
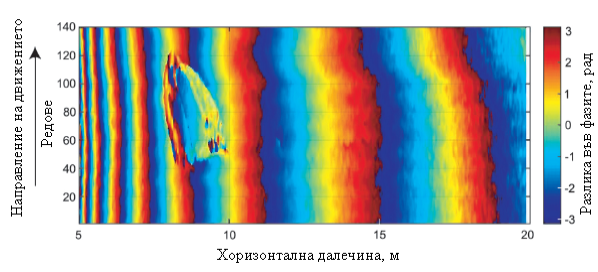
Рис. 7. Резултат от филтрацията на разликите във фазите с използване на прозоречното преобразование на Фурие.
На рис. 8 в качество на пример е представен резултат от разкриване на фазовата нееднозначност с помощта на метода на най-малките квадрати.
Заключителния етап от обработката е преизчисляване на значенията на абсолютната разлика в фазите в значенията на дълбочините и в формиране на карта на дълбочините.
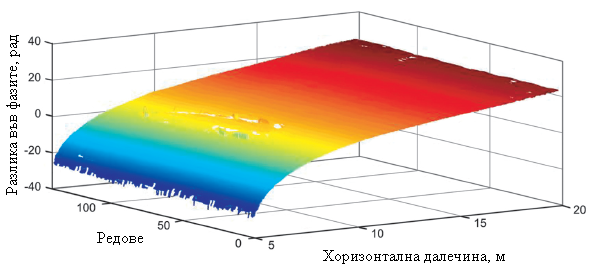
Рис. 8. Резултат от разкриване на фазовата не еднозначност по метода на най-малките квадрати.
На рис. 9 в качеството на пример е представена карта на дълбочините в координати, дълбочина–редове на сондиране на изследвания участък на дъното в три измерен (горната графика) и двуизмерен (долната графика) вид, където се преизчисляват разликите на фазите в дълбочините извършени по следната формула:
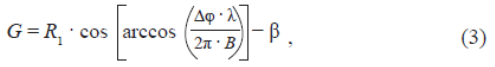
Където: R1 – наклонената далечина до елемента на разрешение;
Δφ – „развърната” ИРФ;
λ – дължина на вълната;
B – база на ИГБО;
Β – ъгъл на наклона на плоскостта на базата.
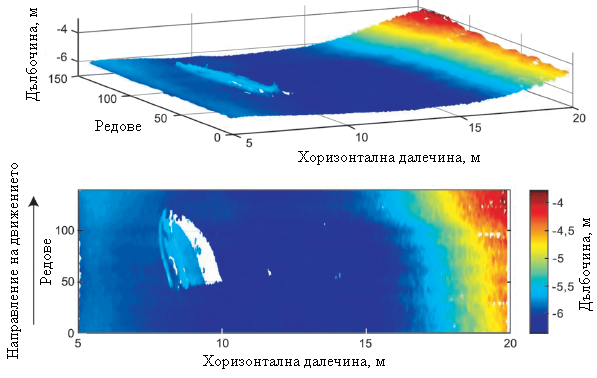
Рис. 9. Яркостно изображение на изследвания участък от дъното в триизмерен (горна рисунка) и двуизмерен (долна рисунка) видове.
В резултат на настоящата обработка релефа на дъното е построен с точност не по-лоша от 1% (6,5 см) от дълбочината в под локаторната точка.
Коментари
Все още няма коментари