„В света няма нищо невъзможно.“
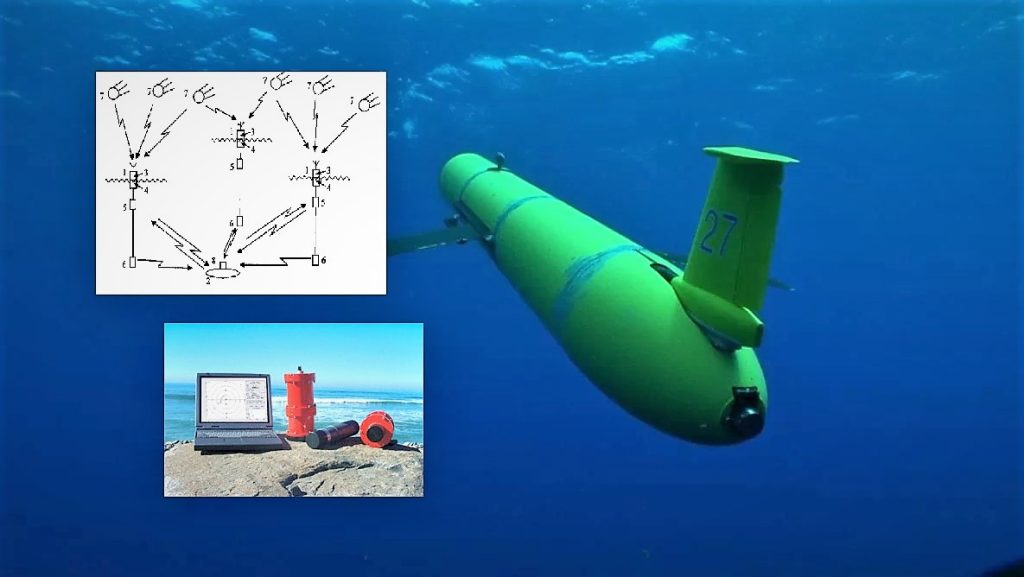
Навигационно и хидрографско оборудване на морски райони с помощта на необитаеми подводни апарати. Разглеждат се въпросите за навигационното и хидрографско оборудване на морските райони с използване на необитаеми подводни апарати, както и създаването на маневрени хидроакустически системи за подводна навигация на базата на мобилни хидроакустически буйове (маяци).
Под навигационно и хидрографско оборудване на морските райони се разбира съвкупност от извършвани дейности, провеждани, включително с цел разгръщане, въвеждане и поддържане в експлоатация на различни средства за навигационно оборудване (СНО).
Използването на СНО осигурява решаването на три основни задачи:
– плаване на кораби и плавателни съдове в открито море и край брега;
– плаване на кораби и плавателни съдове в тесни зони – по фарватери, канали и в
теснини;
– ограждане на канали, фарватери и навигационни опасности.
С цел повишаване на ефективността и надеждността на работата на навигационното оборудване на морски райони те са интегрирани.
През последните години изискванията за навигационна поддръжка за корабоплаване в обширни райони на Световния океан непрекъснато нарастват. Това се дължи на разширяването на добива и транспортирането на природни ресурси в моретата и океаните, развитието на арктическите шелфове и повишената активност на военноморските сили и флоти на водещите морски сили в тези райони.
В чуждестранните флотове се създават и широко внедряват навигационни хидроакустични (сонарни) системи (НХС) с дънни сонари, които осигуряват надводни кораби, подводници и дълбоководни подводни апарати с навигационни параметри, включително под лед. Дънните хидроакустични маяци на такива системи могат да бъдат инсталирани на дълбочина до 6000 м в почти всяка зона на Световния океан. Обхватът на работа на НХС с дънни маяци достига 20–25 km.
Навигационните сонарни системи с дънни хидроакустични маяци (НХС с ДХМ) се делят на:
- далекомерно пеленгуващи;
- далекомерни;
- разлико далекомерни;
- пелегуващи.
Далекомерно пеленгуващите системи осигуряват на обектите на навигация да получават разстоянието до хидроакустичния маяк и направлението към него. Мястото на обекта в такива системи се определя като точка на пресичане на повърхността на сфера с маяка в центъра и радиус, равен на наклоненото разстояние до маяка, с хоризонталната равнина, в която се намира обектът, и вертикалната равнина, съответстваща на пеленга към маяка. Те са получили най-широко разпространение, тъй като позволяват еднозначно определяне на координатите на обекта по един хидроакустичен маяк.
С помощта на далекомерните системи за навигация на обекти се определят наклонени или хоризонтални разстояния до два или повече хидроакустични маяци, монтирани на дъното. Местоположението на обекта се определя като пресечната точка на две или повече сфери, центрирани в точките на инсталиране на маяците и с радиуси, равни на наклонените разстояния от маяците до обекта с хоризонталната равнина, в която се намира, или като пресичана точка от два или повече кръга, изчертани от точките за инсталиране на маяците, с радиуси, равни на хоризонталните разстояния от маяците до обекта.
Разлико далекомерните системи позволяват определяне на разликата в разстоянията от три или повече хидроакустични маяци до навигационния обект. В този случай източниците на сигнали могат да бъдат както обекта за навигация, така и синхронизираните дънни маяци с известни координати на тяхното местоположение. Местоположението на обекта се намира като пресечна точка на хиперболоидите на въртене, в чиито фокуси са разположени хидроакустичните маяци.
С помощта на системите за определяне на посоката обектите получават направления към местоположението на два маяка, като мястото на обекта се определя като пресечната точка на две вертикални равнини, съответстващи на направленията към маяците, с хоризонталната равнина, в която се намира обектът. Дънните маяци излъчват сигнали по зададена програма, които се приемат на навигационния обект от обикновени хидроакустични пеленгатори.
Недостатъците на съществуващите НХС, които възпрепятстват използването на дънни хидроакустични маяци, са: ограниченото време на тяхната работа, поради възможностите на използваните източници на ток, еднократна употреба, сложността на оборудването им на отдалечени и дълбоки водни зони, както и зони, покрити с лед.
За да се даде мобилност на съществуващите навигационни хидроакустични системи, концернът “Океанприбор” през 2016 г. предложи подводна навигационна и комуникационна система Positioner, състояща се от автономни необитаеми подводни апарати (AUV) и хидроакустични буйове със сателитно комуникационно оборудване Gonets-D1M и навигация от ГЛОНАСС. Системата е в състояние да предоставя навигационни данни за експлоатацията на подводни обекти на дълбочини до 8000 m. Тя предвижда създаване на позиция в даден район от няколко дънни транспондерни маяка, монтирани в дадени точки, осигуряващи на подводните обекти необходимите навигационни параметри.
Недостатъкът на тази система е еднократното й използване, тъй като дънните маяци – транспондери след края на употребата остават на дъното и не подлежат на връщане.
Възможно е да се премахне този недостатък с помощта на показаната по-долу система за навигационно оборудване в морската зона, използваща няколко мобилни хидроакустични буйове-маяци. Работата на един от тях е показана на рис. 1.
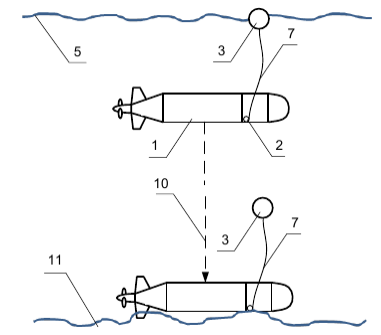
Рис. 1. Преминаване на подвижен хидроакустичен буй-маяк към дадена точка: 1 – подвижен хидроакустичен буй-маяк; 2 – макара с кабел, устройство за отделяне и връщане на поплавъка; 3 – поплавък; 4 – вектор на скоростта на мобилен хидроакустичен буй-маяк; 5 – морска повърхност; 6 – траектория на изкачване на мобилен хидроакустичен буй-маяк; 7 – кабел, свързващ електронното оборудване на поплавъка със системата за управление на мобилния сонарен буй; 8 – космически апарат със спътникова навигационна система; 9 – информация, предавана от космическия апарат към мобилния сонарен буй-маяк
Повторната употреба на предложената система се осигурява от факта, че доставката на буйове-маяци до определени точки, тяхното инсталиране и последваща евакуация се извършват от група автономни необитаеми подводни апарати (АНПА), в чийто отделения за полезен товар, се намират хидроакустични транспондери (маяк-ответник) от далекомерен тип, устройството за тяхното отделяне и връщане на място след употреба.
AUV (АНПА) се освобождават от плавателен съд или самолет, след което се движат по зададен маршрут на зададена дълбочина, до зададена точка, определени за всеки от тях. В процеса на разполагането си те използват звуково-подводни комуникации (ЗПС), средства за подводно наблюдение и действат групово по координиран начин. На участъка от прехода, в дадена точка, те уточняват местоположението си, за което отделят поплавъка от АНПА с антена и приемник на спътникова навигационна система тип ГЛОНАСС, оборудване за приемане и излъчване на хидроакустични сигнали, развиват свързващия кабел и издигат поплавък с антена към водната повърхност, където получават координатите на изплуващия плувка от спътниковата навигационна система (рис. 1).
След уточняване на местоположението, географските координати на поплавъка се изчисляват в изчислителното устройство от известната дълбочина и изместване на поплавъка от подводния апарат, AUV ляга на дъното (грунта) и хидроакустическия буй-маяк се привежда в работно положение, за който с помощта на устройството за отделяне и връщане на поплавъка се задава определената дължина на кабела между поплавъка с антена и буя (рис. 2). Като се вземат предвид показанията на хидростатичните и хидродинамичните сензори за налягане, дължината на поплавъчния кабел с антената и дълбочината на потапяне на AUV, истинските географски координати на поплавъка с антената на мобилния хидроакустичен (сонарен) буй-маяк и го привеждат в дежурен режим на работа.
При получаване на заявка от обект навигационния хидроакустичен (сонарен) буй-маяк му предава координатите и разстоянието до обекта, изчислени в изчислителното устройство според интервала от време между заявката и отговора, като се отчита известната скорост на разпространение на звука във вода. По команда от пункта за управление, излъчвана по ЗПС (ZPS) от пристигащия плаващ съд (кораб) или друг ретранслатор, пуснат в зоната, AUV прибира кабела с поплавъка и антената на борда и променя позицията си, премествайки се в друга зона (рис. 3).
Рис. 2. Привеждане на мобилния сонарен буй-маяк в работно положение: 1–9 – вижте символите на рис. 1; 10 – траектория на гмуркане на мобилен сонарен буй-маяк; 11 – морско дъно.
Коментари
Все още няма коментари