„Всяко умение се постига с труд.“
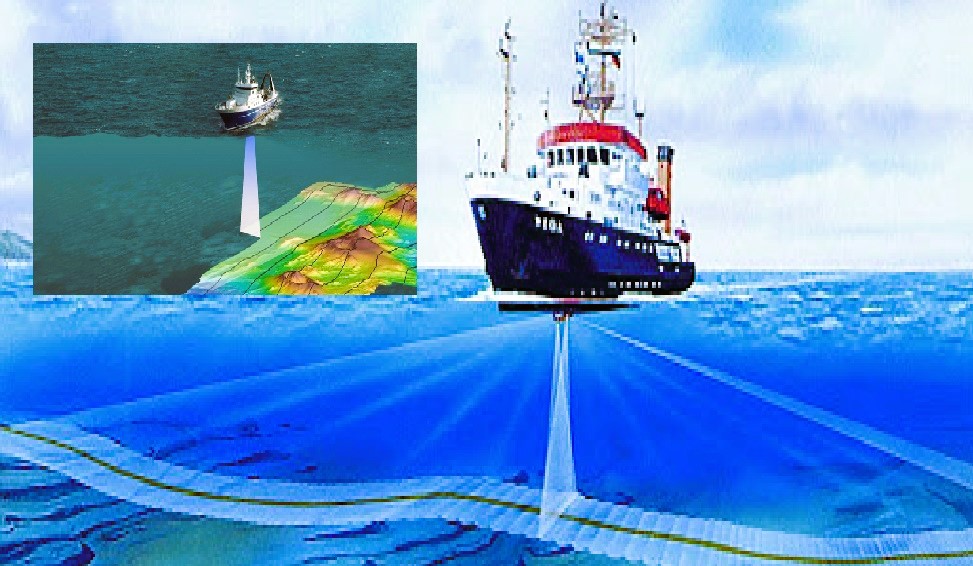
Методът за лазерно триизмерно картографиране (3D подводно виждане на разпределени цели) се основава на пространствения избор на елементарни цели, т.е. фрагменти от океанското дъно (или терен) в елемента на разделителна способност ЛСО и измерване на обхвата във всяка избрана посока .
Детайлността на изследването е методично ограничена от разделителната способност на дифракцията на цилиндричната леща (огледало) на локатора за странично сканиране и разделителната способност на обхвата ЛСО, докато дифракционният гониометричен компонент ограничава разделителната способност по посока на движение на носителя (хидрографски кораб, подводно превозно средство, самолет и др.), а времевата (далекомерната) – в напречна посока.
Методът за определяне на местоположението на целите при лазерен страничен обзор (ЛСО) на повърхността е обяснен на рис. 2, където 1 е импулсен лазерен предавател; 2 – изходно устройство (например катодно-лъчев индикатор с модулация на яркостта); 3 – записваща оптична система; 4 – некохерентен интегрално чувствителен приемник; 5 – оптичен филтър (транспарант с непрозрачни рискове); 6 – приемна антена (например „цилиндрична“ оптика, образуваща „ножева“ (веерна) диаграма на излъчване).
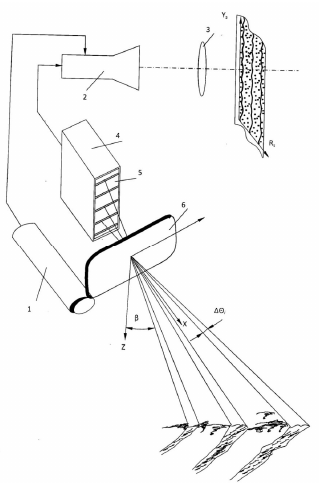
Рис. 2. Определяне на местоположението на целите с лазерен страничен обзор (ЛСО) на повърхности (пояснение – в текста)
Зоната на повърхностно облъчване с лазерни импулси на предавателя 1 е в съответствие със зрителното поле на приемната антена 6. При страничен обзор моделите на ножовия лъч на предавателя и приемника са ориентирани перпендикулярно (или под известен ъгъл) към векторът на земната скорост на носителя (кораб, подводно превозно средство, самолет).
Пределната разделителна способност по азимут по оста Y (т.е. в посоката на движение) се определя от широчината на лъча (дифракционна разделителна способност) на приемната антена. Потенциалната разделителна способност по оста X се определя от продължителността на лазерните импулси. Азимутната ширина на диаграмата на излъчване се дава от стойността:

където – линейна разделителна способност на местността;
R – премахване на разрешителния елемент от носителя;
VY – носеща скорост по оста Y;
с – скорост на светлината.
Некохерентното приемане и многомодовият режим на лазерния предавател причиняват изглаждане на грануларността на изображението на местоположението на сондираната повърхност.
Със съотношение сигнал/шум (S/N), лазерният радар със странично сканиране осигурява изображение на повърхностно разпределени цели с десет различими градации на яркостта на разделителните елементи (M 10; P 0,8).
Отразените сигнали се записват в координати:

В изображението видимите неравности изглеждат вдлъбнати (т.е. изображението е псевдоконично) и се показват като проекции, взети от страната на невидимите части. Възвишенията на релефа дават характерни сенки, чиято дължина зависи от разликата във височината. Въпреки това, за малки съотношения на разстоянието към височината на полета, за да се определят разликите във височината, е необходимо да се измерят ъглите на видимост b.
В разглеждания случай на използване на интегрално чувствителен приемник за измерване на ъглите на местата, в равнината на изображението на приемната антена 6 е инсталиран решетъчен филтър с непрозрачни ленти, успоредни на оста Y.
Той осигурява образуването на черни линии с еднакъв наклон върху изображението (т.е. отраженията от целите, разположени под ъгли bi, се изрязват от пространствен филтър, тук: i е броят на маркировките на филтъра). където b е ъгълът на наклон на целта.
Точността на определяне на относителното местоположение на целта зависи от инструменталните грешки на лазерния радар, несигурността на положението на платформата (носителя), влиянието на външни хидрооптични фактори (условия за разпространение на отражения и др.).
Елипсоидът на грешката на местоположението на елементарна цел (елемент на разрешение в долната част) и вероятността за доверие се определят от съответните изрази.
От своя страна средноквадратичната грешка в диапазона са средните квадратични грешки при ъгли a и b.
Най-малкият размер на елипсоида по оста Y е даден при a. Местоположението на точките, разположени между релефните линии, може да се оцени чрез интерполация.
Максималното количество информация за пространственото положение на целта се осигурява от система с многоканален приемник. Структурата на тази система е показана на рис. 3, където 1 е оптична антена; 2 – многоканален измервател на закъсненията и нивата на приетия сигнал; 3 – построител на цифрова карта на района; 4 – матричен фотоприемник; 5 – импулсен лазерен предавател.

Рис. 3. Устройство на система с многоканален приемник (пояснено в текста)
На дисплея може да се покаже двуизмерно изображение на морското дъно с модулация на яркостта. Ефективността на предаване на модела на яркост е ограничена от неидентичността на характеристиките на приемащите канали.
Структурата на бордовата три координатна система може да варира в зависимост от задачите, които се решават.
Дълбочината на потапяне на подводния апарат (hр ) по време на сеанса на подводна корекция на инерционната система за високо точно координатно привързване на картографираната област се ограничава от енергийните възможности на лазерната система със средно орбитално или самолетно базиране, създаваща локално лазерно навигационно поле в даден регион на океана.
Като се вземат предвид текущото състояние и перспективите за развитие на лазерната технология, създаването на подводно навигационно поле на дълбочини над 300 m е технически трудно осъществимо, въпреки че, както показват космическите експерименти за оценка на потенциала за създаване на дълбоко-морски лазерен комуникационен канал за измерване на дълбоко потопени обекти, максималната (аварийна) дълбочина на предаване на не информативни, многократно повтарящи се сигнали (бедствие), може да се извърши до дълбочина 700 m.
Обхватът на ЛСО, съответно ширината на лентата за покритие и дълбочината на изследване, може да бъде избран от диапазона (0,5–2,5)∙102 m.
Коментари
Все още няма коментари