„Всичко си има причина.“
Директното представяне на параметрите на радионавигацията под формата на времеви редове поражда редица трудности при конструирането на класификатор, сред които голямата размерност на вектора на входните параметри; абсолютните стойности на радионавигационните параметри нямат строга циклична повторяемост, в резултат на което има голяма вероятност от възникване на неяснота, че входните стойности принадлежат към един от класовете.
За да намалим размера на пространството на входните характеристики и да преобразуваме входните данни във формат, различен от времевата серия от характеристики, въвеждаме изкуствено представяне на комбинацията от радионавигационни параметри под формата на фигура в плоски декартови координати, описана по уравнението:
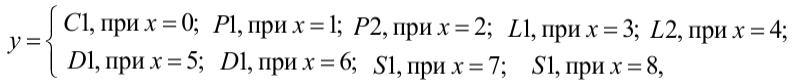
където x е номерът на параметъра по оста x.
За да затворим фигурата, нека свържем стойността на функцията при x=8 със стойността на функцията при x=0.
На рис. 2 се показва пример на получената фигура, на рис. 3 се показва промяната в площта на тази фигура за интервал от 20 дни.
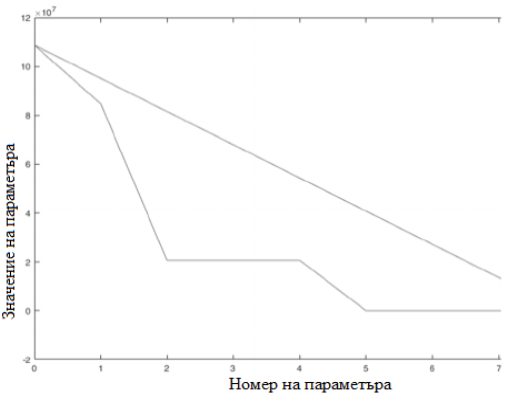
Рис. 2. Фигурата, образувана от стойностите на текущите радионавигационни параметри от един НКА
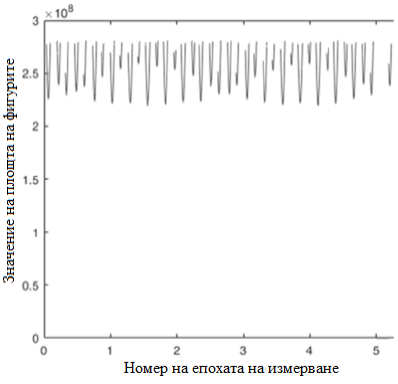
Рис. 3. Промяна в областта на фигурата в интервал от 20 дни
Анализът на зависимостта на рис. 3 показва, че функцията на площта на фигурата е периодична. За да изградим класификатор на състоянието на радионавигационното поле, ние дефинираме като вектор на входните параметри комбинация от области от фигури, които характеризират съвкупността от текущите стойности на радионавигационните параметри на сигналите от всички сателити в даден момент във времето:
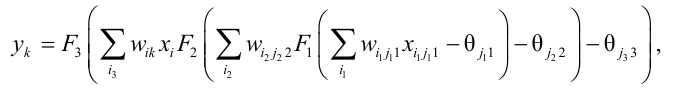
където Si е площта на характеризиращата фигура за i-тия НКА за дадена епоха на измерване; t е времето, изминало от началото на текущия ден.
За да съпоставим стойностите на векторите на входните примери с обхвата на функцията за активиране на неврона, определена от хиперболичния тангенс, нормализираме площите на характеризиращите фигури, както и текущото време в рамките на един ден.
На рис. 4 се показва пример на входния вектор на тренировъчния пример.
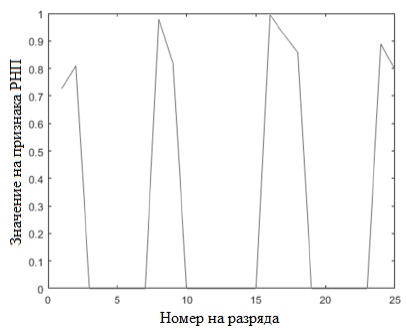
Рис. 4. Примерен вектор за въвеждане на обучение
На рис. 5а и 5б са представени примери на целеви вектори за класа правилни РНП и РНП, изкривени от изкуствено създаден имитационен шум.
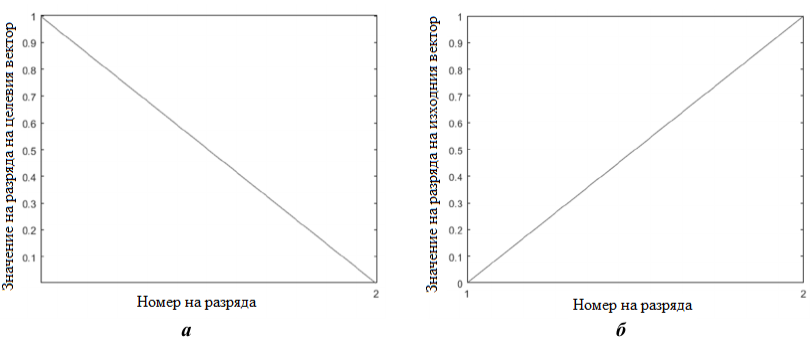
Рис. 5. Примери за целеви вектори за клас 1 – правилен РНП (a), и за клас 2 – неправилен РНП (б)
С избрания ред на кодиране на целевите вектори отговорът на настроения РНП класификатор се интерпретира, както следва:
– когато стойността на първата цифра надвишава стойността на втората цифра (идеалният случай е „10“), се взема решение за коректността на наблюдавания РНП, т.е. липсата на грешки в измерването за всички очаквани НКА и липса на заместване на РНП;
– когато стойността на втората цифра надвишава стойността на първата цифра (идеалният случай е „01“), се взема решение за некоректността на наблюдавания РНП, т.е. възникването на една от ситуациите, описани в таблицата, с изключение на нормална работа.
За експеримента по изграждането на алгоритъма за класификация ще използваме измервания, направени в продължение на 100 дни, получени от двучестотен LSI, разположен на нос Белингсхаузен. Предварително сортираните размери съдържат:
– 281 287 вектора на коректни измервания без скокове в наблюдаваните радионавигационни параметри и грешки в измерванията за отделни спътници и канали;
– 1720 измервателни вектора, съответстващи на различни комбинации от наблюдавани параметри, описани в таблицата, и съдържащи неуспехи при измерване за отделни канали и НКА;
– 280 000 вектора със стойности на характеризиращи области, „забавени“ спрямо типичните стойности на текущото време чрез произволни равномерно разпределени стойности на изместване от 30 секунди до 120 минути (средно време за промяна на работното съзвездие на спътника).
Тази група от измервания съответства на примера за LSI измервания под въздействието на фалшив прост тип, което предполага използването от нападател на генератор на фалшиви навигационни сигнали, чиито работни параметри са независими от параметрите на истинските сигнали (не са съгласуване с тях).
Аналитичният израз за изчисляване на изходния сигнал на трислойна ИНС с произволен брой неврони в скрития слой има формата:
i1, i2, i3 – броя на невронните входове на съответния слой;
j1, j2, j3 – броя на невроните в съответните слоеве;
xi1 j11 – i-ти входен сигнал на j-тия неврон в слой 1;
wi1 j1 1 – коефициент на тежест на i-тия вход на неврон номер j от слой 1;
θ j11– изместване на j-тия неврон в слой 1;
F1, F2, F3 – активиращи функции на невроните съответно на първия, втория и третия слой.
При изследване на зависимостта на вероятността за правилно разпознаване на състоянието на РНП от броя на скритите слоеве и неврони в тях, всяка зависимост се изследва по метода на Монте Карло с брой симулационни цикли, равен на 100. Този подход елиминира въведената несигурност чрез произволността на първоначалните стойности на регулируемите параметри на ИНС.
Нека проучим зависимостта на характеристиките на разпознаване на класификатор с един скрит слой от броя на невроните в скрития слой. Всеки цикъл на обучение на ИНС ще се проведе при следните условия:
– брой неврони във входния слой – 25 (определя се от формата на входния признак вектор РНП);
– броя на невроните в изходния слой – 2 (според броя на класовете);
– брой скрити слоеве – 1;
– функция за активиране на скрит слой – хиперболичен тангенс;
– функция на активиране на изходния слой – линейна;
– разделяне на извадката на обучение, тестване и проверка в процентно съотношение 70%, 15%, 15% съответно.
– максималният брой тренировъчни епохи е 20 000;
– точност на настройка – 0,1;
– коефициент на усвояване – 0,01;
– диапазон на изменение на броя на невроните в скрития слой – 1…51;
– обучение по алгоритъма за обратно еластично разпространение на грешката (алгоритъм RProp – от англ. Resilient Propagation).
Резултатът от експеримента за изследване на зависимостта на характеристиките на разпознаване на класификатора от броя на невроните в скрития слой е показан на рис. 6.
За да определим ограничителните характеристики на разпознаването на ИНС с един скрит слой, ние възпроизвеждаме експеримента със следните промени:
– увеличаване на точността на настройка с 10 пъти (до 0,01);
– обхватът на промяна в броя на невроните в скрития слой се приема от 1 до 5.
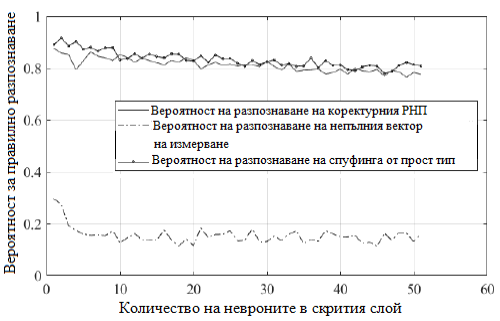
Рис. 6. Зависимост на характеристиките на разпознаване на класификатор с един скрит слой от броя на невроните в скрития слой
Резултатите от симулацията за 100 цикъла на Монте Карло са показани на рис. 7.
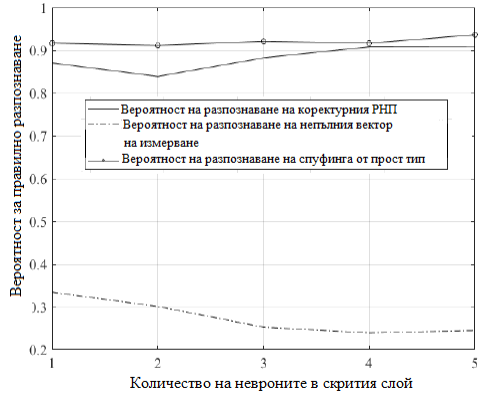
Рис. 7. Зависимост на характеристиките на разпознаване на класификатор с един скрит слой от броя на невроните на скрития слой с по-фина настройка
Един от начините за подобряване на ефективността на разпознаване на класификаторите на невронни мрежи е увеличаването на броя на скритите слоеве. За да проучим характеристиките на разпознаване на класификатор на невронна мрежа с два скрити слоя, ние възпроизвеждаме оригиналния експеримент със следните промени:
– броят на невроните в първия скрит слой е фиксиран и равен на 5;
– диапазонът на промяна на невроните на втория скрит слой е 1–30;
– точност на обучение 0,01.
– като алгоритъм за обучение използваме алгоритъма Levenberg-Markwadt.
Алгоритъмът на Левенберг-Марквард е предназначен за оптимизиране на параметрите на нелинейни регресионни модели. Предполага се, че средноквадратичната грешка на модела върху обучителната извадка се използва като критерий за оптимизация. Алгоритъмът се състои в последователно приближаване на дадените начални стойности на параметрите до желания локален оптимум.
На рис. 8 се представя резултатите от изследването на зависимостта на характеристиките на разпознаване на класификатора на невронната мрежа на РНП състоянието с два скрити слоя от броя на невроните във втория скрит слой.
Експеримент за изследване на зависимостта на характеристиките на разпознаване на класификатор на невронна мрежа на състоянието на РНП с два скрити с фиксиран брой неврони от първия скрит слой показа, че с пет неврона от втория скрит слой, еднаква вероятност за разпознаване правилното състояние на РНП и състоянието на РНП под влиянието на фалшифициране от прост тип е 0,93. В същото време използването на допълнителен скрит слой не влияе върху качеството на разпознаване на непълни вектори на измерване.
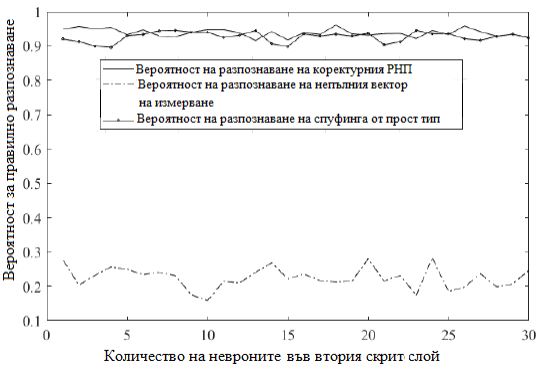
Рис. 8. Зависимост на характеристиките на разпознаване на многослоен класификатор с два скрити слоя от броя на невроните във втория скрит слой
По този начин анализът на работата на класификатора на невронната мрежа за разпознаване на фалшива навигационна информация ни позволява да направим следните изводи.
1) За надеждно разпознаване на въздействието на измама от прост тип, което предполага използването от нападател на генератор на фалшив набор от радионавигационни сигнали GLONASS, класификатор с размери 25 × (5) × (5) × 2 е достатъчно, където броят на невроните в скритите слоеве е посочен в скоби.
2) С избрания състав и формат за представяне на характеристиките на РНП – комбинация от области, характеризиращи фигури, класификаторът е нечувствителен към грешки в измерването в отделните измервателни канали, което с избраното пространство на признаците предполага невъзможност за решаване на всички проблеми на контролиране на РНП.
3) За да се увеличи вероятността за разпознаване на всички възможни РНП състояния, се препоръчва:
– търсене на алтернативни формати за представяне на характеристиките на РНП, включително на ниво оценка на отделни „сурови“ измервания на радионавигационни параметри;
– възможен вариант е изграждане на отделни класификатори за всяко аварийно състояние на РНП, описани в табл. 1.
Заключение
Проучването показа, че използването на класификатори на невронни мрежи позволява да се реши проблемът с мониторинга на РНП в зоната, където се намира LSI GLONASS, включително за откриване на заместването на радионавигационното поле при използване на софтуерни алгоритми, които не изискват значителни изчислителни и времеви разходи.
Когато се използват „сурови“ измервания при решаване на проблема с мониторинга на РНП, е възможно незабавно да се предупреди наземният контролен комплекс на системата GLONASS и потребителите за въздействието на имитация на смущения в определената зона. Трябва да се проведат по-нататъшни изследвания в посока на намиране на начини за увеличаване на вероятността за разпознаване на нарушение на целостта на РНП, причинено от повреда на НКА, идентифициране на нови демаскиращи признаци на подправяне на сигнала на GNSS и разработване на генетични алгоритми за търсене на оптимални хиперпараметри на невронни мрежови класификатори на състоянието на РНП.
Коментари
Все още няма коментари