„Нуждата ражда ум.“
Осветяването и наблюдението на морската арктическа обстановка е критичен процес за разбиране на климатичните промени, корабоплаването и екологичната сигурност. То включва комплексен подход, обединяващ сателитни данни, in-situ измервания и моделиране.
В литературата е показано, че въз основа на сложността (по-точно, тежестта) на физико-географските и социално-географските условия на Руска Арктика, за да се изпълнят изискванията на формалната система за киберфизическото подпространство на руската Арктика:
1) в лошо оборудвани и отдалечени водни зони и райони могат да се използват безпилотни въздушни мобилни киберфизически платформи (дронове с поставени върху тях геосензори – сензори за дистанционно наблюдение на Земята и системи за наблюдение, комуникационно оборудване, навигационни устройства);
2) тези въздушномобилни киберфизически платформи трябва да бъдат роботизирани в максимална степен, за да се осигури тяхната процедурна автономност при решаването на проблемите за осигуряване на териториалната активност в Арктика.
Трябва ли тези препоръки да се считат за спекулативни заключения или вече има образци на аеромобилни киберплатформи, които вече могат да работят в трудните условия на руската Арктика и да задоволят (в една или друга степен) изискванията на системата (1)?
Анализът на множество различни проби от местни и чуждестранни безпилотни летателни апарати показва, че по принцип такова оборудване (авионика и геосензори) съществува, но:
а) това са предимно вносни въздушни единици или местно оборудване с голям процент чуждестранно оборудване;
б) декларираните граници на полета по отношение на силата на вятъра – 16–17 m/s, в действителност се оказват много по-малко (9–10 m/s).
Като изключение от правилото може да се отбележи, че в момента все още има отделни проби от задоволителни безпилотни превозни средства.
Например, безпилотен самолет в изпълнение на „летателен апарат“ и „самолет с вертикално излитане и кацане“ с ограничение на натоварването от вятър до 25 m / s. Това са самолетите на АО „НК ПЕ“ „Археон“ и „Археон-ВВП“ (рис. 2, 3).
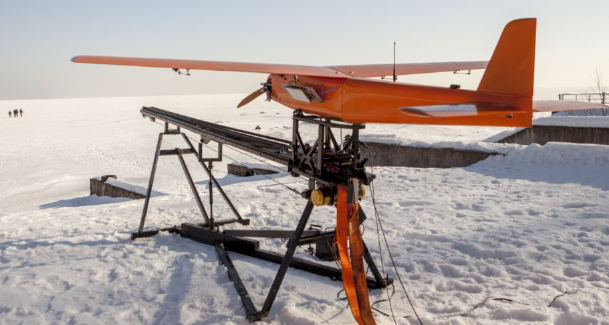
Рис. 2. Безпилотен летателен апарат „Археон“ на стартов катапулт. Тестове на арктически безпилотни апарати 2-3 март 2022 г. Акватория на Ладожкото езеро, селище Осиновец
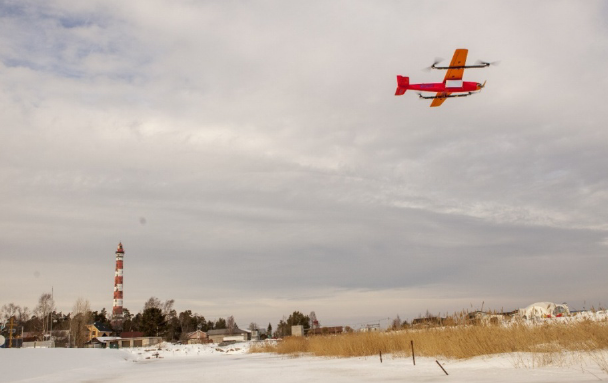
Рис. 3. Безпилотният летателен апарат „Археон-ВВП“ се издига на електрически двигатели. Поддържащият двигател с вътрешно горене все още не е пуснат
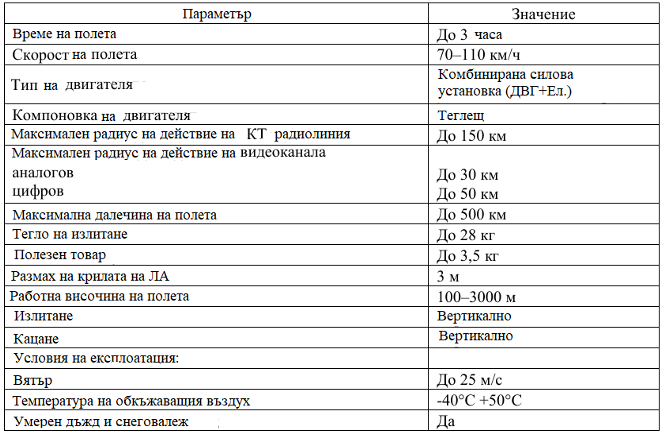
Експлоатационните характеристики на тези безпилотни летателни апарати (БЛА) (таблици 4, 5, рис. 4) показват, че тези апарати съдържат значителен потенциал за формиране на необходимото кибер-физическо подпространство (област) на арктическата зона.
Таблица 4. Тактико-технически характеристики БПЛА «Археон»
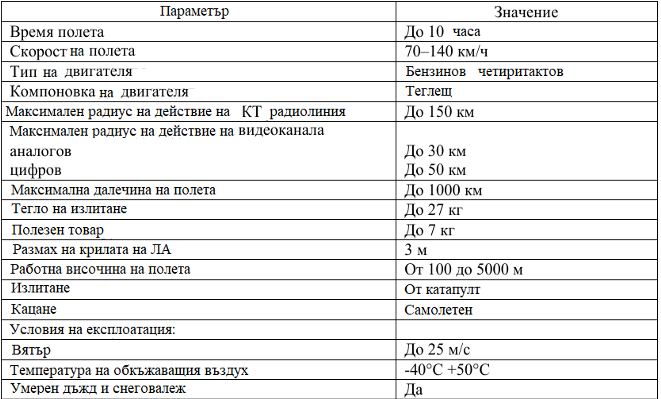
Таблица 5. Тактико-технически характеристики БПЛА «Археон-ВВП»
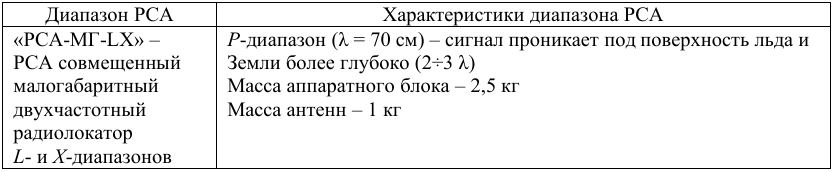
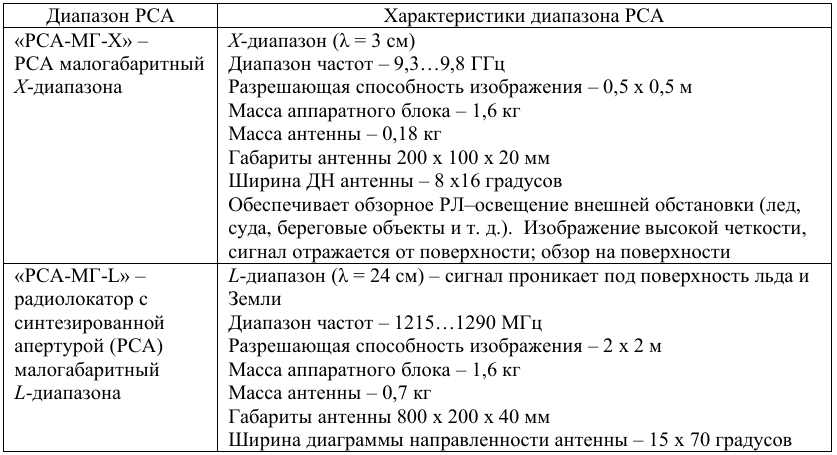
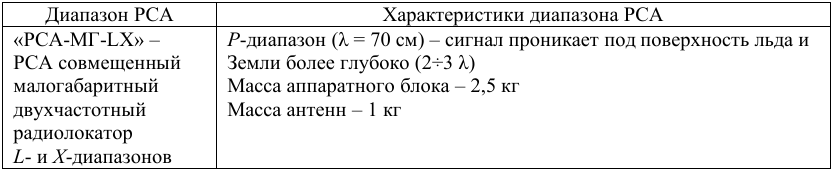
Дронът редовно носи радарна станция (РЛС) – трилентов радар със синтетична апертура (SAR), чиито характеристики са дадени в табл. 6.
Таблица 6. Характеристики на преносим дрон РСА
На рис. 4 е даден основният състав на геосензорите и оборудването на аеромобилната киберфизическа платформа.
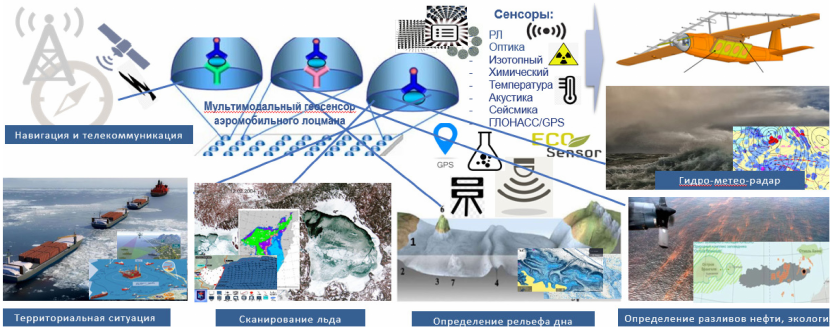
Рис. 4. Съставът на оборудването на аеромобилната киберфизическа платформа (концептуално)
Използвани допълнителни приставки, характеристиките им са дадени в табл. 7.
Таблица 7. Характеристики на допълнителни приспособления за БПЛА
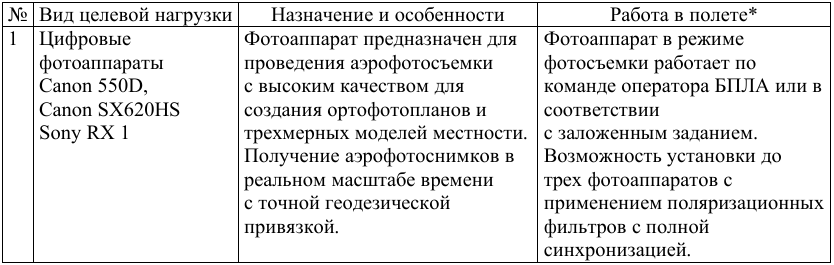
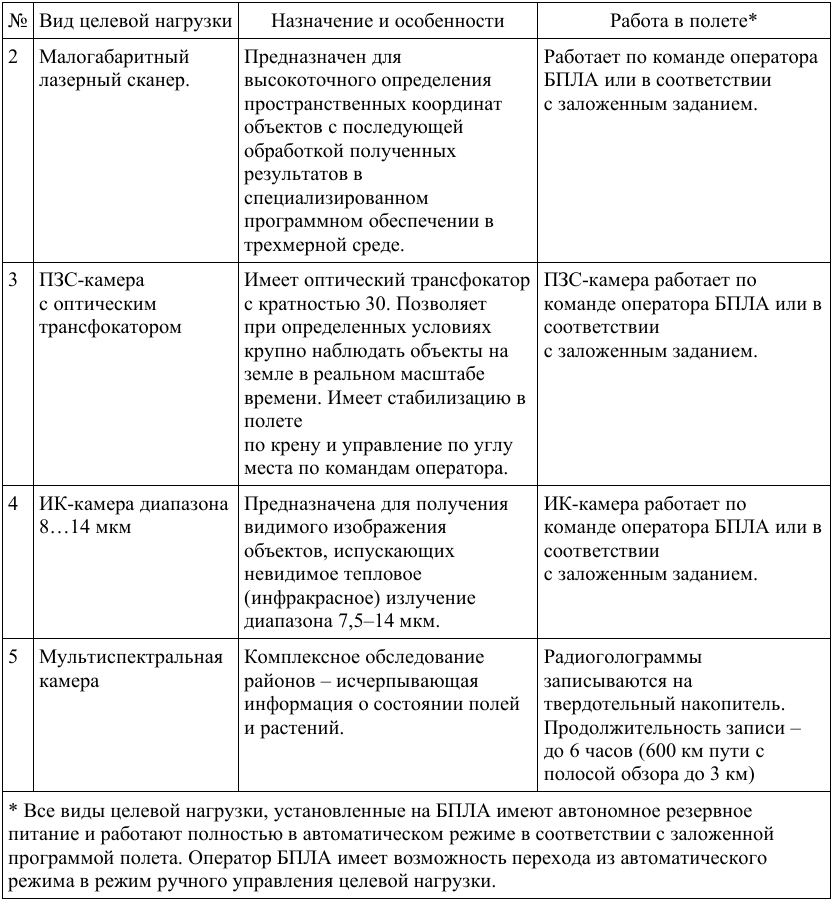
Възможностите и свойствата на тези БПЛА са тествани и им позволяват да бъдат използвани като роботизирани киберплатформи в следващите тактически епизоди.
A. Контрол на работата на средствата за навигация (Aids to Navigation). Коптерите незабавно пристигат на мястото на навигационните средства, извършват външна оптична и, ако е необходимо, радарна проверка, предават данни на контролния център за вземане на решение за отстраняване на неизправности.
Б. Автономна работа на ято коптери с комплексно многопараметрично покритие на обстановката в района. По отношение на теглото и размерите си БПЛА е ограничен в разполагането на геосензори и друго оборудване върху него. Сензори и оборудване за дистанционно наблюдение са поставени на няколко коптера, които съвместно и съгласувано извършват измервания и наблюдения в изследваното място, предават данните от наблюдението на коптера-ретранслатор или ги доставят на Земята след приключване на работата.
В. Автономна работа на ято коптери по време на оперативно разкриване на ситуацията в един параметър в голяма работна зона. Линия от коптери с едни и същи геосензори едновременно извършва измервания с едни и същи сензори в различни точки или места в изследваната зона.
Пример. Лидарно изследване на акваторията от линейна група коптери (разположени в линия, перпендикулярна на общия курс на изследване), движещи се едновременно в една и съща посока.
Г. Дългосрочно по сменно (вахтено) осигуряване на комуникации и телекомуникации в района (водната зона). При необходимост екип от коптери в режим на ретранслатор извършва сменно (ротационно) летене в обслужваната зона (водна зона)
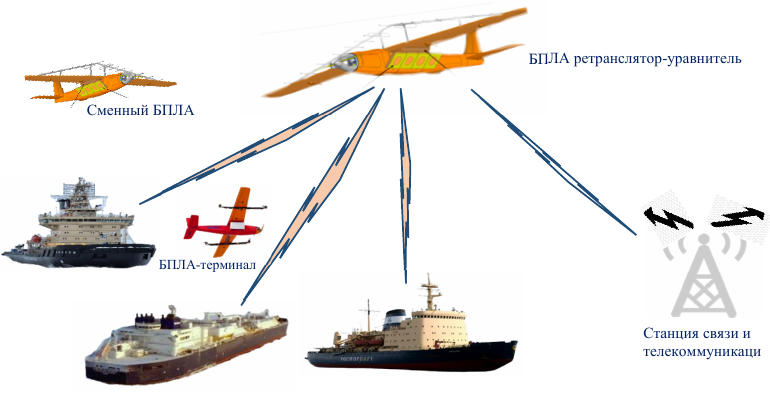
Рис. 5. Типични епизоди на използване на роботизирани аеромобилни платформи: пилотиране (водене на плавателния съд), дублиране на СНО, терминално предаване на информация към плавателния съд
Трябва да се отбележи, че епизоди Б, В, Г изискват организиране на локализирано използване на няколко единици коптери едновременно, което означава формирането на някакъв вид групова роботизирана кибер-физическа аеромобилна платформа.
Пилотната експлоатация и проучвателните изследвания за използването на аеромобилни киберфизически платформи в Арктика показват следните организационни и технически проблеми, които трябва да се вземат предвид при експлоатацията на мобилни роботизирани системи в руската Арктика:
– необходимостта от получаване на предварителни разрешения и окончателно одобрение за полети с дронове от общинските правителства, регионалните центрове за контрол на мисиите, близките военни части и други органи за вземане на решения;
– камералната (апостериорна) обработка на материали от измервания и наблюдения често изисква привличането на априорна информация и участието на експерт;
– разузнаването на далечни разстояния изисква участието на поне два летателни апарата (ЛA), тъй като в случай на неизправност или повреда, аварийно кацане или падане на един ЛA, другият поддържа връзка с контролния център и, ако е необходимо, ръководи група за евакуация до мястото на аварията;
– аеромобилните безпилотни системи в повечето задачи се използват не една по една, което води до формирането на групова аеромобилна кибер-физическа роботизирана платформа, която е напълно автономна в състояние да осигури цялостно покритие на ситуацията в локална зона или да изпълнява оперативни – параметрично проучване в обширен регион. Груповото автономно използване на аеромобилни роботи изисква специални алгоритми и процедури за обмен на информация между дронове, управление на „ятото“ от водача.
Коментари
Все още няма коментари