„Малкото информация е по-добре, отколкото никаква.“
Определянето на скоростите и посоките на подводните течения е ключов процес в океанографията, морската навигация и инженерство. То се извършва чрез комбинация от директни измервания (контактни методи), дистанционни изследвания и компютърно моделиране.
Разгледан е метод за определяне на скоростите и посоките на подводните течения, който се състои в сравняване на дълбочината на потапяне на ретранслатор на навигационна хидроакустична система с дължината на спуснатия гравиран кабел.
При извършване на подводни океанографски изследвания и специални работи с помощта на подводни апарати (ПА), техните координати се определят с помощта на данни от навигационни хидроакустични системи (НХС).
Ефективният обхват на НХС се определя не само от техните енергийни характеристики, но и от хидрологичните условия на местата, където се извършва работа и за съвременните системи, като правило, не надвишава 6000–8000 м. Следователно, при работа на изключително големи дълбочини (над 6000 m), може да се наблюдава нестабилно или дори пълно отсъствие на преминаване на акустичен сигнал, който осигурява обмен на навигационна информация между кораба-носител (КН) и ПА.
Възможно решение на проблема с обмена на информация, предложено от разработчиците на ПА, може да бъде използването на ретранслатор, специално спуснат от КН и свързан с него чрез кабелно въже, което действа като вид „посредник“, проектиран за осъществяване на хидроакустична връзка между КН и ПА.
Ретранслаторът се спуска от КН до дълбочина, съответстваща на обхвата на хидроакустични комуникационни сигнали. Предвижда се на ретранслатора да се монтира навигационно и приемо-предавателно хидроакустично оборудване, което ще даде възможност за определяне и предаване на пространствените координати на ПА, разположен извън зоната на акустично покритие, към КН чрез кабелно въже (рис. 1).
Тази схема осигурява не само доста надеждна връзка за предаване на навигационна информация по линията КН – ПА, но също така създава възможност за получаване на информация за подводните течения (тяхната скорост и посоки) по слоеве в зоните на работа.

Рис. 1. Предложена комуникационна схема: кораб-носител – ретранслатор – подводен апарат
Решението на този допълнителен проблем е да се сравни дълбочината на потапяне на повторителя, изчислена от данните на калкулатора за дълбочина на потапяне (КДП), инсталиран на него, и информацията за дължината на гравираното кабелно въже. Разликата между тези показания ще покаже наличието на течение и ще характеризира неговата скорост. Пеленгът, измерен от GPS към повторителя, също ще позволи да се определи посоката на течението (рис. 2).

Рис. 2. Разположение на кабела: a – във вертикална равнина, б – в хоризонтална равнина
Чрез получаване на данни в определени моменти от време за дължината на гравираното кабелно въже и пеленга към потопяемия ретранслатор, може да се определи неговата стойност на отклонение (Li), средната скорост и посоката на теченията в слоевете, като се използва формулата:
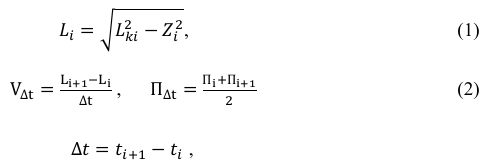
където Lкi е дължината на гравираното кабелно въже в i-тия момент от време;
Zi – дълбочина на потапяне на платформата в i-тия момент от време;
Δt – времеви интервал на потапяне на платформата от i до i+1 дълбочина (преминаване на i-тия слой).
Предполага се, че скоростта на потапяне на ретранслатора, въз основа на опита от спускане на ПА, не надвишава 0,5 m/s. Въпреки че това е незначителна стойност и не е значима за определяне на средните стойности на скоростта и посоката на теченията през слоевете, ако е необходимо да се получат по-точни резултати, очевидно е необходимо да се предвидят спирания при потапяне (“замръзване”) на ретранслатора на определени дълбочини, за да се елиминират възможните грешки, дължащи се на неговата вертикална скорост на снижаване.
Дълбочините на висене и техният брой ще се определят от необходимата степен на детайлност при получаването на тези данни.
В същото време получаването на информация от КДП за дълбочината на повторителя позволява да се получи стойността на неговия вертикален компонент на движение. Наличието на данни за вертикалните и хоризонталните компоненти, както и за пеленгите към тях, позволява да се изгради вероятностна пространствена траектория на спускане на ретранслатора („спирала на потапяне“).
Информацията за траекторията на потапяне на ретранслатора също може да бъде полезна за последваща оценка на траекторията на потапяне и издигане на самия ПА. Това ще позволи предварително да се изчислят приблизителните координати на ПА по време на неговото гмуркане и излизане на работната площадка и, което е особено важно, за да се избегне евентуален сблъсък с КН, тоест местоположението на неговото изплуване. Познавайки стойностите на дрейфа и тяхната посока (Li и Пi) на ретранслатора в слоевете, приблизителните координати на ПА при достигане на работна дълбочина), могат да бъдат определени с помощта на формулите:

и изкачване от i-та дълбочина (слой) до повърхността спрямо КН (XКН =0, YКН =0):

Средната квадратична грешка (СКП) на измерванията на скоростта (mv) и посоката на теченията (mн) през слоевете при прилагане на предложения метод може да се оцени по следната формула:

където

Коментари
Все още няма коментари