„Първо идва нуждата, а не хубавите дни.“
Концепция за предоставяне информация на кораба за неговите маневрени свойства. За да се гарантира решаването на стратегически, тактически и технологични проблеми, е необходима информация за маневрените свойства за планиране на траекторията на движение. Целта на концепцията е да разгледа алгоритъма за организиране на процеса на предоставяне на данни за прогнозиране на траекторията. За да проучим системата за управление на експлоатацията на кораба и да разгледаме подходите за моделиране на процесите на организиране на нейното използване, ще разложим системата за управление на експлоатацията на кораба на съставни подсистеми. Блоковата схема на процеса на управление на кораба е показана на рис. 3.
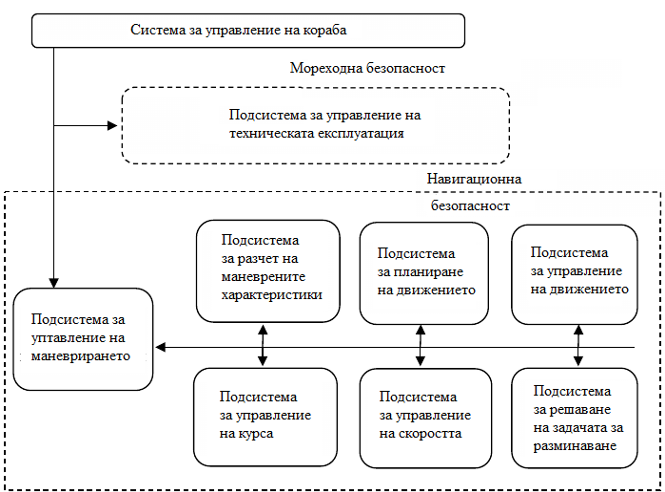
Рис. 3. Структурна схема на системата „Корабно управление“.
В горната схема недвусмислено се разграничават две основни подсистеми – „Управление на техническата експлоатация на плавателния съд” и „Управление на процеса на маневриране на плавателния съд”. За осигуряване на навигационната безопасност на корабоплаването от решаващо значение е подсистемата „Управление на процеса на маневриране на кораба“. В системата за управление на маневреността на долното ниво на йерархията има система за предоставяне на данни за динамичните характеристики на обекта на управление. От изхода на тази подсистема съответните данни се подават на входа на подсистемата на алгоритъма за управление при решаване на тактически и технологични проблеми на маневрирането. Първоначалните данни, които са необходими за извършване на изчисления на маневрените свойства, могат условно да бъдат разделени на константи и променливи. Постоянните данни включват: – дължина между перпендикулярите, m L⊥⊥;
– максимална ширина, m V;
– брой витла / кормила i / j;
– тип енергетична установка ДВГ / турбина;
– скорост на уверено обръщане, възли Vрев;
– мощност на основната енергетична установка, л. с Ne
Площ на проекцията на надводната част на корпуса на ДП в товар, м2 Тгр ср = Sгр н =;
Площ на проекцията на подводната част на корпуса на ДП в товар, м2 Тгр ср = Sгр =;
Площ на проекцията на надводната част на корпуса на ДП в баласт, м2 Тбал ср ; Sбал н =;
Площ на проекцията на подводната част на корпуса на ДП в баласт, м2 Тбал ср= ; Sбал П=; Площ на проекцията на надводната част на корпуса на мидел шпангоута в товар, м2 Тгр ср = Sгрн⊗=;
Площ на проекцията на подводната част на корпуса на мидел шпангоута в баласт, м2 Тбал ср = Sгрн⊗ =.
Данни за винта:
– брой лопатки Z;
– диаметър, м Dв;
– съотношение на стъпките H/Dв;
– дисково отношение Θв.
Характеристики на руля:
– площ на перото на руля, м2 Sр;
– височина на руля по балера, м hр;
– площт на подреза на кърмата, м2 fк.
Данни за състоянието на кораба: С товар С баласт Експеримент
Водоизместване, Dгр = Dбал= Dэ=
Газене от носа, м Тнгр = Тнбал = Тнэ =
Газене на кърмата, м Ткгр = Ткбал = Ткэ =
Коефициентът на пълнота на мидел шпангоута, δ ⊗ = .
Скорост на загуба на управление, възли……… Vупр=
Скоростни характеристики на плавателния съд (скорост, възли / обороти, обороти / мин.)
Режим на преден ход С товар С баласт
Преден пълен (ПП) __________ ____________
Преден пълен маневрен (ППм) __________ ____________
Преден среден (ПС) __________ ____________
Преден малък (ПМ) __________ ____________
Преден най-малък (ПСМ) __________ ____________
Режим на заден ход С товар С баласт
Заден пълен (ЗП) __________ ____________
Заден среден (ЗС) __________ ____________
Заден малък (ЗМ) __________ ____________
Заден най-малък (ЗСМ) __________ ____________
За извършване на изчисления с помощта на експериментално-изчислителния метод е необходимо да имаме данни от три експеримента от пълно мащабни тестове:
– пасивно спиране;
– активно спиране;
– циркулация.
От експеримента за пасивно спиране, който дава възможност да се изчисли експерименталната стойност на коефициента на съпротивление Ke, се получават следните данни:
– начална скорост, възли Vo;
– крайна скорост, възли Vk;
– време на пасивно спиране, s t11.
От експеримента за активно спиране, който дава възможност да се получат силите на натиск на винта Рэмах, се определят следните данни:
– начална скорост, възли Vн;
– броят на оборотите на ЗП, об/мин nзхэ;
– време на активно спиране, с t111.
От експеримента с циркулацията могат да се получат геометрични характеристики
криволинейно движение и естеството на спада на скоростта:
– начална скорост, възли Vнц;
– крайна скорост, възли Vкц;
– ъгъл на руля, градуси δ0э;
– издигане на корпуса 1;
– изместване напред, корпуса 2;
– тактически диаметър, корпуса Dт;
– установен диаметър, корпуса Dу.
Променливите параметри включват характеристики, които описват текущото състояние на кораба, които се различават от стандартните състояния в товара или в баласта. Основните от тях са: средно газене Тср, м; текуща водоизместимост Dтек, тона; действителен ъгъл на руля, 0тек δ; действителна скорост, V възела; съотношение на дълбочината на фарватера към газенето Н/Тср.
Когато синтезираме структурата на системата, ще разгледаме четири метода за изчисление и използване на маневрени характеристики:
– чрез създаване на база данни за стандартни състояния и след това извличане чрез интерполация на характеристиките, необходими за планиране на процеса на маневриране в текущото състояние;
– чрез създаване на база данни за стандартни условия и извличане на информация в процеса на маневриране чрез визуализиране на екрана на монитора;
– въз основа на изчислението за текущото състояние и използването на необходимите данни за реализиране на зададения алгоритъм за функциониране на системата, която планира траекторията на движение;
– под формата на изчисление по искане на навигатора за текущото състояние, с визуализиране на резултатите на монитора за информация и отчитане на необходимите данни, при вземане на решение за маневриране.
В зависимост от метода на изчисляване и представяне на резултатите, алгоритъмът на изчислението се променя, но блоковата схема на обработка на информация остава практически непроменена. Промяната започва, когато се определи целта на информацията.
За съставяне на структурата на системата използваме блоковите схеми на алгоритмите за изчисляване на инерционно-спирачните характеристики, показани на рис. 4, и характеристиките на поворотливост.
Структурата на системата за изчисляване на маневрените характеристики, съставена, като се вземат предвид горните съображения, е дадена на рис. 4.
Първоначалните данни, изброени по-горе, параметрите на външните въздействия – ъгълът на насочване qw и скоростта W на видимия вятър, посоката и скоростта на течението Vт и характеристиката на плитка вода под формата на съотношението Н/Тср. В допълнение към посочените данни, входът на системата получава: резултатите от експеримента за пасивно спиране, съдържащи стойностите на началната Vo, крайната скорост Vk и времето за пасивно спиране tII; резултатите от експеримента за активно спиране, състоящ се от стойността на началната скорост Vн, броя на оборотите на предавката за заден ход nзхэ и времето за активно спиране t111 от началната скорост до пълното спиране; резултатите от експеримента за маневриране в плитки води за определяне на спирачния път и характеристиките на поворотливостта, а при липсата им, резултатите от изчисляването на коефициентите k1 ; k2 ; kDт ; kDу; плитка вода; резултатите от експеримента за маневриране за определяне на характеристиките на поворотливостта э1 э2 DэТ Dэу при ъгли на руля от 15 и 35 градуса; резултатите от експеримента за извършване на асиметрична зигзагообразна маневра за определяне на константата на времето за забавяне на поворота Тз, параметрите на зоната на нестабилност – ъгловата скорост на спонтанната циркулация ±ϖ0 и ъгъла на обратно изместване на руля δро, характеристиките на задържане на поворота – ъгълът θ0 и времето t0 на задържане на поворота, стойността на критерия за стабилност Q.
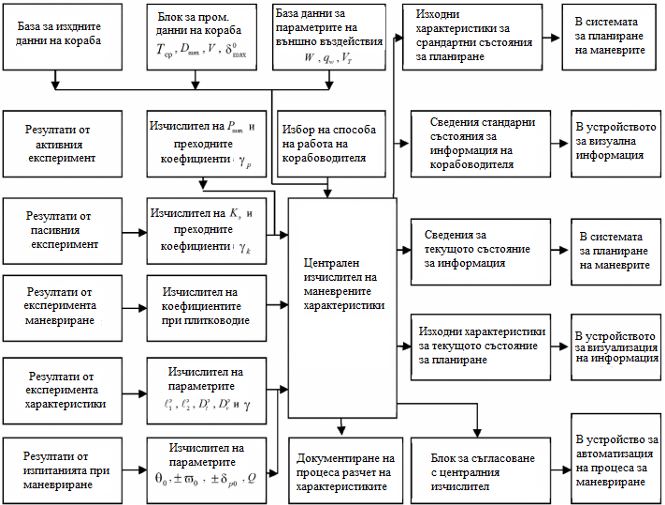
Рис. 4. Алгоритъм на симулационен модел
В процеса на изчисления на входа на централния компютър за маневрени характеристики се получават следните параметри: коефициент на преход за съпротивление γк; коефициент на преход при спиране γр; коефициент на преход за разширение γ1; коефициент на преход за преместване напред γ2; коефициент на преход за тактически диаметър γDT; коефициент на преход за диаметъра на стационарната циркулация γDу; коефициенти на плитка вода k1; k2; kDT; kDY; време на забавяне на поворота Тз; ъгъл θ0 и време на удържане θ0; характеристики на зоната на нестабилност ±ϖ0, ±δро;
На изхода на системата, в зависимост от избора на навигатора, се появява информация, която е необходима както за устна оценка на ситуацията, така и за предварително планиране на движението и настройка на системите за автоматизация на навигационните процеси.
Заключения.
Извършен е процесът на структуриране на изчислителния експеримент за получаване на маневрените свойства на кораба като компонент на информационната система за подпомагане на вземането на решения. Дадени са характеристиките на изчислителния процес за разработване на такава система и нейната визуализация, като се има предвид строгата концепция за визуализация на IMO.
Резолюция 17 изисква специално обучение за капитаните за работа на големи плавателни съдове и плавателни съдове с необичайни характеристики. На изхода на системата информацията за маневрените свойства влиза в системата за планиране на траекторията на движение и косвено засяга системата за управление на движението. Представен е алгоритъм и визуализиран процес на моделиране, разработен на примера на реалните параметри на съда според генерираната алгоритмична концепция.
Коментари
Все още няма коментари