„Делата свидетелстват за ума, думите – за знанията на човека.“
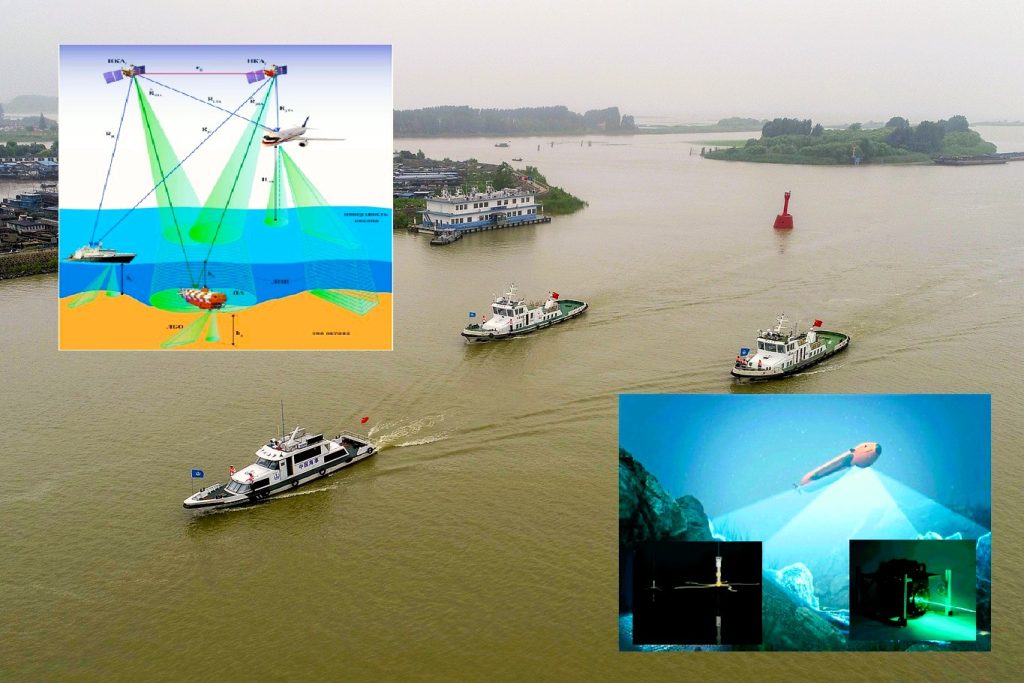
Интегрираната навигационна система съчетава данни от множество сензори и технологии, за да осигури максимално точно, непрекъснато и надеждно определяне на местоположението, скоростта и посоката на движение. Тя преодолява дефицитите на отделните самостоятелни технологии (като загуба на сателитен сигнал), като обединява техните силни страни в обща изчислителна среда.
Хидроакустичните и хидрооптичните уреди са специализирани системи за подводна навигация и позициониране. Тъй като радиовълните не се разпространяват във водата, тези инструменти използват съответно звук и светлина, за да определят точното местоположение на плавателни съдове, подводници и водолази и позициониране. Тъй като радиовълните не се разпространяват във водата, тези инструменти използват съответно звук и светлина, за да определят точното местоположение на плавателни съдове, подводници и водолази.
Както беше отбелязано по-рано, светлинното лъчение е поток от фотони. Това е електромагнитно излъчване, способно да преминава през среда (в този случай през вода), както и да се отразява от препятствия. Принципите на използване на електромагнитното излъчване в светлинния диапазон в ЛНС са идентични с принципите на използване на електромагнитната енергия в микровълновия диапазон в радарни комплекси и станции (РЛС). Тези технически средства се използват и за определяне на местоположението на обекти (както морски, земни и въздушни) спрямо земната повърхност. Използват се само във въздушно и безвъздушно пространство. Съответно техническите характеристики на комплексите и системите за оптична локация трябва да бъдат идентични с техническите характеристики на радиолокационните станции.
Както при радара, същността на активното измерване на обхвата до морското дъно ще се сведе до анализ на забавянето на отразения сигнал, който е преминал измереното разстояние спрямо излъчения. В този случай могат да се използват методи, използвани в конвенционалните радарни станции:
– импулсен метод за измерване на времето на забавяне на сигнала (импулсни оптични далекомери);
– метод за измерване на променената фаза на получения отразен сигнал (фазови оптични далекомери).
Устройството на импулсните оптични далекомери е идентично с импулсните радарни далекомери.
Схемата на импулсния далекомер е показана на рис. 2.
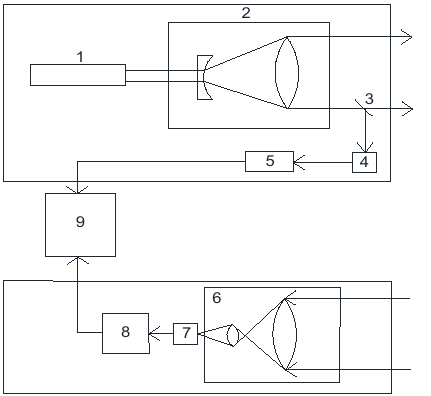
Рис. 2. Схема на импулсен далекомер (пояснения – в текста)
Далекомерът се състои от предавателен и приемен канали и канал за измерване на времеви интервали. В предавателния канал лазерът 1 излъчва мощни къси светлинни импулси. Радиационната дивергенция се довежда до необходимата стойност с помощта на оптична система 2 и се насочва към морското дъно, разстоянието до което се измерва. Част от оптичното излъчване се разклонява с помощта на оптичен елемент 3 и се насочва към фотодетектор 4, на изхода на който е монтиран импулсен усилвател 5.
Видеоимпулсът от изхода на усилвателя 5 служи като времева маркировка, от която започва обратното броене на времевия интервал, през който лазерният светлинен импулс се разпространява към обекта и обратно.
Отразеното от дъното лазерно лъчение, попаднало на входа на приемната оптична система 6, постъпва във фотодетектора 7. Видеоимпулсите от неговия изход, след усилване от импулсния усилвател 8, служат като времева маркировка, която спира обратното броене на интервалът от време в измервателния уред 9.
Подобно на импулсните оптични далекомери, фазовите оптични далекомери имат устройство, идентично на радарните станции, работещи на принципа на измерване на фазовата промяна на радарния сигнал, излъчван към целта.
Въпреки това, различни от радарните методи за измерване на разстоянието до морското дъно могат да се прилагат в оптични радарни системи. Тези методи включват интерферентни методи за измерване на разстояние. Основният принцип на този метод е да се определи стръмността на фазово-честотните характеристики на средата за разпространение на светлинно лъчение. В този случай се използва смущението на монохроматични предавани и приемани сигнали. Този клас включва методи, които използват интерференцията на модулирани трептения. В случай на модулирани трептения, забавянето на отразения сигнал се определя от специфичните характеристики на сигнала в резултат на смущението.
В класическия случай на монохроматично лъчение процесът на измерване определя броя на дължините на вълните на лазерното лъчение, които се вписват в измереното разстояние. Когато неподвижни обекти се променят на морското дъно, се определя броят на максимумите или минимумите на полето на смущението в приемащата точка.
Оптичната схема на интерферометъра е показана на рис. 3.
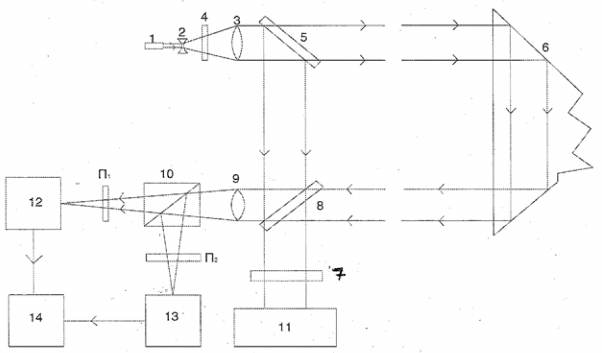
Рис. 3. Оптична схема на интерферометъра (пояснения – в текста)
Линейно поляризираното лазерно лъчение 1, в резултат на преминаване през четвъртвълнова пластина 4, монтирана между лещи 2 и 3 на формиращата се телескопична система, придобива кръгова поляризация и в този вид се насочва към морското дъно 6. Излъчването на референтните и отразените лъчи се редуцират с помощта на полупрозрачни огледала 5 и 8. Освен това, след преминаване през лещата 9, полученият лъч се разделя на два канала чрез разделител на лъча 10. Взаимната ориентация на осите на поляризационните филтри П1 и П2 с изместване от 45° осигурява 90-градусово фазово изместване на електрическите сигнали на фотодетекторите 12 и 13, необходимо за определяне на разстоянието до морското дъно.
Всяка от разгледаните опции за системи за оптично позициониране може да се използва на АНПА. Въпреки това, конкретният метод за измерване на разстоянието до морското дъно, който ще се използва в оптичните радарни системи, трябва да се определи само като се вземе предвид дефиницията на конкретна честота на излъчване, която от своя страна може да бъде избрана само като се вземе предвид характеристиките на преминаването на електромагнитната енергия от светлинния диапазон с различни дължини на вълните през водната среда, тоест като се вземат предвид нейните физикохимични свойства.
Съвместна работа на ХАНС и ЛНС
Както се вижда от представените материали, хидроакустичните и оптичните средства за навигация имат както предимства, така и недостатъци. Следователно най-добрият начин да се използват за решаване на проблемите с осигуряването на безопасността на АНПА е тяхното комбинирано използване.
Блоковата схема на интегрираната навигационна система е показана на рис. 4.
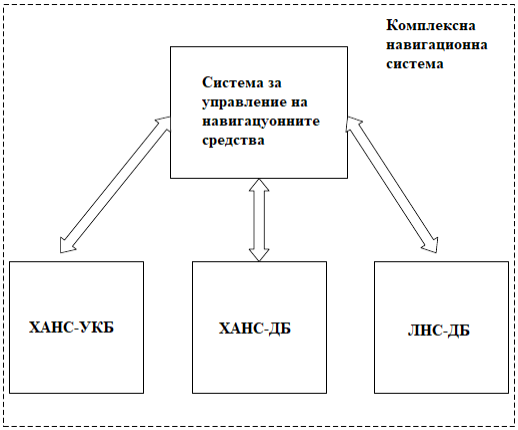
Рис. 4. Интегрирана навигационна система АНПА
От схемата на рис. 4 се вижда, че системата трябва да се състои от четири компонента – ХАНС-УКБ, ХАНС-ДКБ и ЛНС и система за управление на средствата за навигация (СУ НС). В началото на работата СУ НС трябва да даде команда за редуваща се работа на ХАНС-УКБ, ХАНС-ДКБ и ЛНС. Тези устройства трябва да извършват сондиране на морската среда и да предават получените данни на системата за управление.
Системата за управление на НС след анализ на получените данни избира оптималното средство за решаване на навигационните задачи.
Трябва да се разбере, че такава схема работи, когато апаратът се намира на разстояние не повече от 200 м от морското дъно. Това се дължи, както беше отбелязано по-горе, на особеностите на работата на лазерната навигационна станция. Това обстоятелство трябва да се вземе предвид предварително при разработването на маршрутната задача за АНПА. Когато апаратът е разположен на по-голямо разстояние, основното средство за навигация трябва да бъде навигацията ХАНС-ДБ (при наличие на транспондерни маяци) и ХАНС-УКБ при липса на такива. Станцията за работа се избира от СУ НС.
Трябва да се отбележи, че ЛНС трябва да бъде приоритет за работа по определяне на местоположението, тъй като има най-добри характеристики на разделителна способност.
Също трябва да се подчертае, че е невъзможно да се реши проблемът с безопасността на навигацията на АНПА при използване на ХАНС-УКБ и ЛНС за тези цели без цифрови карти на морското дъно. При избора на маршрут на АНПА, за да се осигури навигационна безопасност, е достатъчно предварително да се генерират няколко цифрови карти на морското дъно (ЦКМД) на онези райони, през които се предполага, че АНПА преминава. Ако е невъзможно да се формира напълно ЦКМД при решаване на задачите, определени от програмната задача, по маршрута на движението на АНПА, е необходимо периодично да се изяснява мястото му в тези „корекционни квадрати“. В този случай броят и размерът на „корекционните квадрати“ ще се определят от точността на изчисляване на координатите на АНПА с помощта на системата за управление.
Съвместното използване на ХАНС-ДКБ, ЛНС и морски цифрови карти на дъното прави възможно решаването на проблема с навигационната безопасност на АНПА много по-добре от използването на ХАНС-ДБ.
Заключения.
1. Всяка година ролята на автономните необитаеми подводни апарати в изследването на Световния океан се увеличава.
2. Понастоящем ХАНС-ДБ и ХАНС-УКБ се използват за осигуряване на навигационната безопасност на навигацията на АНПА.
3. Във ВМС на САЩ и Великобритания се обръща голямо внимание на създаването на лазерни навигационни станции.
4. Както хидроакустичните, така и оптичните средства за навигация имат своите предимства и недостатъци, така че най-добрият начин да се използват за решаване на проблемите с осигуряването на навигационна безопасност на АНПА е тяхното комбинирано използване.
Коментари
Все още няма коментари