„Пътищата към науката за никого не са затворени.“
Самоорганизиращите се рояци от роботи представляват следващото поколение в океанографските изследвания, преминавайки от използването на единични, скъпи апарати към децентрализирани мрежи от стотици или хиляди малки, евтини автономни подводни апарати (AUVs). Тези системи имитират поведението на природни общности като пасажи риби или колонии мравки, за да изпълняват комплексни задачи без централизирано управление.
Сега нека разгледаме по-подробно някои от разработките на самоорганизиращ се рояк роботи:
1. Проект CoCoRo
Проектът CoCoRo (Collective Cognitive Robots) е рояк от 41 робота, надарени със собствен и групов интелект. Всеки робот е автономен до известна степен, докато роякът като цяло е способен да изпълнява определени задачи, които са му възложени.
Проектът CoCoRo е спонсориран от Европейската комисия. Роякът CoCoRo се състои от два вида самоходни превозни средства – 20 сръчни рибоподобни робота, наречени Джеф (Jeff) и 20 заоблени жълто-бели робота, наречени Лили (Lily).
41-ият член на рояка е основата, плаваща на повърхността на водоема.
Външния вид на автономни подводни самоходни апарати от проекта CoCoRo е показан на рис. 4.
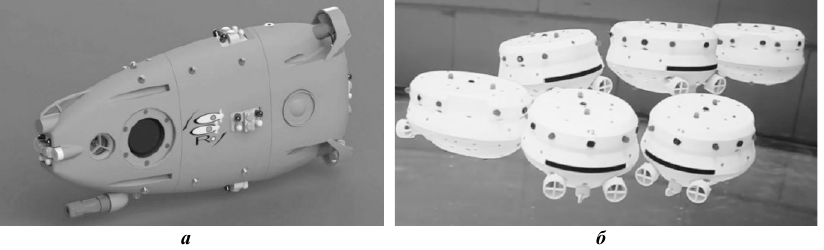
Рис. 4. Автономни подводни самоходни апарати от проекта CoCoRo: a -Jeff; b – Лили
Джеф са много упорити и силни, те могат например да плуват срещу течението със скорост от 1 m / s.
Лили не са толкова силни, те обикновено остават в повърхностния слой на водата в стадо, осигурявайки връзка между роботите Джеф, базовата станция и външния свят.
Роботите на Лили винаги се опитват да стоят близо един до друг, като непрекъснато обменят светлинни импулси, както правят например светулките. Такива сигнали се предават от един член на рояка на друг, образувайки „вълна“, която преминава през цялата група. Тези вълни поддържат роботите на Лили в една компактна група, която също координира рояка и се движи в дадена посока.
Всеки автономен подводен апарат може да функционира независимо, докато индивиди и групи обменят информация помежду си. Децентрализиран рояк взема решения въз основа на цялата налична информация. Предимствата на такава организация са същите като тези на всеки рояк: адаптивност, гъвкавост и устойчивост на откази или прекъсвания на всеки отделен робот.
2. Проект Bluebots
Изследователи от Харвардския университет са разработили подводни роботи, които могат да плуват синхронно, като риби в ято. Роботите, наречени Bluebots, са във формата на риба и са оборудвани с две широкоъгълни камери и три ярки сини светодиода. Всеки робот може да определи разстоянието от себе си до другите Bluebots, както и посоката на движението им в басейна спрямо себе си – за това изображението от двете камери се комбинира и анализира. Използвайки специални алгоритми за анализиране на тези данни, роякът роботи може да се събере заедно, да се разпръсне или да плува заедно в кръгове.
Външният вид и разположението на автономните подводни самоходни апарати на проекта Bluebots е показано на рис. 5.
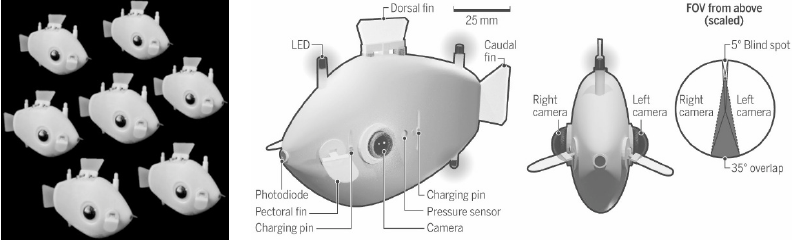
Рис. 5. Автономни подводни самоходни апарати на проекта BlueBots
Ако е необходимо, всеки от Bluebots изчислява позицията на своите съседи и се придвижва към центъра, като по този начин се събират в рояк. За разпръскване подводните роботи Bluebots работят по подобен модел, следвайки светлините на светодиодите, инсталирани на всеки робот.
3. Подводни роботи M-AUE
Институтът по океанография Scripps предложи да се изследва океанът с помощта на рояк подводни роботи, наречени M-AUE (мини-автономни подводни изследователи).
M-AUE са малки подводни мини-буйове, които работят като част от група. Задачата на рояка е да запише 3D картина на вътрешни океански вълни.
Роякът M-AUE се състои от 16 робота, всеки от които е малък цилиндър с антена в единия край и набор от сензори в другия.
Вътрешното течение на океана понякога принуждава роботите да се съберат в гъста купчина, след което ги разпръсква настрани. Данните, получени от роботите, могат да се използват за различни цели, от моделиране на поведението на нефтено петно до проследяване на пътя на опасното замърсяване в океана. Вградените микрофони позволяват да се записват звуците, издавани от китове и делфини, роякът действа като едно голямо ухо.
Всеки робот е оборудван и със сензор за температура, сензор за налягане и редица други.
Роят вече е бил използван за тестване на математически модел на планктон, който се носи под въздействието на океанските течения, проучванията показват, че моделът се е оказал много точен. Появата на рояк от автономни подводни роботи M-AUE е показана на рис. 6.
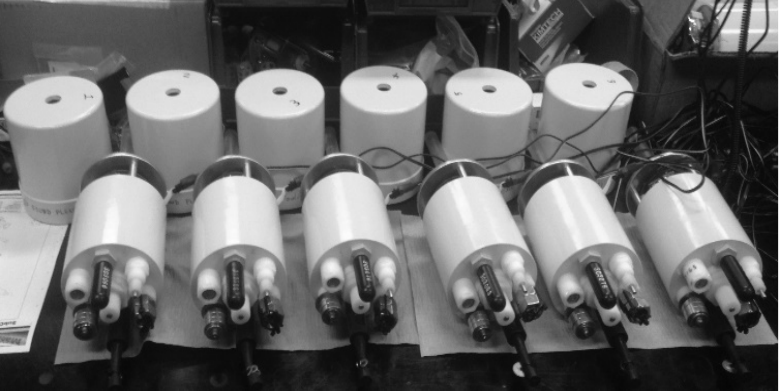
Рис. 6. Автономни подводни роботи M-AUE
Учените като цяло са доволни от резултатите, но планират да пуснат следващото поколение M-AUE, което може да е по-евтино, въпреки факта, че се очаква да имат по-разширена функционалност. Разработчиците планират да разширят подводния рояк до стотици или повече роботи, за да направят картината още по-визуална и точна.
4. Проект на DARPA Ocean of Things
Служители от Агенцията за напреднали изследователски проекти на отбраната (DARPA) в Арлингтън, Вирджиния, обявиха втората фаза на проекта Ocean of Things през януари 2021 г. Този проект, обявен за първи път в края на 2017 г., има за цел да развие непрекъснато, широкомащабно сензорно наблюдение на океански региони с помощта на голям брой интелигентни поплавъци или буйове.
Името на проекта „Ocean of Things“ е игра на думи, подобна на „Интернет на нещата“. Целта на проекта е да се постигне непрекъснато осветяване на големи площи от океаните с помощта на хиляди интелигентни плаващи платформи. Въпреки че сателитите могат да предоставят известна информация, ръководителят на проекта DARPA Джон Уотърсън отбелязва, че има пропуски в тяхното покритие – оптичните сателити не могат да виждат през облаците, радарните сателити имат ограничено покритие и никой от тях не може да каже какво се случва под водата.
По света има мрежа от близо 4000 научни буйове Argo, които събират данни за температурата и солеността на океана. Уотърсън иска да види много по-големи масиви от евтини поплавъци с повече сензори и автономност до една година.
Първата фаза на Ocean of Things разработи няколко малки плаващи буйове, разположени в Южна Калифорния и Мексиканския залив, както и потребителски интерфейс за анализ на данни, за да демонстрира жизнеспособността на концепцията за дизайн.
Втората фаза на проекта Ocean of Things включва две технически области: проектиране и производство на поплавъци; разработване на усъвършенствани анализи на данни за създаване на продукти за мисия.
Нов договор беше възложен от DARPA в края на юли 2020 г. на технологичната компания PARC, чийто 18-килограмова стъклена конструкция на поплавък на слънчево захранване, който спечели първия кръг (рис. 7) пред другите два. Поплавъците са сензорни възли, които ще предават данни чрез сателит към облачната мрежа за анализ в реално време. Ocean of Things ще комбинира данни от много поплаваци, за да види цялата картина, а не само един пиксел, събран от един сензор. След това тези данни ще бъдат включени в метеорологични и океанографски модели.
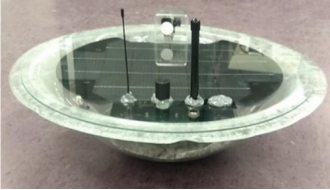
Рис. 7. Поплавъкът е оборудван с различни сензори и работи на слънчева енергия до една година
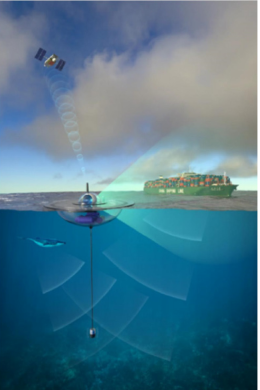
Рис. 8. Соларен поплавък PARC с хидрофон
Някои от буйовете ще бъдат оборудвани с хидрофон, камера, магнитометър и радиокомуникация, други ще включват микрофон, GPS, акселерометър и сензори за температура на водата и въздуха.
Ключов елемент на Ocean of Things е хидрофонът (чувствителен подводен микрофон) или пасивният сонар, който може да улавя звуци от двигател, витло и други звуци от кораби и подводници (рис. 8).
Плаващи сонарни буйове, спускани от самолети, са използвани за локализиране на подводници от Втората световна война, но те издържат само няколко часа. Този хидрофон трябва да работи цяла година и да е достъпен. През 2019 г. изследователи от Scripps Institution of Oceanography създадоха прототип на високочувствителен хидрофон, който според тях може да се произвежда масово за между $100 и $150.
Втората техническа област е посветена на аналитичната част на проекта, в която ще бъдат разработени аналитични методи за извличане на информация от интерес за дадени параметри от потока от обобщени доклади от тези интелигентни поплавъци или буйове. Очаква се да бъдат възложени няколко договора на обща стойност до 8 милиона долара.
Основната цел на аналитичната част на проекта е да се разработят сложни методи за обработка, които позволяват, от общия поток от информация, получена от буйовете, да се идентифицира и докладва важна информация за всякакви събития в даден диапазон за последващ анализ на данните, използвайки усъвършенствани методи за обработка като филтриране, групиране и компютърно обучение.
Получените резултати могат да се използват за контрол и насочване на кораби, идентифициране на нови сигнатури и получаване на други аналитични заключения.
В крайна сметка изследователите на DARPA прогнозират, че полето от интелигентни сензори, поставени на 50 000 поплавъка, струващи около $500 всеки, ще покрие огромни океански площи до милион квадратни километра.
Проектът Ocean of Things няма да се ограничава до конкретна роля; разнообразие от сензори, комбинирани с мощни техники за обработка на данни, означава, че може да бъде преконфигуриран, за да се справя с възникващи заплахи. Например, според д-р Сидхарт Каушал, експерт по морска мощ в британския отбранителен мозъчен тръст RUSI, той може да формира отбранителна линия за откриване, проследяване и локализиране на руски ядрени торпеда Poseidon, така че да могат да бъдат прихванати.
Ocean of Things ще бъде свързан с центровете за данни на командването чрез сателитното съзвездие Iridium, което включва специален портал на Министерството на отбраната на САЩ.
В някои отношения мрежата Ocean of Things е подобна на мрежата за наблюдение, която Китай изгражда в Южнокитайско море за събиране на данни за морската среда за научни и военни цели. Китайските буйове обаче са закотвени и изглежда имат хидрофонни решетки на морското дъно.
Горната информация показва, че през следващите години повечето държави в крайбрежните зони на своите териториални морета ще създадат системи за наблюдение под формата на обширни сензорни мрежи от морски роботи.
В бъдеще тези разработки ще позволят да се създаде такава наблюдателна мрежа в дадени възли на правилна мрежа, което ще увеличи ефективността на прогнозата и нейното време за вземане на решения за оперативни океанографски услуги за различни потребителски групи. Управлението на такава мрежа най-вероятно ще се извършва с помощта на изкуствен интелект въз основа на резултатите от математическото моделиране на състоянието на Световния океан, изпращайки морски роботи в райони с най-голяма променливост на параметрите на морската среда.
Заключения
1. Най-обещаващата посока в развитието на подсистемата за наблюдение на оперативната океанология е създаването на роботизирани системи, базирани на рояк от евтини автономни самоорганизиращи се морски роботи, които предават резултатите от измерванията чрез сателитни комуникационни канали.
2. През следващите десетилетия повечето страни в крайбрежните зони на своите териториални морета ще въведат системи за наблюдение под формата на сензорни мрежи, състоящи се от рояк самоорганизиращи се морски роботи, които ще бъдат управлявани с помощта на изкуствен интелект въз основа на резултатите от математическо моделиране на състоянието на Световния океан.
Коментари
Все още няма коментари