„Неизвестното е повече от известното.“
Разглеждат се възможностите за създаване на океанографска пространствено ориентирана наблюдателна мрежа. Направен е кратък преглед на морските роботизирани системи за измерване на хидрофизичните параметри на морската среда. Дадени са идеите на авторите за перспективите за развитие на подсистемата за наблюдение на оперативната океанологична система, базирана на рояк самоорганизиращи се морски роботи в близко бъдеще.
През последните 50 години корабите, подводниците и космическите кораби бяха гръбнакът на пространствените океанографски изследвания. Сега сме на прага на следващия технологичен пробив, който ще напредне в изучаването на океаните. Новата ера на океанографските изследвания ще се основава на появата и използването на много различни иновативни технологии за едновременно и непрекъснато изследване на голям брой различни процеси, които се случват в океана.
В началото на 20-21 век, с развитието на сателитната навигация, появата на сателитни комуникационни канали, миниатюризацията на компютрите и сензорите и намаляването на тяхното потребление на енергия, се появяват предпоставки за появата на нова технология за получаване на океанографска информация, базирана не на климатичните данни от минали експедиции, а на реални измервания параметрите на океана в режим, близък до реалния.
Безспорен лидер в проектирането на тези устройства за океанография в момента е компанията Argo, която е разработила съответните автономни поплавъци, способни на многократно гмуркане и изплаване с предаване на измерена информация чрез сателитен комуникационен канал.
Идеята за създаване на глобална мрежа от океанографски станции възниква след успешното използване на мрежа от няколко десетки измервателни буйове в Северния Атлантически океан през 1997–1998 г. по време на експеримента за глобална океанска циркулация (WOCE). Предложен за първи път през 1999 г., проектът е одобрен от Международната океанографска комисия, Световната метеорологична организация и започва да се изпълнява през 2000 г.
При внедряването на тази технология от кораб (плавателен съд) или самолет в точка със зададени координати се пуска автономен буй с отрицателна плаваемост, която се гмурка на зададена дълбочина, измервайки температурата, електропроводимостта и налягането на морската вода (рис. 1).
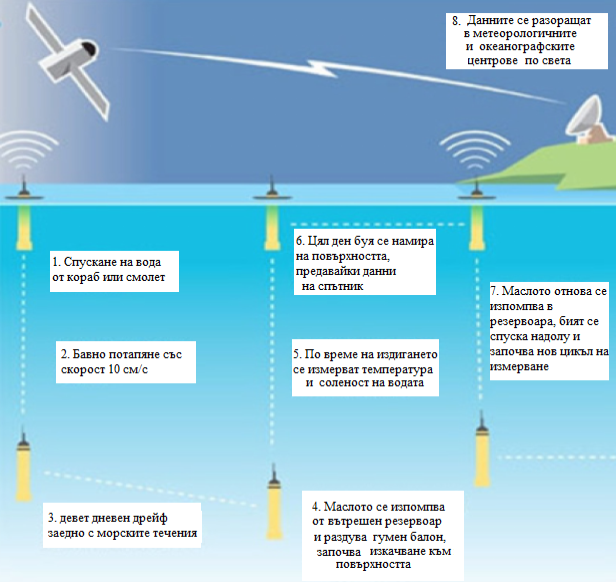
Рис.1. Схема на измервателен цикъл на буйове „Арго“
На дадена дълбочина се задейства сензор за хидростатично налягане и устройството, променяйки своята плаваемост, изплува на повърхността, като едновременно с това измерва хидрофизичните параметри. На повърхността се активира сателитен комуникационен канал, който позволява натрупаните данни да се предават в центъра за приемане и обработка на данни.
Буят работи на цикли. През по-голямата част от времето (девет дни) той се носи на дълбочина от около 1000 m, след това за кратко се спуска до 2000 m и се издига на повърхността, за да предаде на сателита всички данни, събрани по време на цикъла в рамките на няколко часа.
Използването на комуникационни стандарти за предаване на in situ морски данни и сателитна информация в реално време, както и най-новите постижения в информационните технологии, правят възможно предоставянето на съвременни модели за прогнозиране с първоначални данни и изчисляване на прогнозните полета на хидрофизичните параметри с определена стъпка във възлите на регулярна мрежа.
За първи път потребителят може да получи не усреднена климатична информация и не действителни данни, получени незабавно чрез сателитни комуникационни канали, а прогностични хидрофизични полета с необходимата детайлност и време.
В допълнение към наблюдението на океана с корабни измервателни уреди и автономни поплавъци „Арго“, автономните подводни апарати – планери (летящо крило) сега станаха много популярни (рис. 2). Същността на този поплавък е, че той няма витло, но се движи във водния стълб поради промяна на плаваемостта и, използвайки концепцията за летящо крило, се издига, бавно потъва и след това, достигайки дадена дълбочина, променя плаваемостта и бавно излиза.
Планерът има обтекаема форма и опашни крила, които увеличават обхвата на плаване, както и сензори за измерване на хидрофизични параметри, сателитната чиния е монтирана в опашната част.
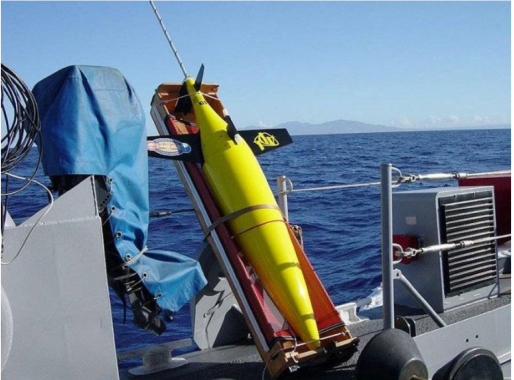
Рис. 2. Планер на борда на кораба преди спускане в морето
„Летящото крило“ ви позволява да спестите енергията на вградените батерии, тъй като за всяка мобилна платформа количеството енергия, изразходвано за движение за единица време, се увеличава с куба на скоростта, като се вземе предвид средата, в която се движи тази платформа. С други думи, удвояването на скоростта на подводния апарат води до осемкратно увеличение на консумацията на енергия.
От друга страна обаче намалената консумация на енергия на планерите до голяма степен е следствие от тяхната бавност. Те могат да останат в даден район, ако не бъдат уловени от силно течение.
Основният потребител на данните от наблюденията са глобални и регионални хидродинамични модели, които са в състояние да асимилират тези данни и да представят прогнозата за хидрофизичните полета в удобна за потребителя форма. Но за точната работа на моделите е необходим синхронен непрекъснат поток от измерени данни, за предпочитане равномерно разпределени в целия Световен океан или оперативно важна зона. Поплавъците Argo не могат да осигурят това, тъй като те се носят с течението и не могат да останат на място, планерите също не могат да бъдат в дадена точка, въпреки че могат да останат в определена зона за известно време.
Перспективата за създаване на роботизирани системи, базирани на рояк от евтини автономни самоорганизиращи се морски роботи, които ще взаимодействат помежду си, ще създават и поддържат пространствено разпределена мрежа за наблюдение с определени параметри на постоянна основа, измервайки не само температурата и електрическата проводимост (соленост) на морската вода, но също и други разширени параметри (посока и скорост на теченията, прозрачност, съдържание на кислород, разтворени вещества, планктон, суспендирани вещества и др.), необходими за решаване на приложни проблеми.
Следователно създаването на рояк от самоорганизиращи се морски роботи ще направи възможно създаването на такава сензорна мрежа, в която тези мини-роботи, взаимодействайки помежду си, синхронно ще извършват наблюдения в дадени възли на правилна мрежа, поддържайки пространствено разпределена мрежа за наблюдение със зададени параметри на текуща база (рис. 3). Основното предимство на такава мрежа ще бъде дистанционното управление на флота от автономни подводни устройства и получаването на данни в реално време.
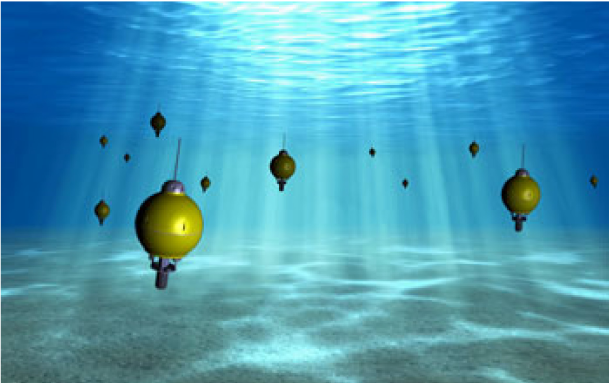
Рис. 3. Рояк от самоорганизиращи се морски ботове
Ще имаме възможност не само да получаваме действително измерени данни за състоянието на морската среда в интересуващата ни зона, но и да управляваме мрежата, като насочваме мини-роботи към тези зони, където според резултатите от математическото моделиране, се очаква най-голяма променливост на хидрофизичните параметри.
Това ще позволи не само редовно да се получава необходимата информация за състоянието на Световния океан, но и да се повиши ефективността на прогнозата и нейното време за вземане на решения за оперативната океанографска услуга на различни потребителски групи с информация за действителните и очаквано хидрометеорологично състояние на моретата на Русия и Световния океан.
През следващите десетилетия повечето държави в крайбрежните зони на своите териториални морета ще въведат системи за наблюдение под формата на сензорни мрежи, състоящи се от рояк самоорганизиращи се морски роботи.
В момента това изглежда като празна мечта или много далечна перспектива. Но опитът на нашите чуждестранни колеги подсказва, че те го правят много сериозно.
Коментари
Все още няма коментари