„Където е учението, там е умението.“
За да се обработват големи количества многоизмерни данни, те се разделят на части, на всяка от които е присвоен уникален ключ, който може да се използва за възстановяване на частта от съхранение като файл или база данни. Колекция от фрагменти се нарича „Набор“. В допълнение към разделянето на всички набори от данни на управляеми части, мрежовите и точковите структури от данни бяха формирани в набори от данни с „много разделителни способности“. Това означава, че данните се записват с няколко резолюции едновременно. Оригиналните данни се представят с най-високата налична разделителна способност и като автоматично генерирани данни с по-ниска разделителна способност. Например оригиналната решетка е създадена с разстояние от 10 м, а решетките от 20 м и 40 м са създадени като приближения на оригиналната решетка.
На рис. 1 се показва изглед за представяне на ЦМРД с различни пространствени разделителни способности.
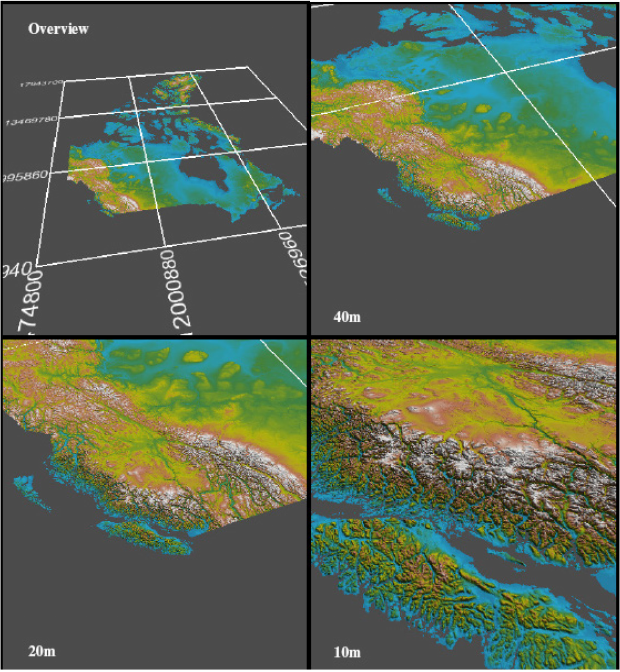
Рис. 1. Изглед на представянето на ЦМРД с различни пространствени резолюции
Трябва да се отбележи, че независимостта на данните на всяко ниво на разделителна способност изисква много гъвкава стратегия за актуализиране и това увеличава разходите за съхранение: мрежите с множество разделителни способности обикновено изискват 1,3-1,5 пъти повече памет от мрежите с една разделителна способност.
Структурата на мрежата била тествана на мрежа с 50 милиарда възли. Въведена е и възможност за много разделителна способност за 3D облаци от точки. „Облакът“ може да съхранява стотици милиони 3D точки. Той също така поддържа бърз избор на всички диапазони от данни, за да позволи редактиране на милиони точки наведнъж. Подобно на данните в решетката, данните в „облака“ се представят с различна резолюция. „Облакът“ от точки беше тестван върху групи от 1 милиард точки, въпреки че предварителните резултати предполагат, че по този начин могат да се съхраняват много по-големи количества данни.
Форматът GeoTIFF, използван за представяне на HDGB, е отворен формат на метаданни, който позволява геореферентна информация да бъде включена в TIFF файлове: картографска проекция и изгледи на геодезическа координатна система, модел на геоид, геодезични дати и друга информация. Форматът GeoTIFF е напълно съвместим с формата TIFF 6.0, така че софтуер без поддръжка на GeoTIFF ще може да отваря изображения. Индикаторите за точност и разделителна способност на глобалните ЦМРД, обсъдени по-горе, изключват възможността за използване на такива модели за навигационни цели, например за изясняване на позицията и курса.
Сред най-известните методи за използване на цифрови модели на геофизични полета в Световния океан е навигационната система за определяне на местоположението по дънния релеф на АНПА HUGIN, разработена от Норвежкия център за отбранителни изследвания (Norwegian Defence Research Establishment – FFI), която е комбинирана с своята инерционна навигационна система (ИНС).
Навигационната система за локализиране на терена HUGIN прилага два различни алгоритъма: „съпоставяне на профила на терена (TERCOM)“ и „филтър на центъра на масата (PMF)“. TERCOM е стабилен алгоритъм, който използва средната абсолютна разлика между дълбочината от ЦМРД и измерената дълбочина като статистическа величина на съотвествие. Алгоритъмът първоначално е разработен в средата на 70-те години на миналия век и е успешно внедрен в системата за навигация и насочване на крилатата ракета Tomahawk. Позицията била фиксирана чрез съпоставяне на ландшафтния профил, получен от радарния алтиметър, с цифровия модел на терена, съхранен в паметта на компютъра, като се избира най-доброто съвпадение като позиция на крилатата ракета. Методът имплицитно предполага, че грешката на позицията е постоянна. Методът може да се прилага като пакетен алгоритъм (batch algorithm) и рекурсивно. Първоначално се прави решетка на възможните грешки в позицията, след което се минимизира функцията на разликата между измерената дълбочина и дълбочината от модела в сравняваните точки. Оригиналният TERCOM минимизира средното разстояние между дълбочината от модела и измерената дълбочина:
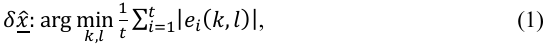
където ei е разстоянието между i-тата измерена дълбочина и дълбочината от модела във възел k,l.
Точката в мрежата с минимално средно разстояние ще бъде избрана като оценка на позицията. Този метод може да бъде модифициран по няколко начина, и FFI проучва няколко модификации за възможно внедряване в навигационната система HUGIN на АНПА. Една от целите на такива модификации е да може да се изчисли ковариацията на измерването, да се контролира конвергенцията на решението и да се използват тези решения за статистическо представяне на състоянието във филтъра на Калман на интегрирана ИНС на АНПА.
Алгоритъмът PMF е по-сложен от TERCOM и всъщност изчислява функцията за плътност на вероятността на позицията (PDF). PMF е статистически оценител, който използва предишни позиции заедно с модели на грешките при измерване на дълбочина и моделите, за да се конструира функцията на плътност на вероятността за позицията на АНПА от измерванията на дълбочината, използвайки теоремата на Байеса. След като PDF позицията бъде изчислена, оценката на позицията на АНПА може да бъде намерена като (средно) очакване, медиана или максимална вероятност. Ковариацията може да се изчисли и от PDF. Това означава, че PMF има вграден тест за конвергенция, нещо, което липсва на TERCOM. От друга страна, това е изчислително по-интензивен алгоритъм, който изисква известни познания за статистиката на грешките в сензорите и цифровия модел.
PMF може да се прилага рекурсивно, обработвайки единични измервания или като алгоритъм за групова обработка, обработвайки множество измервания едновременно.
Алгоритмите за проследяване на терена на дъното са по-малко надеждни при силно нелинеен терен и трябва да се разглеждат като допълнение към алгоритмите за корелация на терена. Подводната локализация по релефа на дъното днес зависи от наличието на налични цифрови модели на релефа на дъното с необходимата пространствена разделителна способност (1–10 m) и точност. Точността на локализиране по ландшафта зависи от характеристиките на алгоритъма, точността на сензора, точността на ЦМРД и неговата разделителна способност и не на последно място от характеристиките на релефа на дъното. Всички алгоритмите за локализиране по релефа на дъното се нуждаят от променлив релеф, за да работят изобщо. Ако релефът е равен, тогава всичко, което могат да определят е, че АНПА е някъде над равнинната зона.
От горните примери може да се заключи, че използването на глобални ЦМРД в интерес на НХО на ВМС поради тяхната ниска разделителна способност и точност е много ограничено. За НХО на подводна навигация са необходими местни ЦМРД с висока разделителна способност и точност. От това следва, че основната задача на ХС на ВМС е създаването на такива ЦМРД за оперативните зони на ВМС с помощта на съвременни ефективни средства за изследване на релефа на дъното. Такива средства са хидроакустичните системи за снимка на релефа: многолъчеви ехолоти, сонари със странично сканиране, многоканални ехолоти (ехолоти с антени за вертикално излъчвнае и приемане) и авиационни лазерни батиметрични системи. Те позволяват да бъдат получени данни за релефа на дъното с висока детайлност. Например, когато се изследва акватория с АНПА, с височина над дъното 20 m с помощта на MЛE, който има ъглово разстояние между приемащите лъчи 1,5º, подробността на снимката съответства на регулярна решетка с размер на стъпката между възлите от 1 м. Използването на данни за релефа на дъното с това ниво на пространствена разделителна способност може значително да повиши ефективността на използването на ЦМРД за коригиране на навигационните системи на подводниците. Какви видове ЦМРД са оптимални за използване в интерес на НХО на ВМС?
Концепцията за нов подход за създаване на ЦМРД за управление, съхраняване на данни за изследване на релефа на дъното и създаване на производни картографски продукти в интерес на осигуряване на безопасността на навигацията и други приложни задачи беше разработена в САЩ още през 2001 г. и предложеният тип на модела се нарича „навигационна повърхност“.
В проект на ПХС № 4, разработен от GNINGI още през 2012 г., навигационната повърхност (НП) е приета като задължителен вид резултати от снимката, които се представят заедно с отчетния планшет.
Моделът представя дълбочината и неопределеността на нейното измерване във възлите на правилната мрежа със стъпка, съответстваща на детайла, постигнат по време на изследването. Стандартът на IHO S-44 също въвежда термина „повърхност на неопределеност“, който представлява неопределеност на дълбочината във възлите на правилна мрежа върху непрекъсната област – зоната на изследване и е един от начините за количествено определяне на качеството на завършеното изследване.
Този подход е еднакво приложим за данни, получени от различни съвременни геодезични съоръжения: еднолъчеви, многолъчеви и многоканални ехолоти, авиационни лазерни батиметрични системи.
При конструирането на НП се използват всички данни за измерване на дълбочина и техните координати, представени като набор от места с дълбочини върху тях, които се различават с предварително определена стойност. Методологията, използвана за основния процес на конструиране на ЦМРД, се състои в присвояване на тегло на измерването при осредняване във възел на мрежата, в зависимост от размера на зоната (следа), от която е получен ултразвуковият сигнал от ехолот, отразен от дъното, и ъгъла на наклона на приемащия лъч на ехолота. Тази методика осигурява изграждането на най-вероятната повърхност и не преследва целта за запазване на най-малките дълбочини.
За простота и съответствие със структурата на данните, получени по време на изследването, за изграждане на НП се използва правилна решетка със стъпка, приблизително съответстваща на номиналното разстояние между центровете на следите на лъча на ехолота по дъното в зоната на изследване.
Не е изключена възможността за използване на променливо разстояние между решетките: в тези зони на проучването, където навигацията не отговаря на изискванията за безопасност, разстоянието на мрежата на ЦМРД в интересуващото ни място трябва да бъде съответно променено.
Случаите, при които правилото за използване на дълбочините в регулярната мрежа се отклонява от изискванията, се явяват наличието на естествено (например скала) или изкуствено (например потънал кораб или конструкция) навигационно препятствие на дъното. Тогава моделът трябва да включва: най-плитката измерена дълбочина над препятствието, както и измервания с висока разделителна способност (напр. директно измерване, направено от водолаз над открито подводно препятствие). Един от начините за изчисляване на неопределеността е да се изчисли неопределеността на всяка измерена от MЛE дълбочина, като се вземат предвид характеристиките на използвания ехолот, навигационни инструменти и инструменти за измерване на скоростта на звука във вода.
Разработени са алгоритми и софтуерни пакети за автоматизиран процес на създаване на НП (например софтуерният пакет CUBE – Combined Uncertainty and Bathymetry Estimation). На места за изследване, където се правят множество сондажи на една и съща зона на морското дъно, прогнозираният модел на неопределеност става функция на броя измервания на дълбочината близо до възела. Чрез осредняване на измерените стойности на дълбочината прогнозираната неопределеност може да бъде намалена. Първо, използвайки алгоритъма CUBE, за всяко измерване се изчисляват неопределеността на дълбочините и нейното планирано положение, използвайки математическия апарат на „разпространение на неопределеността“. Последният се състои в изчисляване на сумата от дисперсиите на аргументите на функция от няколко променливи, за да се преобразуват неопределеността на измерването на ехолота и допълнителните сензори (сензори за наклоняване, сензор за скорост на звука във вода, приемник на сателитна или конвенционална радионавигационна система, сензор за посоката) в общите неопределености за всяка дълбочина и нейното положение. Това изисква данни за инструменталната неопределеност на ехолота, на сензорите, изброени по-горе, неопределеността при измерване на позицията и ориентацията на антената на ехолота. Моделът предоставя оценки на неопределеността на измерването на дълбочината и нейната позиция при номиналното й местоположение. Тъй като се използва мрежа от фиксирани възли, необходимо е чрез комбиниране на неопределеността на дълбочините и тяхното местоположение те да бъдат екстраполирани към подходящия възел за оценка.
Математически тази задача е в това да се оцени дълбочината в дадена точка по измерените дълбочини в непосредствена близост. За да определим количествено оценката на дълбочината, трябва също да предоставим оценка на неопределеността на дълбочината. Следователно, необходимо е да се направи прогноза за дълбочината и нейната несигурност в оценявания възел, дори в случай на грубо отклонение в измерванията. Същността на алгоритъма CUBE е описана по-подробно в литературата.
Резултатът от CUBE е поредица от вектори с данни за възела. Естествено е да ги представите като отделни повърхности, но е важно да се отбележи, че оценките на CUBE са строги само като оценки в точка и всяка междинна точка между възлите изисква отделно разглеждане.
За да се изгради ЦМРД на участъци от дъното, които не са обхванати от изследването, например зони на свързване или празнини между промерните полоси и да се изчисли неопределеността на интерполираните дълбочини, може да се използва методът кригинг, споменат по-горе – изграждане на повърхност от данни върху неправилна мрежа, базирана върху метода на геостатистиката – вариаграмен анализ за установяване на корелация в зависимост от посоката и разстоянието между точките на измерване, който отчита всички двойки точки, които са разделени една от друга на различни разстояния. В същото време се оценяват неопределеността на измерванията и неопределеността на интерполацията въз основа на статистически установени показатели за пространствената променливост на дълбочината в посоките на характерните детайли на релефа на дъното.
Недостатъкът на този подход е, че изчислената полувариограма се взема върху цялата област на изследване. Това води до факта, че оценката на неопределеността, базирана на него, не отчита местните характеристики на променливостта на релефа на морското дъно. Батиметричният модел на зоната на морското дъно, представляваща интерес за ЦМРД интерполация между промерните полоси, е изграден като неправилна триъгълна мрежа, която след това се комбинира със среднопретеглена мрежа, моделирана върху останалата част от водната площ. За областите между промерните полоси, обследвани с ХЛСО, неопределеността се определя равна на максималната височина на обект, който не е открит на дъното, например равна на 1 m. Този подход позволява създаването на база данни за дълбочина (БД) с най-подробната налична батиметрична информация, дори в райони, където не е налично модерно пълно изследване на морското дъно.
Някои области на морското дъно са динамични и могат да се променят във времеви мащаби, вариращи от дни до десетки години. За тези видове области може да се използва НП модел с присвоен коефициент на „променливост“ за възел, който се определя от „възрастта“ на проучването. Полученият компонент на неопределеност се добавя към първоначалната неопределеност.
Освен това, ако последващо събитие (земетресение, буря, монтиране на вълнолом) предизвика подозрение за възможна промяна на дълбочините, може да се установи допълнителна несигурност за тази зона на акваторията. Пълната неопределеност, коригирана за „възрастта“ на изследването, може да даде на водната зона статус на неподходяща за безопасно корабоплаване. За да бъде едновременно ефективна и точна, базата данни на НП трябва да се поддържа актуална и в нея да се отстраняват всички противоречия, които възникват при нейното създаване поради използването на разнородни източници. Замяната на остарели данни с нови в базата данни може да се извърши въз основа на следните разпоредби: възел с по-голяма неопределеност се заменя с възел с по-малка неопределеност; по-старите данни (когато вече не са адекватни) винаги се заменят с нови; възел с по-голяма дълбочина се заменя с възел с по-малка дълбочина.
След като дълбочините с пълна разделителна способност и свързаните с тях неопределеностти бъдат събрани, валидирани и съхранени, базата данни може да се използва за създаване на картографски продукти за различни цели, включително НМК и ЕНК. Новия подход за представяне на данните за релефа на дъното също позволява постигането на по-голяма обективност при автоматизираното изграждане на изобати. Построените съгласно НП изобати не изключват плитководните особености на релефа на дъното. По-подробното представяне на EНК релефа на дъното чрез изобати изисква най-подробния ЦМРД, получен от данните от проучването и трансформацията на оригиналните данни от проучването, като се използват редица обективни правила.
Концепцията НП е приложима при картографиране на плавателни водни зони от ниво „район на изследване“ до ниво „регион“, което включва няколко зони на изследване или цялата морска зона, която се картографира, т.е. база данни за дълбочините и тяхната неопределеност за района, който е в интерес, ще бъде създаден с най-висока пространствена разделителна способност. Той също така дава възможност за интегриране на материали от проучване, получени, например, по време на авиационни лазерни проучвания, редактиране на базата данни като се вземат предвид новите данни и създаване на картографски продукти за различни цели, включително и навигационни.
Представянето на данните от проучването под формата на НП също така дава възможност за по-ефективно решаване на проблема с установяването на приоритета на изследването на релефа на дъното за различни зони, където текущото ниво на неопределеност е несъвместимо с предполагаемото използване на дадения участък от акваторията. Този метод за представяне на релефа на дъното има следните предимства пред традиционния:
– моделът запазва резолюцията, постигната при заснемане на релефа на дъното;
– моделът включва неопределеността при измерване на дълбочината.
Моделът предоставя възможност за автоматично обобщаване при създаване на производен модел в по-малък мащаб.
Когато се използва НП като база данни, могат да се създават или извличат различни продукти (изобати, дълбочини на избор, зони на определенс дълбочина, цифрови модели).
Този подход прави възможно постигането на по-голяма обективност в процеса на автоматизирани изобати на EНК и може да бъде разширен до данни от проучване от многолъчеви ехолоти и батиметрични ХЛСО. Това е основата за създаването на третото поколение EНК, базирано на използването на потенциала на високата пространствена разделителна способност на съвременните средства за изследване на дънния релеф. Заключения
1. Цифровите модели на релефа на дъното на Световния океан са необходим атрибут за представяне на данни за навигационните и хидрографските условия за извършване на морски дейности. Целесъобразността от създаване и използване на ЦМРД се определя от тяхната разделителна способност и точност.
2. Задачите за навигационно и хидрографско осигуряване на ВМС (НХО за подводна навигация и НХО за десантни операции): подводната локализация по релефа на дъното днес и навигацията в крайбрежната зона зависят от наличието на налични цифрови модели на релефа на дъното с необходима пространствена разделителна способност (1–10 m) и точност 0,1m.
3. Поради недостатъчна точност и разделителна способност, съществуващите глобални ЦМРД са от ограничен интерес за НХО на ВМС. 4. Най-голям интерес за решаване на задачите на НХО на ВМС представляват ЦМРД от типа „навигационна повърхност“, които имат основното предимство да поддържат резолюцията, постигната по време на проучването.
5. Най-голямата пространствена способност и точност се постига при изследване на релефа на дъното с многолъчеви ехолоти (1 × 1 m, 0,1%).
6. За да се постигне недвусмислен обмен на масиви от батиметрични данни и да се улесни тяхното актуализиране, се предлага да се приложи концепцията за решетъчна батиметрия с висока разделителна способност ((high definition gridded bathymetry – HDGB) и да се извърши нарезка на акваторията за ЦМРД под формата на неприпокриващи се области с три нива на разделителна способност. Всеки площ се състои от 1000 × 1000 мрежови клетки.
Първото ниво на разделителна способност за зони от 0,02 × 0,02° (използвано за пристанищни зони) е 0,00002° (2 m).
Второто ниво на разделителна способност – за заони 0,1 × 0,1 ° (използва се за крайбрежни води) – 0,0001 ° (20 m).
Третото ниво на разделителна способност за 1 × 1 ° за зони (използвани като прегледен модел на релефа на дъното) е 0,001 ° (110 m). В перспектива разделителна способност на мрежата от 0,0001° (приблизително 8 m) за области от 0,1° × 0,1°. 7. Актуална задача за ХС на ВМС за постигане на желаното ниво на ефективност на НХО на ВМС е формирането на предложения към Държавната поръчка за отбрана за разработване на линия от образци на многолъчеви ехолоти за оборудване хидрографските кораби с тях и разработване на софтуер за обработка на резултатите от заснемане на релефа на дъното и генериране на цифрови модели на релефа на дъното от типа „навигационна повърхност“ към оперативните зони на ВМС.
8. Крайният резултат от усилията на ХС на ВМС за преодоляване на тези проблеми може да се счита за формирането на бази данни от цифрови батиметрични данни, които да могат да ги предоставят на навигационните системи на подводници и автономни подводни необитаеми подводни апарати, десантни кораби под формата на местни или регионални цифрови модели на релефа на дъното за осигуряване на подводна навигация и подходи към брега и навигация в крайбрежни води.
Коментари
Все още няма коментари