„Който се бои от морето, да си стои в локвата.“
Тази публикация обосновава някои параметри на полигонални зони, представени от цифрови модели на релефа на морското дъно, създадени за коригиране на навигацията на подводници и автономни необитаеми подводни апарати.
Един от основните елементи, характеризиращи навигационно-хидрографските условия на морските пространства, е релефът на дъното, тъй като той оказва значително влияние върху безопасността на извършване на морската дейност на надводни и подводни морски подвижни обекти, както и възможността и ефективността на използване на различни технически средства и използване на оръжие.
Цифровите модели на релефа на морското дъно (ЦМРД) се използват в морската геология и геоморфология, картографията, палеогеографията, геоекологията, хидроакустиката и други области. Във военноморските дейности е най-подходящо да се използват данните за релефа на дъното, представени под формата на ЦМРД, при решаването на широк кръг от приложни проблеми, сред които са:
− навигационно осигуряване на надводни и подводни морски подвижни обекти, включително роботика;
− морски инженерни проучвания и проектиране на строителни работи;
− прогнозиране на параметрите на морската среда в системите на оперативната океанология;
– разработване и експлоатация на хидроакустични средства за подводно наблюдение, включително прогноза за техния потенциален обхват, както друга обработка на хидроакустична информация и др.
Всяка от тези задачи налага свои собствени изисквания към точността на познаване на релефа.
За използване в системи за оперативна океанология (COO) са достатъчни данните от глобалните батиметрични информационни бази данни, в които цифровият модел е мрежов масив, например GEBCO с разстояние на мрежата 900 m или IBCAO с разстояние на мрежата 500 m .
За да се гарантира навигационната безопасност на навигацията на морските роботизирани системи (МРТК), могат да се използват бази данни за дълбочина, разработени по време на създаването на цифрови навигационни карти (ЦНК), които се основават на информация от хартиени навигационни карти (НМК). Трябва да се отбележи, че целта на създаването на НМК е именно безопасността на навигацията, а не точното представяне на релефа на дъното, следователно тази информация не е подходяща за първа, втора и четвърта посока. За тях е необходимо да се създаде ЦМРД с висока разделителна способност въз основа на данни от площно проучване, получени с помощта на съвременни системи: многолъчеви ехолоти и лидари.
За да се реализират всички потенциални възможности на ЦМРД, в допълнение към действителната информация за дълбочините, необходимо е да се познават специфичните свойства на релефа и формирането на бази данни за ъгли на наклон на дъното (първата производна на релефа), експозиция (азимут на най-голям наклон), вертикално разчленение на релефа, хоризонтално разчленение на релефа, регионална грешка при конструиране на ЦМРД.
В тази публикация ще се съсредоточим само върху използването на ЦМРД за навигационно осигуряване на повърхностни и подводни морски движещи се обекти (включително роботика), тоест навигация по релефа. В същото време трябва да се има предвид, че повърхностно движещите се обекти – кораби, и лодки без екипаж (БEК) – имат способността да коригират навигационните параметри на инерционната навигационна система (INS) от радионавигационни системи (РНС) и сателитни навигационни системи (СНС), които надвишават точността на батиметричните навигационни системи (БСН). Поради това използването на БСН за тях е препоръчително само във връзка с потенциалните заплахи от неразрешено въздействие и влияние върху техническите средства и навигационни системи.
Натрупаните по време на плаването грешки в географските координати трябва да бъдат отстранени, т.е. коригирани. Корекцията на координатите се извършва чрез наблюдения – определяне на мястото с помощта на естествени, изкуствени навигационни ориентири и различни навигационни системи. Точността на счислимото място, чиято начална точка е последното наблюдение, се дължи на точността на последното наблюдение и точността на счислението.
По този начин всяко място, счислимо или наблюдавано, се определя с определени грешки поради неточността на първоначалните навигационни стойности (елементи на счислението или навигационни параметри), чрез които е било локализирано. Следователно точка на картата, взета като място, показва само нейното най-вероятно положение на земната повърхност. Действителното местоположение може да бъде изместено спрямо тази точка с количество, пропорционално на грешките на изходните навигационни величини.
Когато се вземат предвид всички корекции на първоначалните навигационни стойности, грешката в местоположението е произволна по природа, тоест може да бъде изместена във всяка посока и с неопределена величина. Невъзможно е да се предвиди точната стойност на случайната грешка на мястото. Следователно, с определена вероятност се приема, че случайните грешки се намират в определена област (кръг или елипса), наречена зона на вероятното местоположение. Колкото по-точен е методът (средството) за наблюдение, толкова по-малка е площта на тази област.
При липса на непрекъснати наблюдения основата за решаване на проблема с навигационната безопасност на плаването е счислението на пътя, което позволява да се определят координатите непрекъснато и във всеки един момент.
Наблюденията се правят епизодично, за да се коригира счислението. В общия случай всички изчисления за оценка на навигационната безопасност в открито море се основават на информация за счислимото място.
Грешките на съвременните индикатори на курсоуказателя и лага, като правило, са незначителни. Още по-малки са грешките на навигационните системи, базирани на ИНС. При плаване, като се вземе предвид информацията само от относителни лагове, основният фактор, който формира счислимата грешка, е неточното познаване на елементите на течението, поради тяхната случайна променливост във времето и пространството.
В съвременни условия абсолютните хидроакустични логове (ХАЛ) се използват за компенсиране на елементите на теченията при счисление.
От началото на шестдесетте години на ХХ век започват да се разработват системи за коригиране на натрупаните грешки в данните, генерирани от бордовата ИНС. Ефективно средство за коригиране на грешки в ИНС е използването на допълнителна информация за геофизичните полета, наблюдавани по време на движението на морския обект. Когато се решава съвместно, комбинираният проблем на програмируемото движение с непрекъсната оценка на състоянието на знанията на виртуална карта на геофизичното поле с по-добра точност от счислението позволява постоянно да се прецизира местоположението с помощта на специална бордова навигационна система при дискретно измерване на полевите параметри и сравняването им с навигационни данни. Корекцията на ИНС за топографията на морското дъно (батиметрична навигационна система), както и за всяко друго геофизично поле, се основава на сравнение на информацията, получена с помощта на бордовата система за измерване на дълбочините, с информация за дълбочината, съхранена в бордовата памет – референтен цифров модел на топографията на морското дъно. Сравнението обикновено се извършва чрез изчисляване на някакъв функционал, като например корелационния коефициент, и търсене на неговия екстремум. Следователно автоматичните навигационни системи в геофизичните полета се наричат корелационно-екстремни навигационни системи (КЕНС).
Към днешна дата както в местната, така и в чуждестранната литература са публикувани голям брой различни методи за решаване на проблема с КЕНС. Високата ефективност на тези методи за самолети е потвърдена от практиката на прилагането им върху крилатите ракети. Анализ, извършен от член на персонала на GNINGI показва, че в общия случай грешката при измерване на релефа на дъното на подводно превозно средство ще бъде по-голяма от грешката при измерване на релефа на земята от самолет. Това твърдение по никакъв начин не подценява значението на прилагането на екстремни корелационни методи за навигация по релефа на морското дъно, а само поставя изискванията за допълнително проучване и минимизиране на тези грешки.
Развитието и усъвършенстването на средства и методи за корелационно-екстремна навигация, базирани на батиметрични данни и други геофизични полета, е обещаващо направление за кораби, плавателни съдове и МРТК на ВМФ.
За да се осигури внедряването на батиметрични корелационно-екстремни навигационни системи, е необходима работа за подобряване на навигационния комплекс и осигуряване на бордови навигационни и контролни системи с референтни батиметрични данни чрез разработване на ЦМРД на корекционни полигони.
Модерна батиметрична система е навигационен комплекс, в който навигационните инструменти, хидроакустичната система и СНС приемниците са информационно интегрирани с помощта на мрежа от бордови компютри в единна навигационна система (рис. 1). Навигационният комплекс е оборудван с навигационни информационни датчици – ИНС или жирокомпас, лаг и СНС и РНС приемници. Устройството за определяне на дълбочината е подсистема за измерване и записване на стойностите на дълбочините на морското дъно в базата данни в реално време, елементите на течението и скоростта на движение с помощта на ехолот и ХАЛ. Цялата информация за навигация се съхранява в базата данни и след това се използва от алгоритми за изчисление.
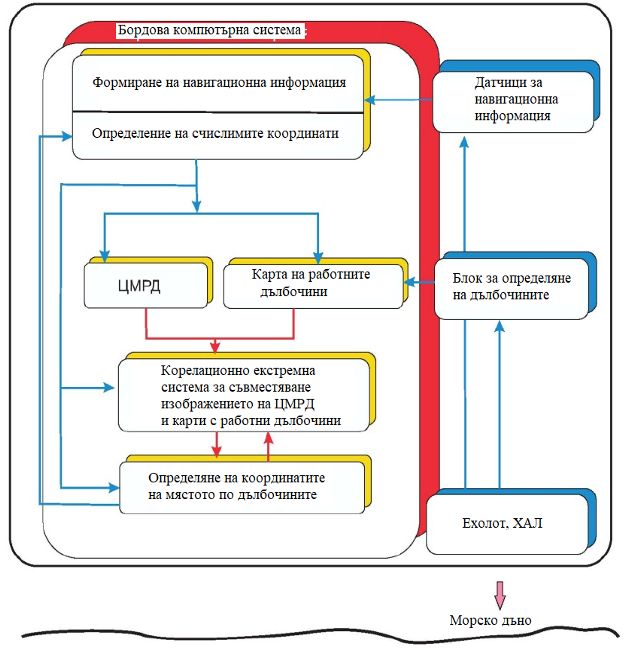
Рис 1. Батиметрична навигационна система
Батиметричната навигационна система определя местоположението чрез сравняване на масива от дълбочини на референтния ЦМРД от базата данни с масива от работни дълбочини, образуван в хода на движение. Всички навигационни изчисления се извършват от централния бордов компютър, включен в локалната мрежа, където навигационните сензори са абонати на тази мрежа.
В този си вид батиметричната навигационна система представлява набор от разпределени подсистеми, свързани помежду си и управлявани от софтуер.
Информацията от базата данни влиза в блока на корелационно-екстремната навигационна система. Този блок е представен от набор от изчислителни алгоритми, които определят най-вероятното местоположение в даден момент чрез обработка на получената навигационна информация и сравняване на текущия измерен профил на дълбочина с ЦМРД, получен от базата данни.
Планиране на маршрут МРТК ВН е предварителен избор на зона за движение, която отговаря на изискванията за безопасност на навигацията и поставените задачи.
Изборът на цифрови навигационни карти (ЦНК) и бази данни на ЦМРД на морските зони е най-важният компонент на планирането на маршрута за МРТК ВН.
ЦНК и ЦМРД с известна степен на условност могат да бъдат разделени на две групи:
− генерални (пътеви) – цифрови модели на големи водни площи с малък брой пространствено координирани отметки на дълбочинни;
− полигонални – цифрови модели на малки площи с достатъчно количество батиметрични данни.
Генералните (пътевите) ЦНК и ЦМРД са създадени за големи заливи, морета, океани или техни части. Тези ЦНК и ЦМРД служат за общо изследване на навигационните условия по целия маршрут, те изпълняват (програмират) предварителен маршрут и правят общи изчисления. Генералните ЦМРД трябва да бъде основата за определяне на местоположението на полигоналните зони за корекция по маршрутите на движение на МРТК ВН. Те трябва да съответстват на навигационните морски карти (НМК) в мащаб 1:500 000 и по-голям.
Полигонните ЦМРД съдържат подробна високопрецизна батиметрична информация за малки площи на моретата, заливите, пристанищата, рейдовете, пристанищата и са създадени въз основа на подробно проучване на водните площи, включително хидрографско изследване на дълбочини с помощта на най-точните методи. Служат за избор и изчисляване на КЕНС корекционни полигони. Те трябва да съответстват на навигационните морски карти (НМК) в мащаб 1:20 000 и по-голям.
Коментари
Все още няма коментари