„Който се бои от морето, да си стои в локвата.“
В публикацията се разглежда метод за приемане и обработка на сигнали в наземни много честотни фазово-метрични радионавигационни системи. Дадена е симулация на предложения метод в Matlab. Направено е изследване на спектралните и корелационни характеристики на сигналите, използвани за измерване на обхвата при прилагане на предложения метод. Оценка на потенциалната точност на измерване на разстоянието при използване на сигнал с дискретна честотна модулация във фазово-метрична радионавигационна система.
Анализът на изискванията на морските потребители показва, че съществуващите глобални навигационни спътникови системи (GNSS) GLONASS, GPS, Galileo и BeiDou отговарят най-добре на изискванията за точност на определяне на мястото на корабите. Допустимото ниво на грешки на радионавигационните системи (РНС) зависи от зоните на навигация (в зоната на океанската навигация, в зоната на крайбрежната навигация, при плаване в пристанищата и на подходите към тях), докато изискваната точност на позициониране зависи от сложността и интензивността на корабния трафик.
Използването на функционални добавки на GNSS осигурява решение на навигационните проблеми в тесните проливи и пристанища, както и при движение по речен фарватер.
Тъй като мощността на получените сигнали на земната повърхност е много ниска, умишлените и непреднамерените смущения представляват най-голямата заплаха за GNSS потребителското навигационно оборудване (НАП), инсталирано на борда на кораб. По този начин, в случай на отказ на услугата GNSS (нарушаване на целостта), въздействието на мощни смущения и в редица други случаи, е препоръчително да се използва комбинация от методи и начини за намаляване на уязвимостта чрез използване на наземни импулсно-фазови и мулти- честотно-фазова РНС.
Нека разгледаме двете основни и най-известни наземни фазови РНС (ФРНС) и техните експлоатационни характеристики, за да оценим възможността за използване на алтернативни методи за измерване на текущи навигационни параметри в случай, когато приемането и обработката на сигнали по стандартни методи е невъзможно или трудно.
Бреговите станции от веригите Decca ФРНС се класифицират като системи с честотен избор на сигнали и цяло числово съотношение на носещите честоти, които създават електромагнитно поле с висока разделителна способност в пространството, периодично го променят и огрубяват при преминаване към режим на елиминиране на неяснота на фазовите измервания (ФИ). В основния режим на прецизни ФИ, за да се осигури кохерентност на трептенията, бреговите станции излъчват непрекъснати хармонични честотни сигнали, които са хармоници на една така наречена базова честота 1f. Главната станция излъчва трептения с честота 6f (в диапазона 84-86 kHz, в зависимост от конкретната стойност на базовата честота 1f на тази верига), подчинените станции са съответно червени 8f (112-115 kHz), зелени 9f (126-129 kHz) и лилаво 5f (70-72 kHz). По този начин схемите на Decca РНС могат да работят на 63 работни канала в честотния диапазон 70–130 kHz (всеки работен канал има своя собствена основна честота). Всяка верига има своя собствена стойност на базовата честота 1f, която в зависимост от обозначението на веригата може да бъде в диапазона 14,0–14,3 kHz. Пълният цикъл на излъчване е 20 s. В рамките на този интервал от време всяка станция във веригата излъчва почти непрекъснато незатихващи кохерентни трептения на собствената си честота. Всички трептения са строго във фаза едно спрямо друго.
Фазова РНС за навигация с малък обсег (420-432 MHz) „Крабик-БМ“ се използва за високоточно геодезическо координатно рефериране на подвижни и неподвижни повърхностни обекти. Тази РНС прилага далекомер, диференциален далекомер и комбинирани методи за определяне на позицията на морски кораби. Комплексът от наземни съоръжения се състои от 3-6 (референтни) опорни станции (ОС), които обслужват до 8 бордови станции (БС), реализиращи режими на определяне на разстояние или комбинирани режими на позициониране с излъчване на запитващи сигнали. В режима на определяне на разликите броят на БС не е ограничен, тъй като всяка от БС само приема, т.е. работи в пасивен режим. Всяка ОС излъчва кохерентни сигнали с еднаква продължителност T на основната честота f0 = 421 MHz и пет допълнителни честоти f1 = 421,01 MHz, f2 = 421,1 MHz, f3 = 422 MHz, f4 = 426 MHz, f5 = 431 MHz.
За да се намалят систематичните грешки, ФИ се извършва при разликата (метрични) честоти на РНС, образувана чрез изваждане на основната носеща честота f0 от стойностите на допълнителните честоти. По този начин метричната честотна мрежа е следната поредица от стойности:
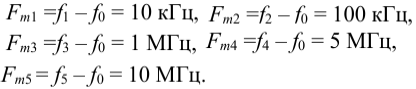
Параметрите на получените сигнали се измерват с помощта на фазомер спрямо еталонните сигнали, генерирани от честотния синтезатор БС. Резултатите от ФИ са пропорционални на измерените стойности на параметрите на радионавигацията: обхвати на БС – ОС в далекомерен режим на работа, разлики в разстоянията – в разлико далекомерен режим, разлики и суми на разстоянията – в комбиниран режим.
Оценката на радионавигационния параметър се извършва по най-точната скала, съответстваща на метричната честота Fm5. Обхватът на недвусмисленост на ФИ за сигнал с честота Fm5 е равен на дължината на вълната на този сигнал и е около 30 м. За разрешаване на нееднозначност (РН) може да се използва методът за преизчисляване на измерването (МПИ), при който оценката на общото фазово изместване при метричната честота Fm5 се извършва чрез последователно преизчисляване на грубите стъпки на РН до най-точната стъпка, която има най-малките стойности на грешка и диапазон на еднозначност.
При излагане на мощни смущения или значително разстояние на БС от ОС, посоченият обхват на РНС и съотношението сигнал/шум стават ниски и не осигуряват работоспособността на бордовото радионавигационно оборудване на кораба.
Трябва обаче да се отбележи, че потенциалът за обхват на наземната ФРНС не е напълно разкрит, тъй като дори при тези условия съществува фундаментална възможност за решаване на навигационния проблем, дори и с по-малка точност, отколкото в стандартния режим. За да се реализира възможността за функциониране на ФРНС при ниско съотношение сигнал/шум, се предлага да се използва структура на сигнала под формата на многочестотен композитен радиоимпулс.
Радиоимпулс с дискретна честотна модулация (ДЧМ) или сигнал с честотно изместване (ЧМн) се получава чрез разглеждане на последователността от излъчвани честоти на скалата като единичен сигнал, чийто период на повторение съответства на пълен цикъл от фазови измервания на всяка скала. По този начин в приемника БС се предлага да се приложи метод за обработка на корелационен сигнал, при който съставен сигнал от последователно излъчвани честоти се използва като еталон в корелатора.
Формирането на такава структура на сигнала от приемащата страна предполага разширяване на еквивалентния спектър на сигнала, увеличаване на неговата енергия и съответно съотношението сигнал/шум.
Спектърът на предложената сигнална конструкция се определя не само от спектралната характеристика на единичен импулс, съответстващ на една мащабна честота, но и от фазовото изместване на n-тия импулс 2πf τ0 (n-1), причинено от забавянето на импулси. В общия случай спектърът на ЧМн сигнала може да има спадове поради интерференцията на спектралните компоненти на различни импулси, докато спектърът като цяло се определя от началните фази на импулсите и тяхното честотно разпределение.
На рис. 1а са представени дискретни елементи под формата на изместени във времето радиоимпулси. Всеки радиоимпулс се характеризира със своята амплитуда и начална фаза, а техните носещи честоти съответстват на мащабните честоти на подчинената ФРНС. Амплитудите на импулса се избират еднакви, а началните фази се приемат за нула. Това представяне ни позволява да разглеждаме отделно части от сигнала или неговия спектър, като вземем предвид разпределението на енергията между тях.
Равномерното разпределение на енергията на сигнала в равнината честота-време (f, t) е показано на рис. 1б. Спектърът на сигнала е центриран около носещата честота f0 и заема диапазона от f0 – F/2 до f0 + F/2. Характерно е, че целият сигнал е разделен на шест компонента във времето, като всеки от тях заема своя част от честотната лента, предназначена за сигнала като цяло.
В система с разширен спектър със скачане на честотата, честотата на приемника се движи в диапазон от честоти според предварително определен алгоритъм, който може да бъде случаен или фиксиран. Предавателят и приемникът са синхронизирани, т.е. приемникът остава настроен на същата централна честота като предавателя. Измерванията се извършват чрез последователно излъчване на сигнали от главната и подчинената станция.
Съответно, приемникът може да бъде настроен както за отделяне на теснолентови сигнали, разделени във времето (приемникът последователно се настройва на друга честота), така и за по-широка лента, включваща всички спектрални компоненти. По този начин приемникът винаги ще бъде готов да скача честотата на получения сигнал в даден диапазон до няколко пъти в секунда.
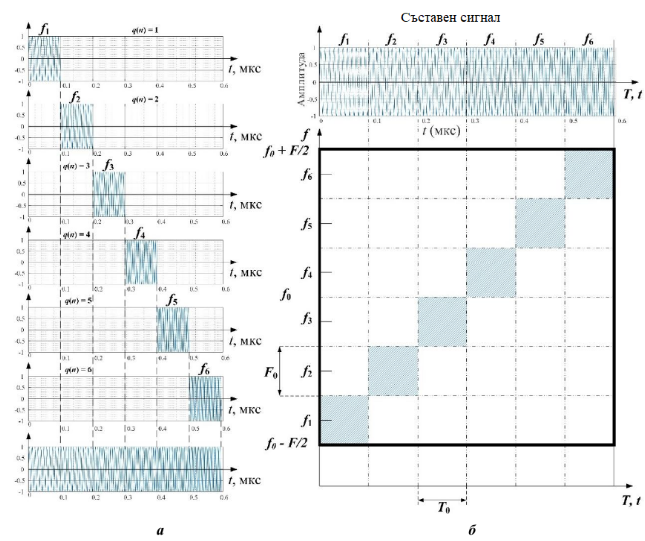
Рис. 1. Сигнал с дискретна честотна модулация във времева (а) и времево-честотна (б) области
Методът на прескачане на честотата изисква много по-широка пропускателна честотна лента, отколкото използването само на една носеща честота. Разширеният спектър с прескачане на честотата е метод за приемане на радиосигнали чрез бързо превключване на носещата честота на сигнала, която е избрана от множество честотни канали, като се използва алгоритъм, известен както на предавателя, така и на приемника. В общия случай оптималното филтриране на непрекъснат ДЧМ сигнал се свежда до съгласувано филтриране на всеки отделен радиоимпулс с последващото им сумиране.
При всяко кохерентно честотно преобразуване има паразитно фазово изместване на изходното трептене по отношение на фазата на входното трептене. Това изместване се дължи на промяна на честотата на входното трептене, както и на разстройката на трептящите системи на преобразувателите и се оказва случайна величина.
Постоянният компонент на паразитното фазово изместване може да се вземе предвид като систематична грешка при измерването на съответния параметър. Флуктуациите на паразитното фазово изместване водят до случайни грешки при измерването на параметрите.
Различни честоти, използвани при формирането на многочестотен импулс, могат да се разглеждат като кохерентни хармонични трептения в смисъл, че те са твърдо свързани помежду си в рационално дробно отношение, което е добре илюстрирано от интерференчен модел, често използван в оптичния диапазон.
Нека разгледаме концептуален модел на многомащабна фазово-метрична система, в която е реализиран разширеният метод за измерване на разстоянието и да извършим неговата проверка чрез математическо моделиране. Ще използваме следните мащабни честоти като първоначални параметри на модела: f1 = 110 kHz, f2 = 130 kHz, f3 = 150 kHz, f4 = 170 kHz, f5 = 190 kHz и f6 = 210 kHz.
Посочените честоти образуват система от прости дроби спрямо честотата f1: 11/13, 11/15, 11/17, 11/19, 11/21. Най-големият общ делител на посочените НОД честоти (f1, f2, f3, f4, f5, f6) = 10000, следователно продължителността на излъчването на всяка от тях трябва да бъде 0,1 ms, а периодът на повторение трябва да бъде 0,6 ms. На рис. 2а се показва шест честоти на скалата на ФРНС, описани чрез косинусови функции, които се излъчват последователно в рамките на един измервателен цикъл (рис. 2б), както и полученият сигнал под въздействието на мощни смущения (рис. 2в). Средноквадратичното значение на моделирания шум беше зададена равна на амплитудата на получения сигнал, което не позволява реално изпълнение на ФИ.
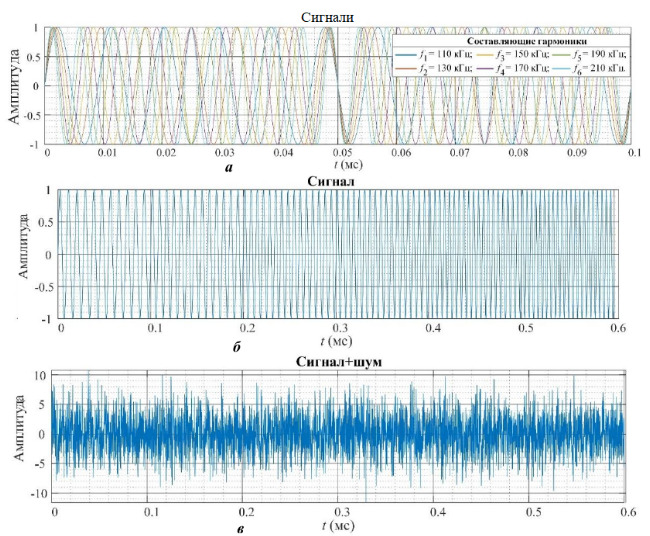
Рис. 2. Структура на сигнала, състояща се от последователност от мащабни честоти (обяснение – в текста)
Спектърът на сигнала при липса и наличие на мощни смущения е показан на рис. 3а и 3б, съответно. Позицията на спектъра на n-тия импулс върху честотната ос зависи от големината на неговото честотно изместване (q(n)-1)Δf. На левия край на спектъра на сигнала има импулс с q(n) = l, а на десния край с q(n) = 6. Размерите на областта на силна корелация, в съответствие с показаните резултати на рис. 3 трябва да съответства на 2π/F по оста τ и 2π/Τ по честотната ос.
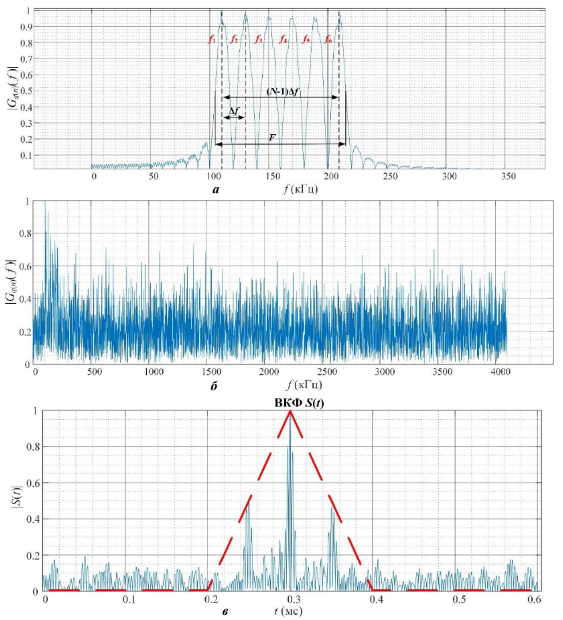
Рис. 3. Спектърът на симулирания ДЧМ импулс при отсъствие (а) и наличие на смущения (б), неговата ВКФ и АКФ на единичен радиоимпулс (в) (пояснения – в текста)
На рис. 3 се показва кръстосаната корелационна функция (ВКФ) на предложения дизайн на сигнала (ДЧМ импулс) и автокорелационната функция (АКФ) на единичен радиоимпулс.
Нека проведем симулация на предложения метод по отношение на ФРНС „Крабик-БМ“. За да направим това, ние изчисляваме най-големия общ делител за шест честоти на скалата, излъчвани последователно в рамките на един цикъл на измерване, НОД (f1, f2, f3, f4, f5, f6) = 10000. На рис. 4 се показват резултатите от моделирането на многочестотна структура на сигнала на посочените честоти във времето (рис. 4a) и спектралните области (рис. 4б), както и ВКФ (рис. 4в) под въздействието на мощни смущения в рамките на един цикъл на измерване с продължителност 0,6 μs.
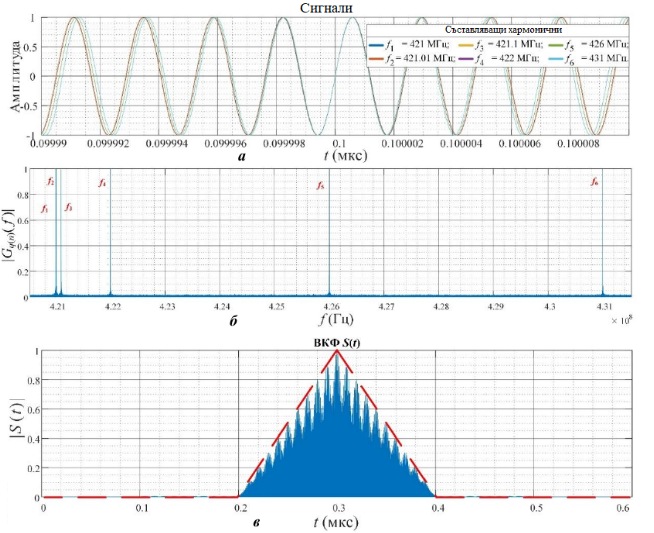
Рис. 4. Амплитудно-фазово разпределение на скалните честоти, спектър и ВКФ на генерирания ДЧМ импулс (пояснения в текста)
Резултатите от симулацията ни позволяват да заключим, че е възможно да се приложи съвместна обработка на последователно излъчвани мащабни честоти като единична структура на сигнала и измерване на обхват в ФРНС при наличие на мощни смущения.
Заключение
Използването на цифрова софтуерна технология за обработка на сигнала ФРНС в навигационен приемник дава възможност за прилагане на методи за измерване на обхвата при наличие на мощни смущения, при които изпълнението на фазови измервания става невъзможно.
Разработеният метод за формиране на сигнална структура под формата на набор от теснолентови сигнали, чиято комбинация може да се разглежда като сигнална структура с ДЧМ, позволява повече от удвояване на работната зона на ФРНС чрез използване на общата енергия на всички спектрални компоненти, независимо от последователния или едновременен метод на тяхното излъчване.
Коментари
Все още няма коментари