„Който знае за опасността, той я е избегнал.“
Целостта на навигационното поле на сателитните навигационни системи е един от най-важните показатели за качеството на навигационната поддръжка за всички потребители.
Предложен е алгоритъм за управление на навигационното поле, изграден на базата на многослоен персептрон с право разпространение, използващ за своята работа „сурови“ измервания на псевдообхвата и псевдоскоростта от сигналите на глобалните навигационни спътникови системи и на изхода формира оценка на целостта на наблюдаваното радио навигационно поле.
Един от ключовите проблеми при прилагането на сателитни навигационни технологии е работата на потребителското навигационно оборудване (НАП) на глобалните навигационни спътникови системи (ГНСС) в условия на нарушаване на целостта на навигационното поле, причинено, наред с други неща, от смущения.
Необходимостта от търсене на нови надеждни и оперативни подходи за наблюдение на целостта на радионавигационното поле (РНП) е неотложен научен и технически проблем. В световната практика на мониторинг на РНП напреднала тенденция е използването на мрежа от навигационни приемници за непрекъснато и оперативно наблюдение на промените в набора от навигационни сигнали на ГНСС. Като основен сегмент от контрола на РНП е възможно да се използват редовни незаявени измервателни станции (LIS) на наземния контролен комплекс на системата GLONASS и нейните функционални допълнения, като например системата за диференциална корекция и мониторинг (SDCM). Всеки LSI е геодезически свързан фиксиран навигационен приемник и е проектиран да получава непрекъснато сигнали GNSS (GLONASS и GPS), да измерва техните параметри и да дешифрира навигационни съобщения с цел последващо използване на тази информация за контрол на орбитата на навигационния космически апарат (НКА) и ред други задачи.
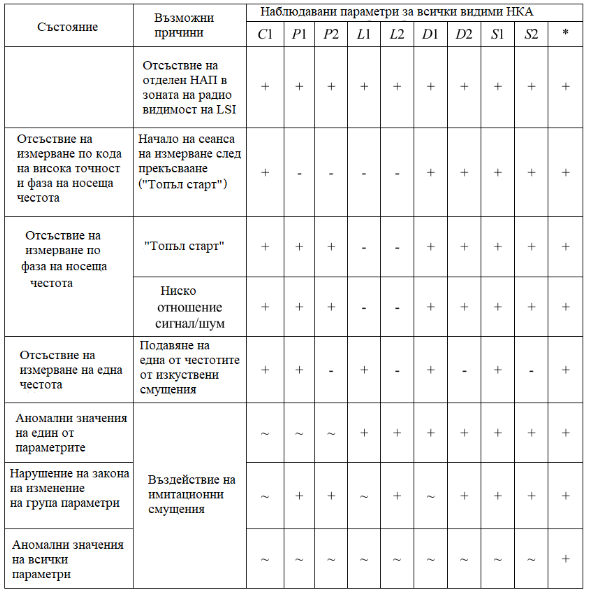
LSI като двучестотен навигационен приемник предоставя информация за девет радионавигационни параметъра на всеки 30 секунди: една стойност на псевдообхвата за кода на далекомера на стандартния сигнал за точност (C1), две стойности на псевдообхвата за кода на далекомера на високопрецизния сигнал (P1, P2), две стойности на псевдодиапазон за фазата на носещата честота (L1, L2), две доплерови измествания на честотата (D1, D2), две съотношения сигнал/шум (S1, S2).
За да проучим целостта на РНП използвахме „сурови“ измервания от 10 LSI на системата GLONASS на интервал от една година. Анализът на измерванията позволи да се оцени на практика възможността за формиране на „статистически очаквано РНП изображение“ с цел по-нататъшното му приложение за идентифициране на изкривявания в параметрите на сигнала, чийто източник може да бъде както умишлено смущение, така и неизправност на бордовото оборудване на НКА. Идентифицирането на признаци на навигационен сигнал, които са циклични в нормалната работа на орбиталната констелация GNSS GLONASS, отваря възможности за изграждане на класификатори за целостта на невронната мрежа на РНП. Прилагането на този подход в навигационното оборудване има предимства по отношение на ефективността при решаване на проблема с класификацията с голямо количество входни данни и приемлива способност за обобщение в сравнение с итеративния алгоритъм за наблюдение на целостта RAIM (Receiver Autonomus Integrity Monitoring).
Пример за циклична промяна на навигационните параметри е показан на рис. 1. В този случай оценката беше извършена за LSI, разположен в станцията Bellingshausen в Антарктика и измерващ псевдообхвати до сателитите НКА GLONASS 18 (NORAD 39620) и GPS 18 (NORAD 44506) за интервал от 76 дни.
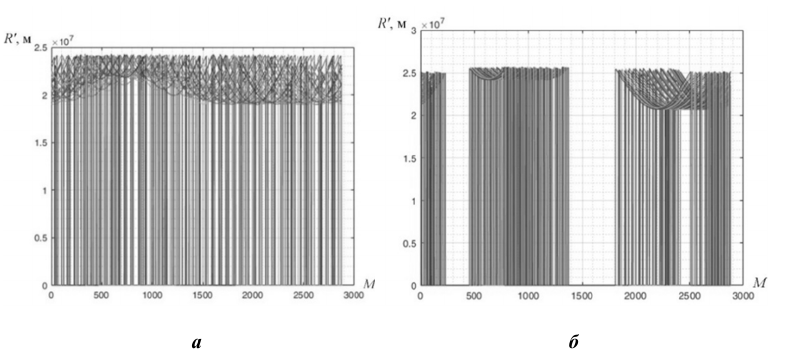
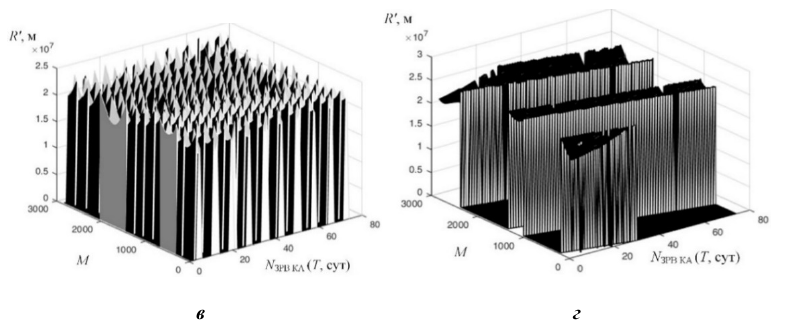
Рис. 1. Промяна на зоните на радиовидимост за един НКА: а – системи ГЛОНАСС, б – системи GPS; в, г – съответно триизмерен изглед
На рис. 1в, 1г по абсцисната ос е нанесен броят на измерванията от началото на деня, а по ординатната ос е нанесена стойността на псевдодиапазона. При вземане на броя на дните от началото на годината като трета ос, на фигурите можем да наблюдаваме цикличността на интервалите на наблюдение на псевдообхвата до избраните съответно ГЛОНАСС и GPS спътници.
Нека формулираме проблема за разработване на алгоритъм за оперативно управление на РНП на системата GLONASS въз основа на необработени измервания с помощта на многослоен персептрон с директно разпространение, както следва: необходимо е да се изгради алгоритъм за класификация, базиран на многослоен персептрон с директно разпространение, който взема като вход комбинираните стойности на радионавигационните параметри, измерени сигнали от GLONASS и на изхода формират оценка на целостта на наблюдавания РНП.
Изборът в полза на класификатора на невронната мрежа е направен въз основа на необходимостта да се вземат решения при скоростта на получаване на измерванията, което ограничава итеративния подход за решаване на проблема, както и въз основа на изискванията за обобщаваща способност на алгоритъма, поради очакваните промени в орбиталното съзвездие и списъка на излъчваните сигнали GNSS GLONASS. Изкуствената невронна мрежа е в състояние да отговори на зададените изисквания при наличието на представителна обучителна извадка, което предполага наличието на обучителни примери от всички класове, които описват множеството от възможни РНП състояния; липсата на двусмислие в знаците на РНП, при което едни и същи данни могат да се тълкуват по два начина; наличието на характеристики, които позволяват недвусмислено разделяне на класовете.
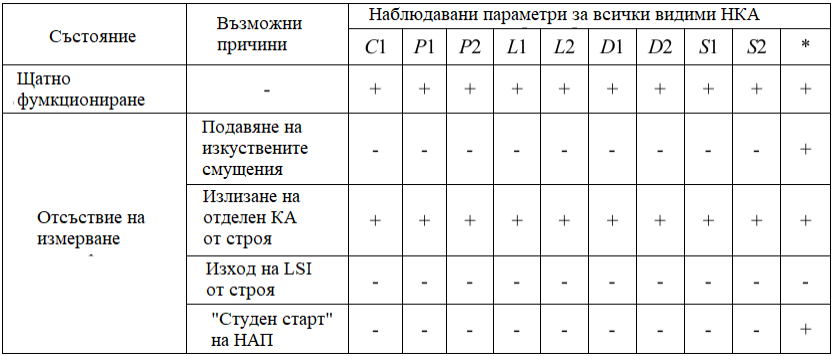
Таблицата показва комбинации от радионавигационни параметри като признаци на състоянието на РНП, както и основните възможни причини за наличие (знак „+“) или липса („знак“ -) на измервания на определен параметър. Аномалните стойности на измерванията на параметрите съответстват на знака „~“. За да се разшири пространството на атрибутите в таблицата, символът „*“ въвежда знак за работоспособност на LSI, който се формира въз основа на резултатите от вътрешния функционален контрол.
Наблюдаемост на РНП на ниво орбитално съзвездие на GNSS GLONASS
За да се приложи класификацията на състоянието на РНП според наблюдаемостта на радионавигационните параметри на сигналите от всички спътници на орбиталното съзвездие GLONASS, е необходимо да се анализира векторът от характеристики с размерност 217 бита, където: 217 = (9 × 24) + 1, 9 е броят на наблюдаваните радионавигационни параметри на сигнала на един спътник; 24 – редовен брой НКА в съзвездието GNSS GLONASS; 1 – параметър за текущо време на потребителя.
От една страна, за да се вземе надеждно решение за състоянието на РНП, е необходима информация за радионавигационните параметри на всички спътници. При липса на определен спътник в зоната на радиовидимост на LSI в определен период от време, нулев вектор от 1 × 9 измерения се сравнява с вектора на радионавигационните параметри на сигнала от такова устройство. „Навременното“ отсъствие на измервания на сателити, които са извън зоната на радиовидимост на LSI по време на измервателната сесия, е допълнителен знак за надеждността на наблюдавания РНП, докато наличието на сигнал от сателита, който не трябва да бъде наблюдавани в зоната на местоположението на LSI в даден интервал от време, е демаскиращ знак за имитация на смущение.
Коментари
Все още няма коментари