„Тихите води имат дълбоко течение.“
Разглежда се метод за уточнение на координатите на дънни маяци ответчици с помощта на подводни апарати, когато те извършват високо точни работи.
В момента за определяне на координатите на подводни апарати (ПА) широко се използват спътникови навигационни системи (СНС), навигационни хидроакустични (сонарни) системи (НСС), автономни бордови системи (AБС).
СНС ГЛОНАСС и GPS осигуряват възможност за бързо и точно определяне на координатите, скоростта и посоката на движение на ПA в надводна позиция. Средноквадратичната грешка (СКГ) при определяне на местоположението на ПA на морската повърхност може да достигне 1–2 м. Но под водата, особено на голяма дълбочина, такава точност все още не е постижима. В потопено положение мястото на ПA се определя с помощта на НСС и AБС.
Съвременните НСС могат да работят в следните режими: ултракъса база (УКБ), дълга база (ДБ), къса база (КБ) и техните комбинации. Наскоро НСС с KБ бяха заменени от по-прости и по-модерни УКБ системи.
НСС с УКБ позволяват да се определят координатите на хидроакустични маяци (MO), инсталирани както на обекти, например на ПA, така и на дъното чрез измерване на разстояния и посоки към тях. Обхватът на НСС с УКБ не надвишава 10 000–12 000 м. Техните предимства включват относително ниска цена и мобилност. Недостатъците са високата степен на влияние на наклона и трудността при определяне на траекторията на разпространение на акустичните лъчи поради нехомогенността на средата.
В НСС с ДБ се използват няколко дънни транспондера (ДМО), поставени на дъното, чиито координати са известни. Мястото на ПА се изчислява чрез измерване на разстоянията до тях. Предимството на НСС с ДБ е високата точност на определяне на ПА координатите поради ниската променливост на хидрологичните параметри на дълбочини над 500–1000 m и независимостта от състоянието на морската повърхност. Основната трудност при тяхното използване е определянето на координатите на местата за инсталиране на ДМО.
Като АБС, проектиран да генерира координати, курс и компоненти на скоростта за определяне на местоположението на ПА под вода по време на океанографски изследвания и операции за търсене, се използват хидроакустични абсолютни лагове (ХАЛ), инерционни навигационни системи (ИНС) и комбинирани навигационни системи (КНС).
В специализираната литература се представят средноквадратични грешки (СКГ) за определяне на местоположението на ПА при използване на ХАЛ и ИНС по време на неговото потапяне и движение по работния хоризонт. В тази публикация не се обхваща използването на тези системи при провеждане на операции с ПА.
Безспорното предимство на ПА е възможността за изследване на релефа на дъното, геофизичните полета и при операции по търсене в непосредствена близост до изследваните или търсени обекти. Въпреки това, значително ограничение, свързано с ниската автономност на ПA, създава сериозни проблеми. Използването на ПА е целесъобразно за детайлни проучвания и/или издирвателни операции в малки, строго ограничени райони. За тяхното реализиране е необходимо да се предвидят оптимални възможности за високоточно навигационно осигуряване на работата на ПА, като се вземат предвид работната дълбочина и хидрологичните параметри на околната среда в района на изследване.
При потапяне, с цел пестене на енергия, движителите на ПA обикновено се изключват. Поради това траекторията на движение е леко коригирана и определеното място на ПА при достигане на работния хоризонт може да се различава от необходимото със значителна грешка. Като се има предвид това, е необходимо да се оцени и да се избере оптималният, като пример, в нашия случай, най-точният вариант за определяне на координатите, когато ПA работи на дадена дълбочина.
СКГ за определяне на координатите на ПA в режим УКБ (Mo1) може да се изчисли по формулата:

mн – СКГ определяне на направлението на ПА;
D – разстояние от кораба-носител (КН) до ПА;
MD – СКГ на измерване на разстоянията от КН до ПА.
В таблица 1 са показани СКГ на наблюденията на ПA върху НСС в режим УКБ по време на потапяне и работа при определени хоризонти.
За изчисленията са приети следните стойности: ъгълът на издигане от КН до ПА е 30 °, СКГ за определяне на ъгъла на издигане на ПА е 1 °, а СКГ за измерване на разстоянието е 1%.
Таблица 1. СКГ за определяне на координатите на ПA спрямо КН в режим УКБ
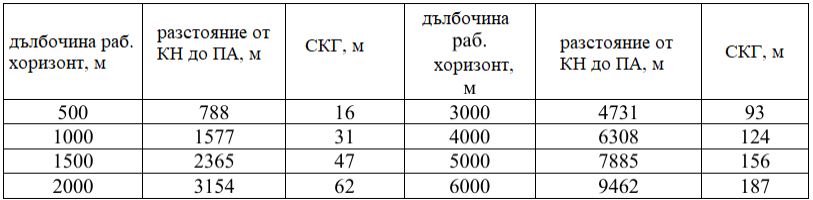
Определянето на местата за създаване на ДМО се извършва по НСС в режим УКБ. Очевидно СКГ за определяне на техните координати зависи от разстоянието, т.е. от дълбочината на мястото на постановка. СКГ на ДМО (MMO) също може да се определи по формула (1).
По правило се извършва измерване на разстояния и посоки от КН до ДМО. Както вече беше отбелязано, определянето на координатите на мястото за инсталиране на ДМО е значителна трудност. За да се определят координатите на ДМО от повърхността, се измерват няколко разстояния КН – ДМО (поне 9–10), когато КН се движи по кръгова траектория, чийто център е във вертикалната проекция на предложеното място за инсталиране на ДМО. Използвайки формула (1), в първото приближение може да се предположи, че СКГ за определяне на координатите на ДМО също ще съответства на стойностите, представени в табл. 1.
Освен това, за да се изяснят координатите на ДMO и посоката на базите, разстоянията между тях се измерват от морската повърхност на КH. Използва се т. нар. „лист на детелина“ – метод, който се състои в изчисляване на минималното разстояние между съседни ДМО. КН се движи в курсове, перпендикулярни на предвидените посоки, условно свързвайки местата за инсталиране на ДMO. Тъй като измерванията се правят от морската повърхност, грешката при определяне на координатите на ДМО и основните направления между тях практически не намалява.
Например вземане на данни от табл. 1, може да се отбележи в първото приближение, че СКГ на измереното разстояние (базова дължина) между два ДMO, инсталирани на дълбочина 6000 m, ще бъде най-малко ≈ 175 m, а СКГ на неговата посока ще бъде ≈ 14º само с дължина на основата 1 км.
Таблица 1 показва значителна зависимост на СКГ за определяне на местоположенията на ДМО от дълбочината на залягане, което е свързано с увеличаване на дължината на измерваното разстояние.
Определянето на местоположението на ПА в режим ДБ се извършва чрез измерване на разстоянията до три или два ДMO, които образуват навигационния полигон. Инсталирането само на два ДMO в тестовата площадка е нецелесъобразно и може да бъде оправдано само от изискванията за ефективност на работата и намаляване на производствените разходи, но също така и от изисквания за разрешаване на неопределеността при определяне на местоположението на ПA относно базовата линия (базата) между двата ДMO. Тази неопределеност може да предизвика появата на „огледален“ образ на местоположението на ПA на тестовата площадка (рис. 1).
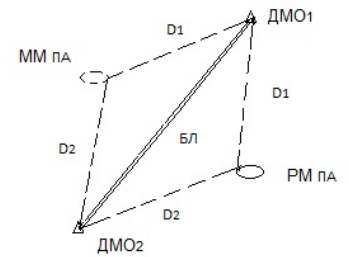
Рис. 1. Ефектът на огледалния образ на мястото на ПА: MMPA е въображаемото място на ПА; РМПА – реалното място на ПА; БЛ – базова линия (база)
Трябва да се има предвид, че при определяне на координатите на ПA с помощта на 2 ДMO, по основната линия ще се появи лента с ниска точност поради малките ъгли на пресичане на позиционните линии (рис. 2). Ширината на лентата за база 1000 м ще бъде 288 м, за база 2000 м – 580 м, за база 3000 м – 870 м.
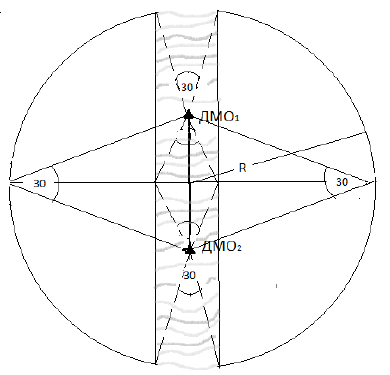
Рис. 2. Радиусът на работната зона и лентата с ниска точност на координация на ПA
Постановката на три ДMO е по-рационална. Тя осигурява голяма площ на полигона и по-голяма надеждност за определяне координатите на ПА при липса на епизодична връзка с някой от ДMO, а също така изключва наличието на зони с ниска точност на местоположението в него (рис. 3).
Рис. 3. Полигон от 3-х МО
Един от ДMO се приема като референтен MO (РМО). Неговите координати се приемат като начало на относителните координати на полигона (хр = 0, ур = 0), а относителните координати на другите ДMO са свързани спрямо него чрез измерване на разстояния и посоки.
СКГ за определяне на относителните координати на ПА чрез измерване на разстоянията до два ДMO се изчислява по формулата:

Q – ъгъл между посоките на ДМО.
При определяне на местоположението с помощта на три ДMO СКГ на относителните координати на ПA:
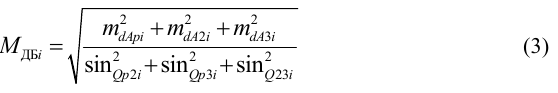
Qр2, Qр3, Q23 – ъгли на пресичане на линиите на положение в точката на определяне на ПА между РМО и ДМО2, РМО и ДМО3, ДМО2 и ДМО3, съответно;
mdАр, mdА2, mdА3 – СКГ на измервания на разстояние от ПА до РМО, ДМО2, ДМО3.
СКГ за определяне на относителните координати на ПA също зависи от геометрията на разполагане на ДMО, основните разстояния и посоки между тях, но практически не зависи от дълбочината на местата за инсталиране на ДMО. Освен това, когато ПA се движи по хоризонтите на ДMО на инсталацията, може да се приеме, че хидрологичните параметри нямат или имат минимален ефект върху грешките на измерване на разстоянията.
Нека сравним СКГ за определяне координатите на ПА от абсолютните координати на ДMO, получени от повърхността и относителните координати, измерени от ПА на хоризонта на тяхното инсталиране. В табл. 2 се показват стойностите на СКГ за определяне на абсолютните координати на ПА по време на работата му на дълбочината на инсталацията на ДMO.
Таблица 2. Стойности на СКГ за определяне на абсолютните координати на ПA при работа на дълбочината на инсталацията на DMO
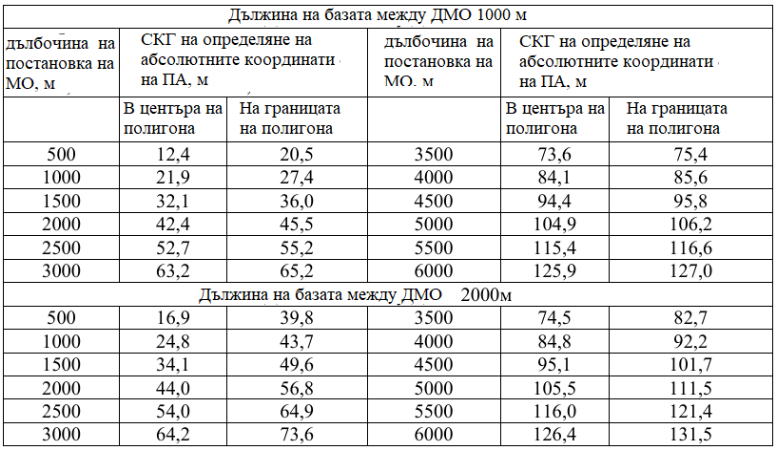
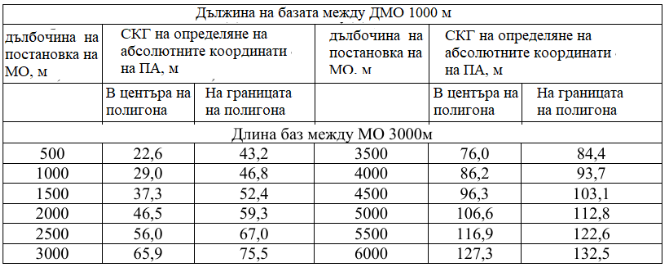
Очевидно е, че за осигуряване на високоточна работа и провеждане на подробни проучвания такава СКГ за определяне на координатите на ПА може да бъде твърде голям. Възможно решение на проблема с прецизиране координатите на ПА може да бъде метод за прецизиране на СКГ на установка на ДMO чрез измерване на дължината на основите и техните посоки директно към ПА. Реализацията на метода се състои в измерване на дължината и определяне на посоката на основата, когато ПА се движи по курс, перпендикулярен на предвидената посока на базовата линия и за предпочитане към средната й част. В този случай дължината на основата ще съответства на минималната сума от разстояния до ДMO, разположен на тази основа, а посоката на основата ще бъде равна на курса на ПA ± 90º в момента на пресичането му. Като се има предвид практическата неизменност на хидрологичните параметри на дълбочината на инсталиране на ДMО и по-къси разстояния, които не включват дълбочината на мястото, е възможно значително да се намали СКГ за определяне на дължината и посоката на основата и, съответно относителните координати на ДМО.
На рис. 4 е представена възможна схема за маневриране на ПА при реализацията на този метод за измерване на дължината на основата и посоката й между ДМО1 и ДМО2.
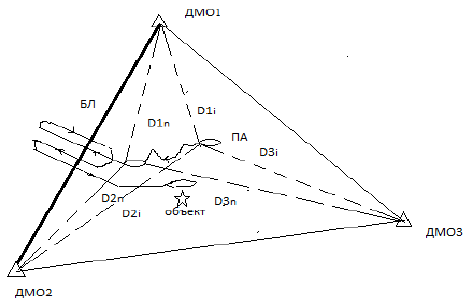
Рис.4. Маневрена схема на ПА за измерване на дължина и посока на базата
Когато ПА достигне монтажния хоризонт на хидрофони ДMO1 и ДMO2, се измерват разстоянията до тях. След това ПА започва да маневрира по такъв начин, че да достигне точка, в която разстоянията до ДMO1 и ДDMO2 са еднакви, т.е. D1 = D2. От това място ПА завива по курс, перпендикулярен на изчисленото направление на основата ДMO1 – ДMO2, като измерва разстояния и следи за спазване на равенството D1 = D2. Моментът на пресичане на базовата линия е изпълнението на условието D1 + D2 = min. Тази минимална стойност ще бъде дължината на основата, а нейната посока ще бъде ИКПА ± 90°. За да се увеличи надеждността на получените стойности, се препоръчва да се пресече основата няколко пъти. Контролът на правилното движение на ПА към базата ДMO1 – ДMO2 може да бъде условие за увеличаване на разстоянието до DMO3.
В табл. 3 се показва СКГ за определяне на относителните координати на ПA при прилагане на този метод.
Относителните координати на ДMO2 и ДMO3 се изчисляват от измерената дължина и посока на основата ДMO1 – ДMO2 (рис. 5).
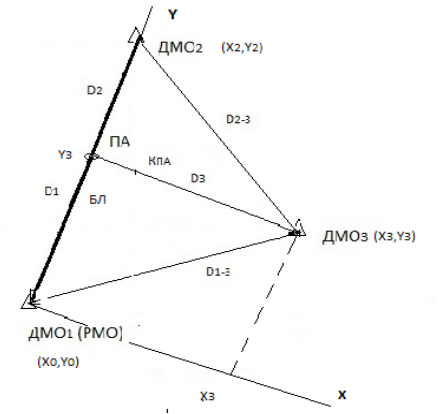
Рис. 5. Определяне на относителните координати ДМО2и ДМО3
Относителните правоъгълни координати за ДMO1 ще бъдат х0 = 0, у0 = 0; за ДМО2 х2 = 0, у2 = D1 + D2; за ДМО3 х3=D3, y3=D1.
При прилагането на СКГ метода за определяне на местоположението на ПA, това ще зависи от геометрията на разположението на ДMO, дължините на основите между тях и непосредственото му местоположение върху полигона. СКГ за измерване на дължината на основата, в първото приближение, може да се изчисли по формулата:

Таблица 3 показва стойностите на СКГ за определяне на местоположението на ПA в относителната координатна система на ДMO.
СКГ за определяне на координатите на ПA спрямо два и три ДMO в режим ДБ се изчислява по формули (2) и (3). Предполага се, че маневрирането на ПА се извършва на хоризонта на инсталирането на ДMO хидрофони. Радиусът на работната зона се определя от обхвата на ДMO (за разчети се приема 10 km) и ъгъла на пресичане на линиите на положение в рамките на 30°–150°. ДMO се задават във върховете на равностранен триъгълник.
Таблица 3 СКГ за определяне местоположението на ПА спрямо два и три ДМО
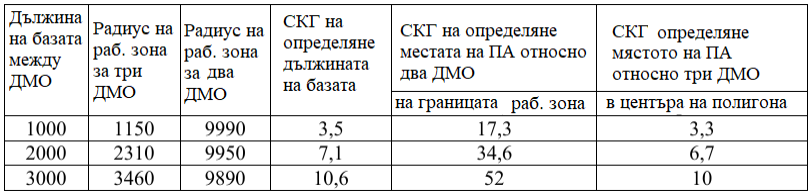
Определянето на местоположението на ПA спрямо полигона от три ДMO извън неговия радиус на работната зона по същество може да се извърши с помощта на два ДMO. Това значително увеличава работната зона, въпреки че намалява точността на координацията.
Дадени в табл. 1-3 СКГ са изчислени с някои допускания. Несъмнено в реални условия техните стойности могат да се различават от табличните и, като правило, нагоре, което е свързано с техническите характеристики на оборудването и хидрологичните условия в района на работа. Това може да е особено вярно за наблюденията на НСС в режим УКБ, което се дължи главно на не точността на измерване на посоките.
Но във всеки случай, сравнителен анализ на данните в табл. 2 и 3 показва очевидното предимство на прецизиране на относителните координати на ДМО с помощта на ПA и неговата последваща работа в тези относителни координати. Препоръчително е последващото привързване на работата на ПА да се извърши на географска основа с помощта на измерените абсолютни координати на ДМО.
Коментари
Все още няма коментари