„Трябва да вземаш ползата заедно със задължението.“
Задачата за оптимално създаване на навигационна среда за космическия апарат ЛНСС се свежда до разполагането на лунната повърхност на мрежа на ПНО в рамките на мерните участъци. Например, в случай на самоопределение въз основа на минималната извадка от измервания, оптимално е да се поставят най-малко три ПНО на границите на зоната на видимост на самоопределящия се КА, симетрично по отношение на подсателитната точка под ъгли от 120° един спрямо друг. В случай на непълно разгръщане на ОГ ЛНСС в качеството на ориентири могат да се използват различни положение на един КА ЛНСС, летящ над потребителя.
Гониометричният метод на лазерна навигация позволява решаването на проблема с шестизмерното еднократно самоопределяне на съзвездие от m космически кораба (m = 1, 2, 3…), използвайки един триизмерно дефиниран лунен или орбитален ориентир, разположен в зоната на видимост на съзвездието (т.е. в зоната на видимост поне един от КА). Същността на този метод е следната:
– един „водещ“ (или няколко) космически апарата се определят от ориентир (например лазерен транспондер на селенодезично подготвена позиция);
– на борда на всеки космически апарат се съхранява информация за местоположението на ориентирите;
– на всеки космически апарат, въз основа на фрагментите от звездния каталог (т.е. текущите геоцентрични координати на няколко навигационни звезди), се възпроизвежда аналитична координатна система;
– на „водещия” КА се определят посоките и разстоянието до ориентира;
– ъгловите координати на ориентира са привързани към аналитичната реперна точка;
– локализирането на всеки космически апарат се извършва по алгоритъма на квазиавтономна (далекомерно-ъгломерна) навигация в аналитичния репер;
– „водещият“ КА служи за ориентир на „съседния“ КА, а всеки определил се в пространството КА може да служи като ориентир за други КА от групата.
Мрежата от лазерни ориентири може да се използва за стандартизиране на елементите на единно навигационно поле по време на тестване и разработване на усъвършенствани системи за лунни мисии. В много случаи тази задача се свежда до точното определяне на координатите на КА. За тези цели е препоръчително да се използва далекомерния метод.
С оптималното разполагане на лунните ориентири достижимата точност за решаване на далекомерната задача е близка до точността на привързване на лунните ориентири към селенодезичната координатна система.
Всеки КА ЛНСС, за който е решен проблемът с намирането на псевдодистанция в координатната система ПЗ-90.11 и е оценено несъответствието между неговата времева скала и времевата скала на ГЛОНАСС, може да служи като времеви стандарт за определяне на далекомерно-ъгломерно самоопределение на съзвездието ЛНСС и за синхронизиране на времевите мащаби на сателити в окололунни орбити, а също и потребители на луната. Алгоритмите за лазерна синхронизация на бордовите времеви скали, базирани на междусателитни насрещни измервания на псевдодистанции и / или измервания на псевдодистанции и двупътени далечини с активен отговор, разработени за високопрецизната времево-честотна поддръжка на Глонасс-К2, могат да се използват за оперативна корекция на честотно-времевите параметри на ЛНСС.
След сравняване на времевите мащаби на всеки КА ЛНСС с мащаба на референтния спътник, той може да се използва като носител на референтното време за съседни ОГ ЛНСС. За да се избегне натрупването на грешки при сравняване на времевата скала, всеки КА в окололунни орбити и всеки лунен потребител, ако е възможно, трябва да сравнява своята времева скала с мащаба на референтния спътник.
Алгоритъмът за определяне на взаимната дивергенция на БШВ в двойка КА от междусателитни лазерни измервания включва следните основни стъпки:
– въз основа на резултатите от регистриране на два насрещни снопа импулси се формира система от линейни уравнения, от решението на която се намира оценка на средната стойност на разликата в измерването на псевдообхвата;
– въз основа на резултатите от решаването на основната система от уравнения, като се вземат предвид всички компоненти на диференциалното измерване на псевдообхвата, се определя стойността на дивергенцията на БШВ в двойка космически апарати.
На рис. 3 са обяснени:
– схема за картографиране на Луната от съзвездие от два или повече спътника;
– събиране на картографска информация чрез лазерен алтиметър и лазерен страничен изглед.
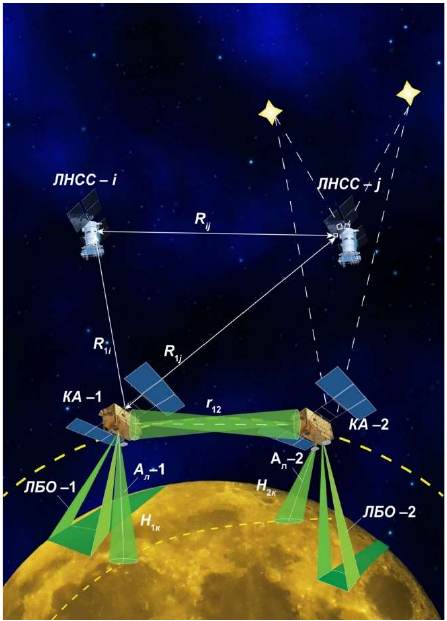
Рис. 3. Схема на картографиране на Луната (обяснение – в текста)
На рис. 3 – приемат се следните обозначения:
ЛНСС-j – спътник от орбиталното съзвездие ЛНСС;
KA-1 и KA-2 – космически апарати от селенодезичната орбитална група;
Rij – навигационните обхвати, чрез които се контролира (уточнява) селеноцентричното (и геоцентрично) местоположение на космически апарати;
R12 – междусателитният обхват, чиито абсолютни стойности се използват за прецизиране на координатите на KA-1 и KA-2, както и техните подсателитни точки; в допълнение, определянето на оперативните промени във varr12(t) може да се използва за определяне на аномалии в гравитационния потенциал на Луната;
А-1 и А-2 – лъчи на лазерни висотомери;
H – височини, измерени с висотомери;
LBO-1 и LBO-2 – лазерни радари със странично сканиране с ножови диаграми.
За реализиране на оборудването се използват твърдотелни импулсни лазери в близкия инфрачервен диапазон. Аналогът е лазерен далекомер, разработен от АО НПК СПП за руски топографски спътници. По време на проучването се извършва синхронно измерване на междусателитни разстояния с подсантиметрова точност. Това ви позволява да прецизирате обвързването на координатите на заснетите профили на височина и изображения на местоположение. Лазерното оборудване за междусателитни измервания се отнася до средствата с подсантиметрова точност. Оборудването за лазерно картографиране съдържа технически решения, които осигуряват измерване на височината с точност до сантиметър и 3D дигитални карти на мястото на заснемане с дециметрова разделителна способност на месността и броят на откриваемите градации на яркостта в разделителния елемент е най-малко пет.
Предполага се, че контролът на положението на селеноцентричната координатна система ще се извършва на базата на лазерни измервания на разстоянието на двойна траектория до лунните панели на ретрорефлектори, които са част от ПНО, с точност до субсантиметър.
Наземният лунен локатор с милиметрова точност е ефективен инструмент за изследване на комбинираното гравитационно поле „Земя-Луна“.
За селенодезията интерес представлява организацията на съзвездието от пасивни балистично чисти лазерни спътници в лунни орбити. Сателитите от това съзвездие, когато се наблюдават от наземен лунен локатор, могат да служат като лунна мрежа от пасивни транспондери и същевременно да служат като сензори за аномалии в гравитационното поле на Луната. При измерване на разстоянието до тях с милиметрова разделителна способност и точност, аномалиите на гравитационното поле могат да бъдат открити чрез отклонения на спътниците от изчислените траектории (т.е. отклонения на разстоянията до тях в контролирано време).
От особен интерес за лунните мисии са лазерните методи за автономна навигация, базирани на междусателитни измервания и вариращи от лунни ретрорефлектори. Под лазерна автономна навигация на съзвездие от спътници в окололунното пространство се разбира събирането на данни за решаване на навигационен проблем въз основа на високоточни измервания с лазерен далекомер и далекомер-гониометър в рамките на орбиталното съзвездие, т.е. между спътниците и спрямо лунните ориентири. Последните могат да бъдат изкуствени (ПНО) и естествени.
В първия случай те могат да се разглеждат като референтни псевдосателити на орбитална група с точно известни селенодезични координати.
Класификацията на методите за автономна навигация може да се извърши:
1) според измерените навигационни параметри:
– далекомер;
– далекомер-гониометър;
2) според използваните референтни точки:
– според взаимодействащи (изкуствени) ориентири, т.е. според съседни спътници на съзвездието и лунни псевдосателити;
– по природни забележителности, по-специално релеф на метрика – по цифрови карти на височините на лунната повърхност и корелационно-картографска – по три- и двуизмерни карти на повърхността, получени въз основа на локационни изображения.
Заключение
1. В началния етап от изследването на Луната („Луна – Автомати“), преди създаването на лунната селенодезична мрежа, която прилага селеноцентричната координатна система, навигация и времева поддръжка в трансферни и окололунни орбити, както и на лунната повърхност, може да се извърши в системата ПЗ-90.11 въз основа на лазерно намиране на псевдообхват от четири или повече спътника на системата ГЛОНАСС.
При изпълнение на достъпна елементна база могат да се осигурят следните характеристики на системата:
– грешка в местоположението:
σR = (20 ÷ 50) cm; infσR ≈ 10 cm;
– грешка при сравнение на времеви скали (ШВ):
σt ≈ 3 ns; infσt ≤ 0,1 ns;
– обхват: R ≥ 400 000 км;
– грешка при измерване на псевдообхват: σ ≤ 1 cm.
На втория етап от изследването на Луната („Луната – полигон“) Руската академия на науките и Роскосмос предлагат създаването на лунна активна станция на Южния полюс на Луната.
Основни характеристики на активните навигационни и комуникационни канали:
– пробег – не по-малко от 400 000 км;
– точност на измерване на обхват: σ =(1 – 5) cm; infσ ≈ 0,3 cm;
– точност на синхронизация на земната и лунната времева скала – (30÷150) ps;
– скоростта на обмен на информация между наземните станции и НРЛС е няколко десетки килобода.
Мрежата от лунни лазерни ориентири (активни и пасивни транспондери) ще осигури селенодезично и ефемеридно времева поддръжка (EВО) на лунната навигационна и комуникационна система (ЛНСС) на шест до осем лунни спътника, както и навигация на други превозни средства, оборудвани с активна лазерна приемо-предавателна система.
Методите за получаване на данни за решаване на навигационен проблем са:
а) двуканални измервания на обхват до три или повече лунни транспондера с известни координати;
б) измервания на обхват и посока към един лунен или орбитален транспондер и формиране на референтни посоки за гониометрични измервания въз основа на небесната ориентация.
Основните характеристики при изпълнението на оборудване на достъпна елементна база:
– грешка при измерване на обхват: σ ≤ 1 cm;
– грешка при пеленгиране: σ ≤ 10-5; (infσ ≈ 10-6).
– пробег – не по-малко от 5000 км;
– коефициент на геометрична точност (ГФТ):
– със самоопределение на далекомера ГФТ = (1,5÷10),
– с обхватно-гониометрично самоопределение ГФТ = 1;
– грешка на обхвата по линията на видимост: σ ≤ 1 cm;
– далекомерно-гониометрична грешка на местоположението на повърхността, перпендикулярна на линията на видимост: 10-5·R (тук R е разстоянието до ориентира).
2. Далекомерно-гониометричните методи и инструменти също могат да се използват за решаване на проблеми:
– получаване на данни за насочване към лунния транспондер (ретрорефлектор с LED панел), указващ точката на кацане;
– взаимно насочване на скачващи се космически кораби на етапа на среща.
3. На базата на руските космически висотомери могат да бъдат внедрени селенодезически далекомери за контролна алтиметрия при меко кацане.
Основните характеристики на окололунния селенодезически алтиметър, интегриран със средствата за координатно привързване на измервания:
– грешка при измерване на обхват (височина) σ = (1–2) m;
– координатна референтна грешка въз основа на междусателитни измервания на разстояние: σ = (3–15) cm.
Коментари
Все още няма коментари