„Успехът никога не се осъжда.“
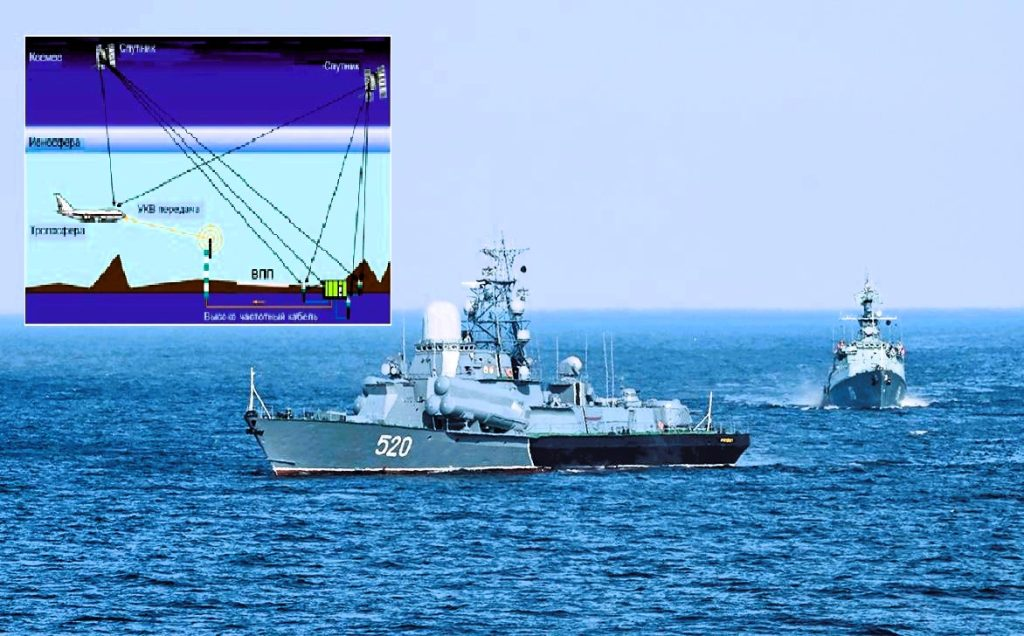
Лазерна технология за координатно и информационно осигуряване на морски потребители, базирана на използването на съзвездия от малки космически апарати. В публикацията се разглежда технологията за скрита, устойчива на заглушаване, активна лазерна навигация над полето на ориентири, създадена от съзвездия на разгърнати, перспективни и пасивни нано- и микросателити, както и активни лазерни малки космически апарати (МКА). Дадени са навигационни алгоритми и предложения за организиране на ориентировъчни полета, както и основните характеристики на навигационното и комуникационно оборудване, реализирано на достъпна промишлена и технологична база.
Безспорни, многократно потвърдени факти са следните:
– Съединените щати разполагат с високо технологични морски и авиационни системи
за потискане и фалшифициране на сигнали на ГЛОНАСС в локални райони на Световния океан;
– ефективността на използването на високо точните системи на ВМС зависи от устойчивостта на смущения на навигационните и комуникационни съоръжения;
– в САЩ непрекъснато се развива стратегия за използване на електронна война (РЕБ), основана на създаването на нови високо технологични системи;
– Съединените щати имат достатъчен научен и технически потенциал и индустриална и технологична база, за да оборудват своите космически сили (USSF) с орбитално базирано оборудване за електронна война, което ще осигури атакуващ оперативен разрушителен ефект върху цялото радиоелектронно оборудване на флота и Военнокосмическите сили (ВКС) във всякакви географски райони.
По време на изпълнението на Федералната целева програма (ФЦП) ГЛОНАСС-12-20 беше създадена научно-техническа база (НТБ), въз основа на която е възможно да се реши проблемът за спътникова корекция на корабни и авиационни инерционни системи в условия на пълномащабно потискане на радионавигационните системи. Оптималното решение на проблема по критерия за постигане на висока навигационна точност при минимални икономически разходи (т.е. внедряване на технически решения на съществуващата НТБ и на съществуващата индустриално-технологична и елементна база) може да се получи чрез създаване на активни лазерни навигационни системи.
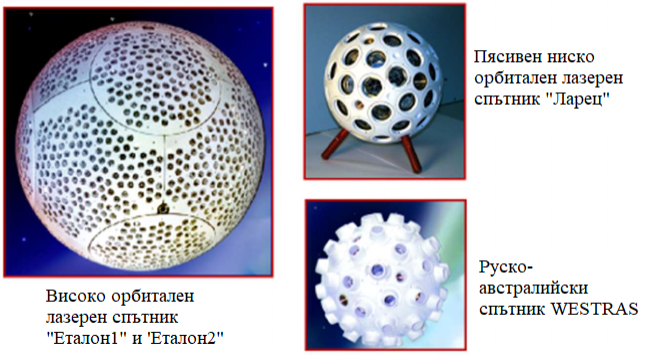
Рис. Лазерни микро- и нано сателити
Концепцията за активна лазерна навигация включва получаване на данни за решаване на проблема за определяне на местоположението на потребителя въз основа на измерване на двупосочни обхвати до два (три) ориентира или обхват и ъглови координати до един ориентир. Потребителят за времето от десет микросекунди до милисекунди излъчва (или преизлъчва в режим на активен отговор) запитващи (в отговор) навигационни сигнали в тесни (от единици дъгови секунди до десетки дъгови минути) диаграми на излъчване.
Полето от пасивни ориентири е създадено на базата на групиране на ретрорефлиращи (виж рис.) Лазерни микро- и нано сателити (например „Ларец“ и др.). Балистично чисти, оборудвани с лазерни ретрорефлектори, сателитите са разположени в орбити с надморска височина от 1000 до 2300 км (включително резонансни). Като аналог на балистичната конструкция може да се приеме орбитално съзвездие от шест спътника Парус в почти кръгови орбити (H ≈ 1000 km), което е част от космическата навигационна система (КНС) Циклон-Б. В този случай инерционните системи на мобилните комплекси ще могат да се коригират по измерване на двупътния обхват до пасивния сателит в началото и в края на преминаването му над потребителя, т.е. потребителят извършва две измервания на разстоянието на входа и излизане на сателита от зоната на видимост, докато интервалът между измерванията е от две до пет минути. Без да се вземат предвид метеорологичните ограничения, дискретността на наблюденията с констелация от шест спътника ще бъде от един до два часа, а с констелация от 40 или повече пасивни спътника може да се извърши глобална дву- и триизмерна навигация с практически нулева дискретност.
Полето от активни ориентири е създадено на базата на минисателити, оборудвани с многоканално лазерно оборудване за измерване на обхват на двоен път с активна реакция, както и измерване на ъглови координати. Когато съзвездие от активни малки космически апарати (МКА) е допълнено с три или повече скрити мобилни (стационарни) лазерни наземни псевдосателита, работещи от геодезически подготвени позиции, съзвездието от активни лазерни ориентири може квазиавтономно да се самоопределя, т.е. функция без наземен контролен комплекс на управление (НКУ). За самостоятелно определяне на съзвездието от активни малки спътници е достатъчно да се коригират ефемеридите на най-малко три спътника от орбиталното съзвездие, което от своя страна ще стане навигационен стандарт за останалите спътници от този космически сегмент.
Алгоритъмът за активна далекомерна навигация по лазерен сателитен референт се основава на решаването на система от добре известни уравнения:
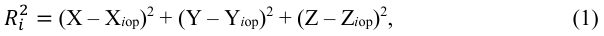
Ri – оценка на геометричното разстояние до i-тия ориентир в даден момент;
Xiор, Yiор, Ziор – геоцентрични координати на i-тия ориентир в момента на оценката на геометричния обхват;
X, Y, Z – координати на потребителя;
i – 1, 2 (за пълна видимост на местоположението, sup(i) трябва да бъде не по-малко от размерността на навигационната задача).
Системата от уравнения (1) определя точката на пресичане на сферичните повърхности на позицията (в случай на навигация по повърхността на океана, пресечната точка на квазиокръжностите на границите на сечението на сферите с повърхността на геоида). Итеративни и крайни процедури за решаване на система (1) са известни и се използват от дълго време.
Оценките на точността на местоположението, т.е. оценките на несигурността на точката на пресичане на обхватните сфери от грешката на навигационните измервания, могат да бъдат извършени въз основа на известни процедури за конструиране на елипсоид на грешки или оценка на коефициента на геометрична точност (КГТ). Методите за оценка, използващи КГТ, базирани на предположението за нормалност на закона за разпределение, се използват широко при решаването на проблеми за създаване на квазиоптимални ориентировъчни полета в космическата навигация поради простотата на оценяване на радиуса на сферата на несигурност в местоположението. В този случай общият геометричен фактор се тълкува като коефициент на пропорционалност между грешката на местоположението и средноквадратичната грешка при измерване на обхвата.
Един от подходите за минимизиране на КГТ се основава на избора на работно съзвездие въз основа на максималния обем на полиедъра, образуван от линиите на видимост на навигационните спътници и междусателитните разстояния между тези спътници. За скрито позициониране на мобилен потребител е необходимо да се създаде система от референтни посоки (т.е. жиростабилизирана координатна система, периодично коригирана според астронаблюденията). Оборудването на потребителската апаратура с високо точен навигационен пеленгатор позволява решаване на шестизмерена навигационна задача с помощта на един изкуствен ориентир, т.е. определяне на разстоянието до ориентира, неговия азимут и надморска височина спрямо референтните посоки, които се поддържат от посоката намиране на две навигационни звезди.
Задачата за далекомерно-гониометрична навигация се решава на базата на следните отношения:
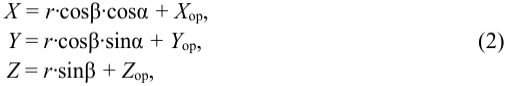
X, Y, Z – текущи геоцентрични координати на идентифицирания морски обект (потребител);
r – разстояние до ориентир (МКА);
α и β – аналитични ъглови координати на ориентира (определени въз основа на данни от пеленговането МКА);
Xор, Yор, Zор – геоцентрични координати на ориентира.
В този случай всяко взаимно разположение на МКА и морския потребител е оптимално според критерия за ортогоналност на позиционните повърхности. За да се реши проблемът с навигацията, са достатъчни едностепенни измервания с далекомер и гониометър на до един малък космически апарат.
Недостатъците на този метод са:
– намаляване на точността на позициониране с увеличаване на разстоянието до ориентира;
– необходимостта от периодична астрокорекция на ориентацията на референтната координатна система.
Оборудването на лазерната система на потребителя трябва да включва:
1) жиростабилизирана лазерна система с обхват 1200–2500 km, грешка на измерване не повече от 0,3 m при преминаване през атмосферата, съответстваща по своите характеристики на общите изисквания за оптични системи за насочване, контрол, разузнаване и др. (като правило това съответства на 65–70% от интегралното едностранно предаване);
2) подсистеми за получаване на ефемеридна (помагаща) информация за траекториите на пасивни референтни спътници с честота на нейната корекция, вероятно веднъж на всеки 48–60 часа.
Целесъобразно е да се оборудва група от активни лазерни малки космически кораби с лазерни комуникационни канали за организиране на скрито, устойчиво на смущения потискане, предаване на специална информация. Измервателните и комуникационните канали могат да се реализират с помощта на комбинирана оптична система (диаметърът на входната зеница d е около 5 cm).
Основни тактико-технически характеристики:
а) обхват на лазерните измервателни канали – до 2500 км;
б) неопределеност на измерване на обхват – от 1 до 10 cm;
в) несигурност при определяне на координатите:
– подвижен наземен и морски потребител по пасивни ориентири – не повече от 1 m;
– авиационни, морски и наземни потребители според групирането на активни малки космически апарати – от 0,1 до 2 m;
г) скорост на трансфер на информация:
– в режим на измервателна връзка – до 50 kbit/s;
– в режим на високоскоростен обмен на информация – до 10 Gbit/s.
Наземната поддръжка на орбитална констелация от пасивни космически кораби трябва да включва: стационарни лазерни измервателни системи, включително квантово-оптични далекомери, включени в националните и международните геодезически мрежи, както и мобилни устройства, т.е. квантово-оптични станции, работещи от геодезически подготвени позиции (под сантиметър точност) на поддръжка на ефемериди за потребители, оборудвани със средства за предаване на резултатите от измерванията към центъра за подготовка на помощна информация (или към потребителите).
Орбиталното съзвездие от активни самоопределящи се и самосинхронизиращи се малки космически апарати (с маса около 500 kg), базирани на измервания на междуспътникови разстояния, може да бъде адаптирано за решаване на проблемите на импулсното лазерно осветяване на цели и зони на Земята от космоса използване на външно целеуказание.
При прилагане на осветяване с помощта на импулсен влакнест лазер със средна мощност 50–80 W е възможно да се решат следните проблеми:
– повишаване на разделителната способност (детайлност) на космическото сондиране на наземни обекти;
– полуактивно насочване на ЛА в крайните участъци от траекторията на полета към подвижния обект;
– корелативна оптична навигация на самолети на базата на снимки на терена (през тъмното време на денонощието) в зоните на подход към целите.
Използването на активни лазерни спътници за скрито, устойчиво на потискане командване и навигационно осигуряване на специални потребители на различно базиране и самоопределение на КА е разработено за първи път във връзка с нискоорбиталното съзвездие от десет спътника Парус-М и средноорбиталното съзвездие Ураган-М (ГЛОНАСС-М) в рамките на NIER „Автономия-1“, но в условията на събитията от 90-те години тези работи не бяха развити. Конкретни проблеми на лазерната навигация с активен отговор са изследвани в научни статии по теми: „Развитие-ЛГ“, „Предизвикателство-перспектива13“, „Ellips-MLNSS“ и др. При изпълнение на FTP GLONASS-12-20. Техническите решения са защитени с множество патенти и сертификати за авторски права.
Коментари
Все още няма коментари