„Стълбата се изкачва стъпало по стъпало.“
Симулационно моделиране на процеса на регистриране на лазерно лъчение през границата „въздух-вода“ в условия на вълнение на водната повърхност. Симулацията, която генерира модели на морски повърхностни зони, се основава на програма с отворен код, преработена, за да получи необходимите геометрични параметри на повърхностните зони, както и за по-адекватно съответствие с условията на морските повърхностни вълни.
На рис. 3 се показва морската повърхност, моделирана в Matlab за дадена повърхностна скорост на вятъра от 2 m/s. Повърхността е разположена на мрежа 128×128 (16384 възлови точки), за всяка позиция се определя стойността на отклонението от нулевото ниво. Същата фигура показва стойностите на отклонение на повърхността за всяка от 16384 точки на масива, описващ повърхността.
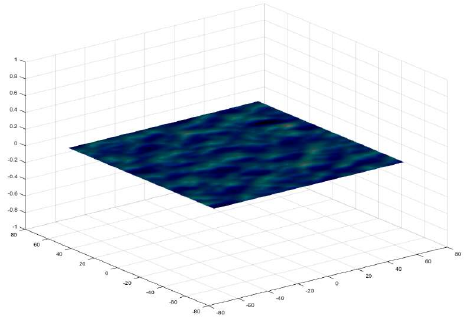
Рис. 3. Симулация на морската повърхност при скорост на вятъра 2 m/s
На рис. 4 се показват разпределенията на интензитета, получени по време на симулацията на излъчването на лазерен лъч, насочен от космическо (самолетно) превозно средство, преминаващ през границата (въздух – вода) между двете среди и регистриран от детектор, чиито размери надвишават диаметъра на областта на разпространение на директния радиационен компонент.
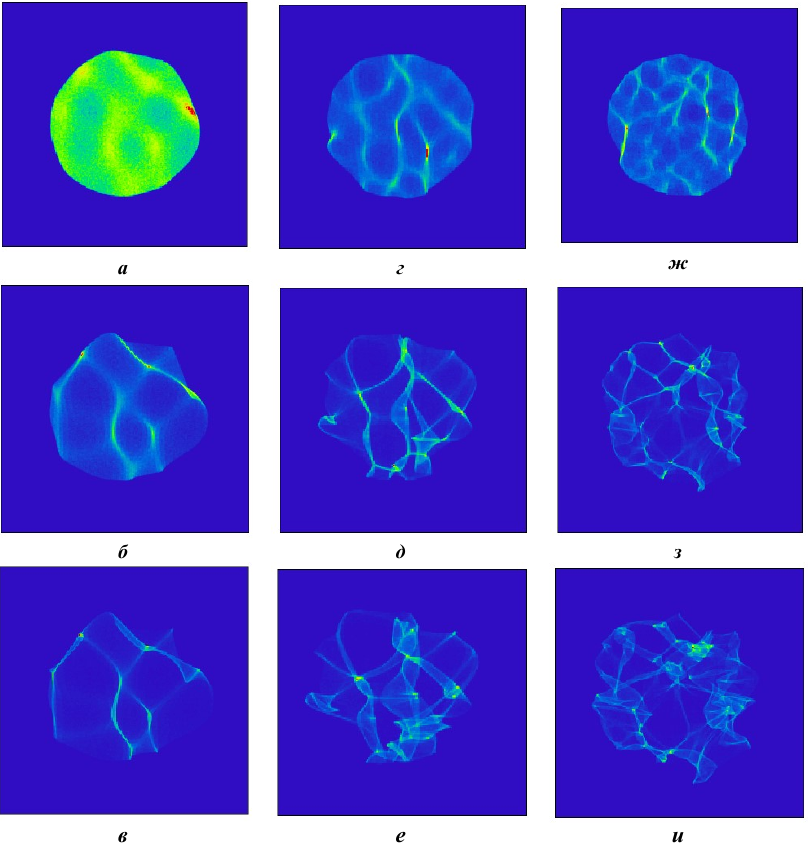
Рис. 4. Разпределение на интензитета на директния компонент на лазерното лъчение върху детектора, когато е потопен до 2, 6 и 10 метра при скорост на вятъра близо до повърхността съответно 1, 2 и 3 m/s, за изображения а–в, г–е, ж–и
На рис. 5 се показва ъгловото разпределение на даденото по-горе лъчение, което попада в детектора, при скорости на вятъра 1, 2 и 3 m/s. Както се вижда от представените илюстрации, по-голямата част от радиацията, преминаваща през повърхността, се разпространява в рамките на ±3° (на рисунките – област, ограничена от черната рамка).
За оценка на резултатите от моделирането било използвано преобразованието на Фурие. Бързото преобразуване на Фурие се използва за генериране на развълнуваната повърхност, която е близка по форма до реалната, наблюдавана в морето при известна скорост на вятъра близо до повърхността. Обратното преобразуване на Фурие позволява да се премине от честотната област към пространствената област, за да се получи масив от координати на повърхностни точки, който от своя страна се използва за създаване на триизмерен модел на слоя на средата.
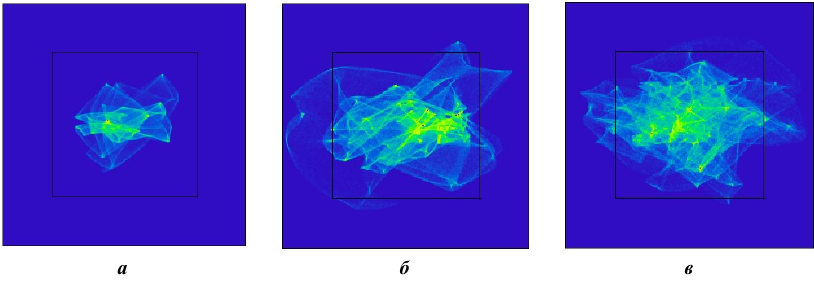
Рис. 5. Ъглово разпределение на интензитета на лазерното лъчение върху детектора при скорост на вятъра близо до повърхността съответно 1, 2 и 3 m/s за изображения а, б, в
Последователността на основните действия, извършвани по време на симулацията, е дадена по-долу:
1. Задаване на началните условия в програмата, която генерира симулацията на морската повърхност. Има възможност за промяна на скоростта и посоката на вятъра, коефициента на затихване, размерите на създадената повърхност.
2. Създаване в процеса на изпълнение на програмата на масив от данни върху предварително зададена мрежа от точки, съдържащи отклонения на височината на повърхността спрямо нулевото ниво.
3. Конструиране на триизмерен обект на базата на получения масив от точки. Обектът е симулационен модел на слоя морска среда.
4. Симулация в Zemax с помощта на получения модел, както и източници на радиация и приемници, чиито параметри са зададени близки до типичните стойности за съществуващите устройства.
Приема се, че дължината на вълната на излъчване е 532 нм, което съответства на излъчването на твърдотелен лазер с неодимов итрий-алуминиев гранат (АИГ:Nd3+) с вграден нелинеен кристал, в който се генерира вторият хармоник.
На рис. 6 се показват ъгловите разпределения на радиацията, която обикновено пада върху моделите на морската повърхност в случаите на симулация за скорости на повърхностния вятър съответно 1, 2 и 3 m/s. Може да се види, че с увеличаване на скоростта на вятъра и съответно на средната височина на вълната се увеличават ъглите, по които се отклонява директният компонент на излъчването, разпространяващо се в морската среда.
Радиацията, преминаваща през слоя на морската среда, влиза във входния прозорец на оптичния приемен канал. В този случай лъчите на лазерното лъчение, достигащи до входната зеница под различни ъгли, образуват интензитетни „петна“ върху детектора, чието пространствено положение се определя от самите ъгли на пристигане и фокусното разстояние на оптичната система.
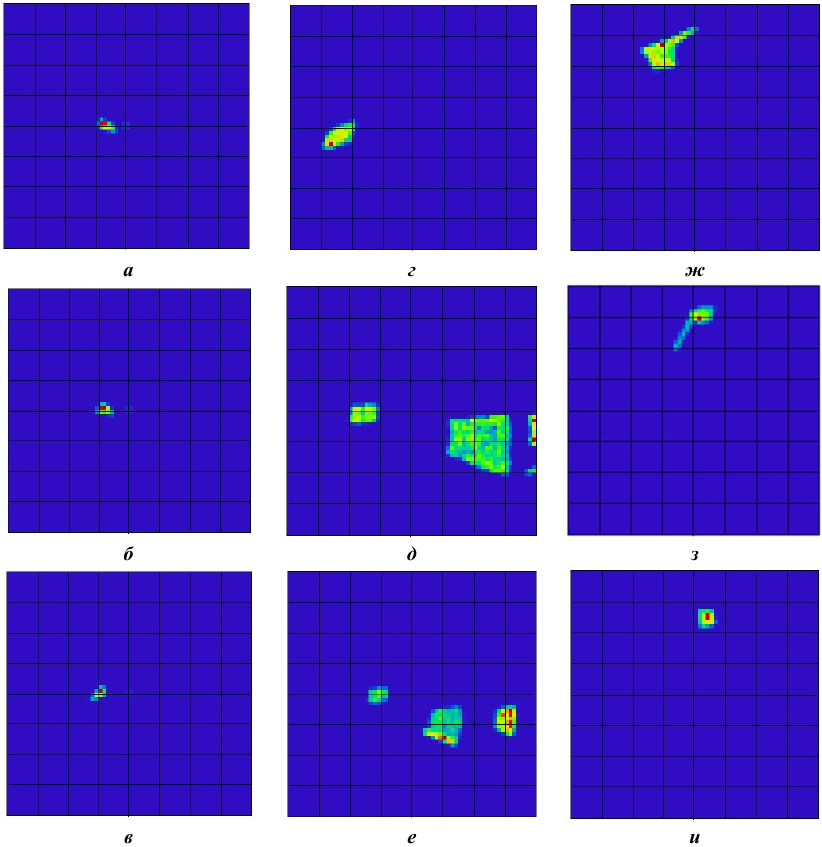
Рис. 6. Разпределение на интензитета на лазерното лъчение върху детектора на приемния канал при потапяне до 2, 6, 10 метра при скорост на вятъра близо до повърхността съответно 1, 2 и 3 m/s за изображения а–в, г–е, ж–и
Една от задачите на изчислителния блок е да определи в полученото разпределение максимума на интензитета, съответстващ на посоката на пристигане на радиационния максимум. Тази избрана посока е посоката на реакцията, тъй като лазерното лъчение, изпратено от подводния обект, ще бъде пречупено на границата между две среди и ще излезе от водата под ъгли в посоката на източника на сигнала съгласно теоремата за оптична реципрочност.
На рис. 7 се показват елементите, използвани в симулацията. В разглеждания случай за яснота се използва цветовото разделяне на радиацията от различни източници. Дължината на вълната на излъчване на всеки от източниците е зададена равна на 532 нм, което съответства на зеления цвят.
За контрол на ъглите на излизане на радиацията от водата е необходим детектор, разположен на разстояние от повърхността.
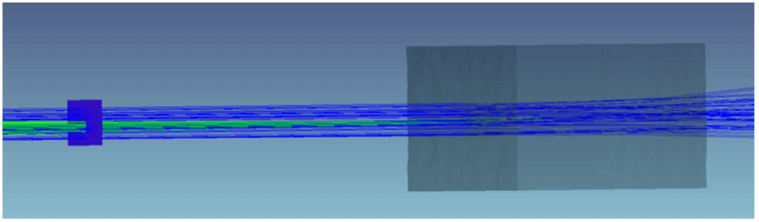
Рис. 7. Разпространение на радиацията чрез симулационен модел на обект
Ъгловото разпределение на лазерното лъчение, излизащо от водата под ъгли от ±1,5° по хоризонталната и вертикалната ос, е показано на рис. 8.
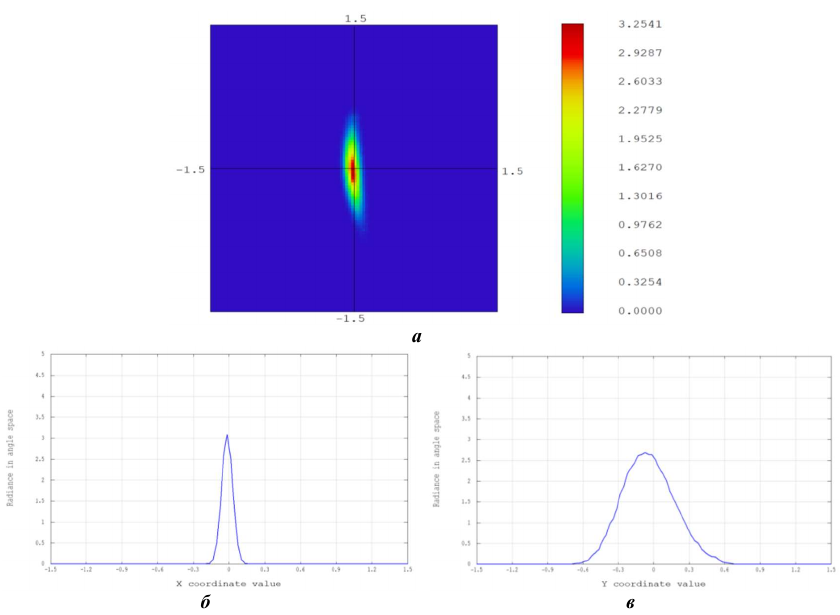
Рис. 8. Ъглово разпределение на излъчването, излизащо от водата върху детектора (а), напречно и надлъжно сечение на полученото петно (б), (в)
Показаните на рис. 8 изображения потвърждават възможността за организиране на отговор с помощта на лазерно лъчение от подводен обект в посока на излъчващ лазерен източник, инсталиран на космическо (самолетно) превозно средство.
Въз основа на резултатите от симулацията могат да се направят следните изводи:
1. Изследваната система за предаване на информация от космическо (самолетно) превозно средство към подводен обект осигурява създаването на двупосочен комуникационен канал с висока стабилност. Съвременната елементна база дава възможност за създаване на системи, които могат да регистрират лазерни импулси с висока честота на повторение и нисък интензитет поради затихване при разпространение на радиацията във водна среда.
2. Възможността за предаване на информация под вода с помощта на лазерен лъч е значително повлияна от неравната повърхност на морето. При скорост на вятъра в близост до морската повърхност, не по-голяма от 3 m/s, процентът на пяната на морската повърхност, свързан с разбиване на вълните, ще бъде малък и съответно ще бъде възможно да се работи с лазерна линия за предаване на информация, базирана на принципа на обратимост на пътя на лъча.
3. В повечето случаи разпределенията, получени върху детектора на приемния канал, са едно или няколко петна, сред които може да се определи енергийният център на тежестта на най-ярката област. Показано е, че значителна част от лазерното лъчение на реакцията, излизащо от водата в посоката на енергийния център на тежестта, регистрирано от приемния канал, ще се разпространява в посока на източника на радиация, разположен на космическото (самолетно) превозно средство.
Коментари
Все още няма коментари