„Който не рискува, не печели.“
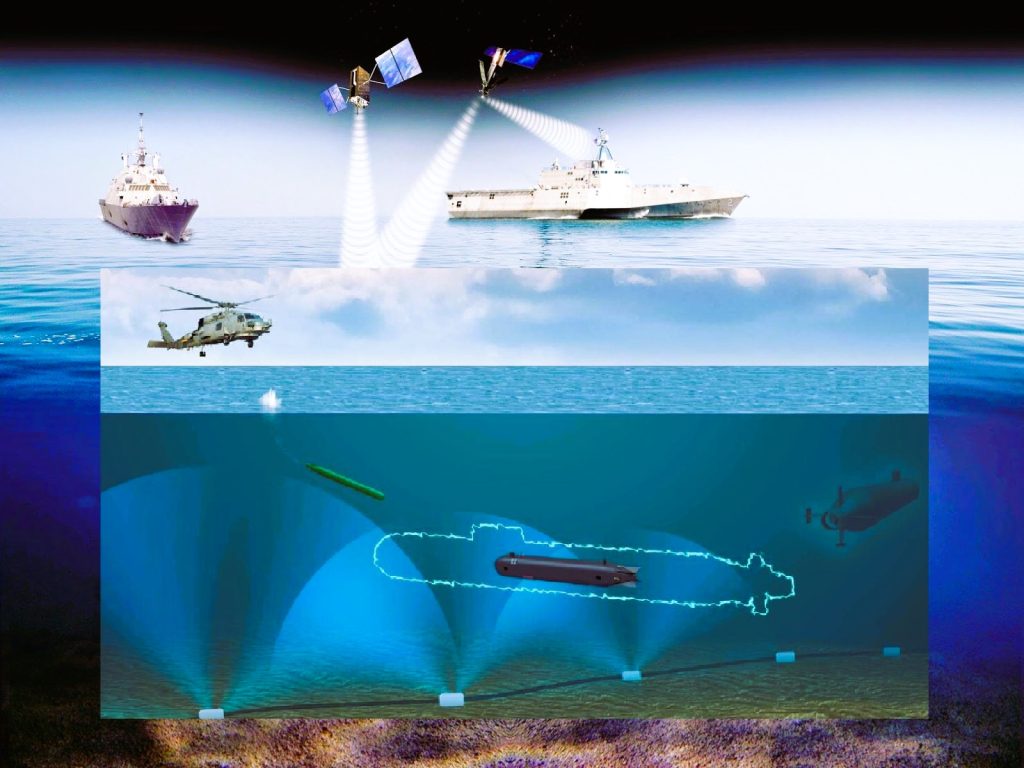
Актуалното направление на изследванията в момента е разработка на предаване на информация между космически (въздушни) и подводни обекти през границата на раздела на две среди.
Каналите за предаване на информация, чието използване е възможно при описаните условия, включват: акустични, радиочестотни и оптични. Високата концентрация на соли в морската вода обаче намалява разстоянието, на което могат да се разпространяват електромагнитните вълни от радиообхвата. Скоростта на разпространение на акустичните вълни е значително по-малка в сравнение с електромагнитните. Оптичните канали се използват широко за обмен на информация между въздушни и потопени обекти. При организирането на лазерен канал за обмен на информация между обекти, разположени в различни среди, основният проблем е постоянното изменение на формата на границата на раздела и съответно траекторията на разпространение на излъчването. Следователно моделирането на процеса на преминаване на лъчението през границата „въздух-вода” под действието на вятъра в близост до морската повърхност, водещ до образуването на вълни, е много важна частна задача при решаването на общия проблем за създаване на информационен канал между две среди.
На базата на предварително разработения експериментален стенд беше извършено симулационно моделиране, насочено към:
– получаване на потвърждение за възможността за комуникация с помощта на лазерно лъчение между обекти, разположени в различни среди;
– регистриране на лазерно лъчение през границата „въздух-вода” в условията на вълни на повърхността.
В първия случай бяха проведени експерименти, насочени към получаване на практическо потвърждение за възможността за комуникация с помощта на оптично излъчване между обекти, разположени в различни среди. На рис. 1 е показана функционална диаграма на експериментален стенд, предназначен за полуестествена симулация на лазерен канал за предаване на информация през интерфейса въздух-вода.
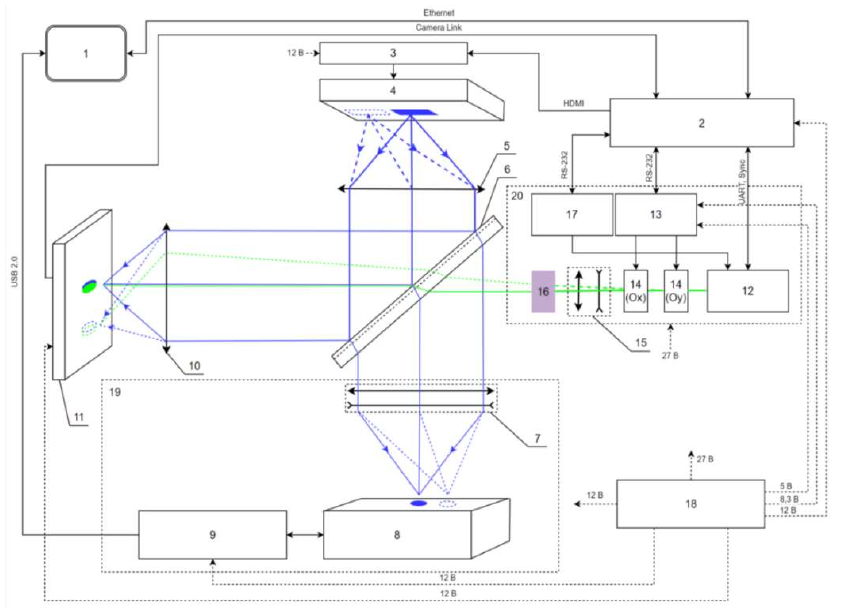
Рис. 1. Функционална схема на експерименталния стенд: 1 – персонален компютър (PC); 2 – изчислително-обработващ модул; 3 – блок за управление на OLED дисплей; 4 – OLED дисплей модул; 5 – проекционен обектив; 6 – дихроична пластина за разделяне на лъча; 7 – приемна леща (ПО1); 8 – модул за предварително усилване и четене с матрица от силициеви фотоумножители; 9 – цифров модул за запитване на матрица от силициеви фотоумножители; 10 – приемна леща (ПО2); 11 – КМОП камера; 12 – Nd:YAG лазер; 13 – модул на честотен синтезатор; 14 – блок от дефлектори; 15 – афокално прикрепване; 16 – оптичен атенюатор; 17 – модул за управление на предавателния канал; 18 – захранващ модул; 19 – елементи на приемния канал на подводния обект; 20 – елементи на предавателния канал на подводния обект
Горната функционална диаграма показва пътя на лъчите в два канала, показани съответно в синьо и зелено. В реални условия се предполага използването на лазери с една дължина на вълната на излъчване като източници на космически (самолети) и подводни апарати. Въпреки това, с цел спектрално и пространствено разделяне на каналите, излъчването, влизащо в приемния канал на подводната система, е с дължина на вълната 470 нм, което съответства на максималното излъчване на синия елемент на OLED дисплея. Дихроичен разделител на лъчи (позиция 6) се използва за пространствено разделяне на излъчването от OLED дисплея (позиция 4) на два канала по такъв начин, че 30% от излъчването преминава в посока напред и навлиза в приемащия канал на силициевите фотоумножители (позиция 8), а 70% от излъчването се отклонява под ъгъл от 90º по посока на приемащия канал на КМОП камерата (позиция 11). Лазерният лъч, предварително отслабен от оптичния атенюатор (позиция 16), ще премине през разделителя на лъча с минимални загуби поради нанесеното антирефлексно покритие.
Изображенията, показани на OLED дисплея, са разпределенията на интензитета, получени по време на симулацията на разпространение на излъчването през развълнувана морска повърхност в софтуерната среда Zemax . Всяко изображение съответства на разпределение, получено върху масив от силициев фотоумножител за различни дълбочини на системата, позиция спрямо центъра на повърхностния модел и скорост на вятъра, която определя средната височина на вълната. Изображението на OLED се формира от контролния блок (позиция 3) в съответствие с информацията, идваща от компютъра (позиция 1). Прехвърлянето на изображение към фоточувствителната зона на детектора SiPM (позиция 8) се извършва с помощта на два обектива (позиции 5 и 7).
Фоточувствителните зони на КМОП и SiPM матриците са с различни формати, съответно фокусните разстояния на лещите са избрани така, че да осигурят еднакви ъгли на видимост по вертикалната ос за двата канала. Изборът на зрителното поле на системата се основава на резултатите от моделирането на типичните ъгли на отклонение на радиацията за скорост на вятъра близо до повърхността, която не надвишава 3 m/s.
Координатите на енергийния център на най-яркото петно в разпределението се преизчисляват в стойностите на ъглите, с които лазерният лъч на източника на лъчение (позиция 12) трябва да се отклони по две оси с помощта на акустооптични дефлектори (позиция 14 ) и афокална приставка (позиция 15), която разширява изходния лъч и увеличава ъглите на отклонение. В предавателния канал е необходимо да се монтира оптичен атенюатор (позиция 16), представен от набор от затихващи светлинни филтри.
Описаната схема дава възможност да се потвърди възможността за изпращане на лазерно лъчение от подводно превозно средство в посока на предавателна система, разположена на летателен апарат. По този начин инсталирането на приемен канал, представен под формата на едноплощен приемник на излъчването и оптична система с тясно поле, ще позволи да се регистрират лъчеви импулси, излизащи от водата, които кодират предаваната информация.
КМОП детекторният канал е необходим за контрол на точността на съвпадението на енергийните центрове на лазерното петно и най-яркото разпределително петно, което имитира падането на лъчението върху SiPM детектора след преминаване през границата на раздела на средите. Във всяко изображение (рис. 2) синият цвят съответства на излъчването от OLED дисплея, разпределението на зеления цвят се дължи на лазерното лъчение, преминало през набор от затихващи филтри.
За да се потвърди съответствието между експерименталните данни и теоретичните заключения, е необходимо да се изчисли пространственото несъответствие между енергийните центрове на излъчваните петна на КМОП детектора. След това получените стойности в пиксели могат да бъдат преизчислени в ъглово несъответствие с известно зрително поле на канала на матричния фотодетектор. Въз основа на резултатите от обработения масив от данни е установено, че средно ъгловото несъответствие е 5 угл. Мин.
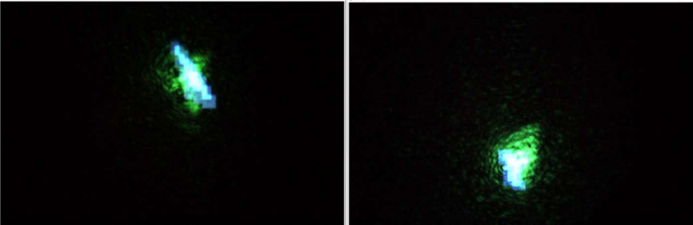
Рис. 2. Кадри от видеото от КМОП камерата с включен лазер и микродисплей
Освен това беше проверена скоростта на реакция на системата за предаване на информация на лазерното лъчение, постъпило в матрицата на силициевите фотоумножители. Контролира се времезакъснението между импулсите от два едноплатформени високоскоростни приемника на лъчението, които записват момента на излъчване на лъчението на OLED дисплея и пристигането на отговорния импулс на лазерно излъчване. По време на експеримента било установено, че времето на забавяне е по-малко от 1 мс, което ни позволява да считаме морската повърхност застинала („замръзнала“), което означава, че ще бъде изпълнен законът за обратимостта.
След това разглеждаме процесите на лазерно лъчение, преминаващо през границата въздух-вода при условие на действие на вятър близо до морската повърхност, което води до образуването на вълни, чиято средна височина зависи от скоростта на вятъра.
Слънчевата радиация (излъчване), която също прониква във водния стълб, се пречупва на границата между двете среди под различни ъгли поради формата на повърхността и въвежда шумов компонент в записания сигнал.
Имитацията на процеса на разпространение на радиацията се извършва в среда Zemax върху макет на квантово-оптична система, разработена по време на изпълнението на СЧ НИР „Предизвикателство-Перспектива-12“. В хода на симулационното моделиране беше взет предвид само директният компонент на разпространението на радиацията, тъй като той има основен принос към записания сигнал на относително плитки дълбочини. В този случай смущенията и шумовете трябва да включват лъчение от други източници (главно от слънцето) и предавателния лазерен канал, който е претърпял многократно разсейване в средата.
За да се създаде модел на морската повърхност, близък до реалния, е използвано широко приложимо представяне на повърхността под формата на суперпозиция от хармонични вълни с различни амплитуди, фази и посоки на разпространение.
Развълнуваната морска повърхност може да се опише със следната функция:
– амплитуда на i-тата вълна,
φ – вълнови фази, равномерно разпределени в интервала [0, 2π].
Този модел не взема предвид капилярните вълни, свързани с високочестотните компоненти на развълнуваната повърхност, които са отговорни за интензивното разсейване на радиацията в близкия повърхностен слой на средата, което влияе главно върху затихването на лазерното лъчение, преминаващо през границата.
Предложената схема за организиране на предаването на информация под вода може да се използва ефективно само в условия на относително слабо морско вълнение. Образуването на пяна с увеличаване на скоростта на вятъра в близост до повърхността е свързано с разрушаването на вълните, което се случва, когато е изпълнено едно от условията: или ъгълът между предния и заден фронт на вълната става по-малък от 120º, или височината надвишава 1/7 от дължината на вълната или височината на вълната съответства на 3/4 от дълбочината.
Коментари
Все още няма коментари