„Способност без труд не носи полза.“
В интерес на решаването на проблемите на геофизиката и автономната подводна навигация се предлага лазерна технология за високо детайлно картографиране на морското дъно с високо прецизна координатна поддръжка чрез лазерна космическа навигация на подводни обекти.
Известните методи за навигация на въздухоплавателните средства по карти на местността могат да бъдат адаптирани за навигация на автономни необитаеми подводни апарати (АНПА). От ключово значение за решаването на този проблем е картографското осигуряване на навигацията, т.е. детайлно (с висока разделителна способност и висока точност на координатното съотнасяне) изследване на цифрови карти на океанското дъно по маршрутите на използване на АНПА.
В публикацията се разглеждат лазерни методи и средства за получаване на 3D изображения на морското дъно и методи за скрита корекция на инерциални навигационни системи за подводни картографски обекти, базирани на сигнали от перспективен лазерен космически навигационно-комуникационен комплекс.
Предлагат се технически решения, реализирани на съвременна местна производствена и технологична база. Тези лазерни методи и инструменти могат да се използват за картографско осигуряване на морски полигони в интерес на разширяване на възможностите за геодинамични и геодезически изследвания и мониторинг на шелфа, както и динамично активни дълбоки зони на Световния океан.
По-специално, мобилните лазерни устройства могат да осигурят с необходимата точност и ефективност контрола на деформациите на дъното, причинени от ерозия на дъното, натрупване на утайки, сеизмични явления и др.
Традиционните методи, базирани на използването на свободно плаващи платформи за наблюдение на моретата и океаните, измервателно оборудване на преминаващи плавателни съдове, както и на закотвени платформи, трябва да бъдат допълнени с нови методи за лазерно картографиране и координиране, за да се повиши ефективността и информацията съдържание на мониторинг на динамични процеси.
Схемата за използване на лазерни инструменти за събиране и координатно картографиране на картографска информация е илюстрирана на рис.1.
Тук: НКА – навигационни спътници на обещаваща глобална навигационна система (ГНС), оборудвана с лазерна апаратура за между сателитни измервания и създаване на локални навигационни полета за коригиране на инерционните навигационни системи на подводни (надводни) апарати и други потребители;
RiA – навигационен обхват (псевдообхват) на обект A (т.е. хидрографски плавателен съд A-C, потопяем апарат A-ПA, самолет A-ЛA);
Сh – дълбочина на дъното при картографско заснемане с надводно средство;
Дh – дълбочина на дъното при картографско заснемане с подводен апарат, намиращ се на работна дълбочина hр .
rij – разстояние между сателитите, измерено с лазерни средства;
ЛНП – локално лазерно навигационно поле, създадено за ПА от сателитите на ГНС или от въздухоплавателно средство, определящо се в навигационното поле на ГНС, оборудвано с лазерен локатор със странично сканиране (ЛБО).
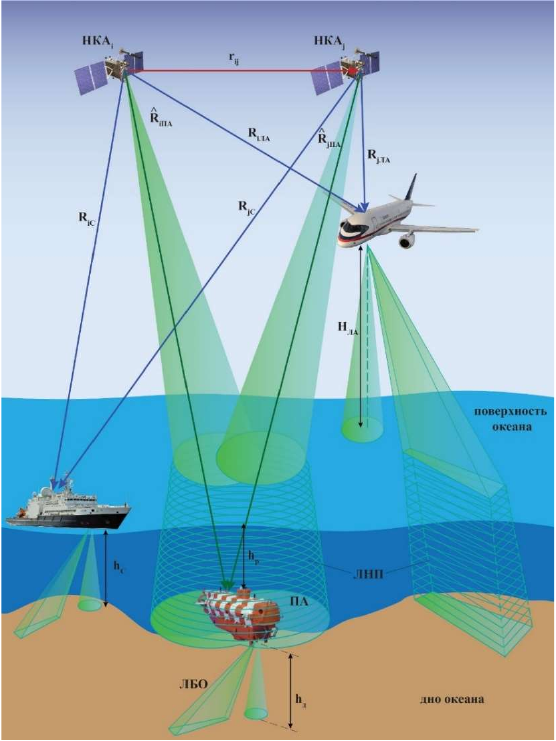
Рис. 1. Схема за използване на лазерни средства за събиране и координатно привързване на картографска информация (пояснения – в текста)
Основният метод за събиране на триизмерна информация за топографията на дъното е методът на лазерно некохерентно странично (антеролатерално) изследване.
Данни за координатната поддръжка на проучването могат да бъдат получени въз основа на:
– измервания на радиотехнически псевдообхвати между повърхностен носител (самолет, плавателен съд) и четири (или повече) сателита, съчетани с получаване на информация за ефемеридно време, незабавно прецизирана на базата на между сателитни измервания с точност до субнаносекунди и сантиметри, като както и измервания на лазерната височина на полета на НЛА;
– корекции на инерционната навигационна система на подводния апарат въз основа на измервания на разстояние в локалното лазерно навигационно поле, създадено под вода от съзвездие от спътници на ГНС (от три или повече НКА) или от лазерен радар за странично сканиране на самолета;
– коригиране на данни на инерционни навигационни системи на носители, базирани на обхват на подводни и закотвени лазерни ориентири на пасивни (ППО) и активни (АПО) подводни транспондери.
Приложната оптика на океана се изследва експериментално от 1817 г. (от първите наблюдения на потопяем бял диск, направени в океанските експедиции на руския кораб „Рюрик“ под командването на О. Е. Коцебу).
Информация за оптичните характеристики на морската вода, използвана за енергийно изчисляване на подводни системи (лазерен дълбокомер, корабен лазерен локатор за странично сканиране, лазерни навигационни и комуникационни системи, системи за лазерно зрение, т.е. наблюдение на подводни обекти и др.), е публикувана в налични източници.
Светлината, разпространяваща се в морската среда, се отслабва от два независими фактора: разсейване и поглъщане. Разсейването се дължи главно на частици, суспендирани във вода, неговата променливост се определя изцяло от вариациите на суспензията. Индексът на разсейване практически не зависи от дължината на вълната.
В повърхностните води на океаните стойността на индекса на разсейване σ варира от (0,1–0,2) m-1 със средна стойност 0,15 m-1, а в дълбоките райони в рамките на (0,05–0,1) m-1 със средна стойност 0,075 m-1. В крайбрежните райони с висока концентрация на суспендирано вещество средната стойност на σ може да достигне (2–3) m-1.
Поглъщането на светлина в морето зависи както от характеристиките на чистата вода, така и от съдържанието на различни вещества в нея, главно фитопланктонни пигменти и жълто вещество (водоразтворими органични вещества).
Тъй като разсейването в морето практически не зависи от дължината на вълната, областта на най-малкото затихване на светлината съответства на минимума на индекса на поглъщане kпогmin. Стойностите на kпогmin в различните региони на Световния океан съответстват на различни дължини на вълната, но във всички случаи kпогmin е в спектралния диапазон λ = 240–570 nm.
Индикатриса на разсейване на морската вода е силно изнесена напред и за апроксимиране на предната й част е удобно да се използва съответната формула.
Средните стойности на параметрите на индикатриса на разсейване в повърхностните и дълбоките води на Тихия и Индийския океан са дадени в таблица.
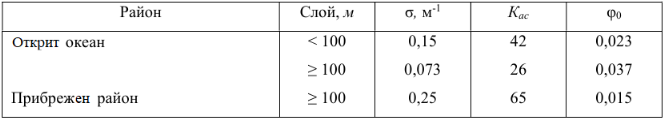
където параметърът μ характеризира удължението на индикатриса на разсейване;
Kac – коефициент на асиметрия на индикатриса на разсейване;
φ0 – част от светлината, разпръсната в задната полусфера.
Индексът на затихване на светлината ε, σ, kпог се измерва много по-лесно от индексите на абсорбция и разсейване поотделно. Най-лесно измерената хидрооптична характеристика е дълбочината на видимост zб на бял стандартен диск – дискът на Секи.
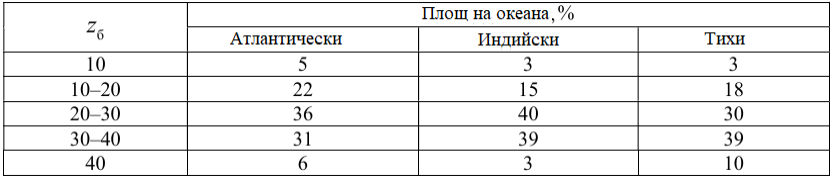
Данните за разпределението на зони (части) на Атлантическия, Индийския и Тихия океан с различни стойности на zб се съдържат в табл. 2.
Таблица 2. Прозрачност на водата по диска Секи в океаните
Стойностите на zб в моретата и заливите са дадени в табл. 3.
Таблица 3. Прозрачност на водата по диска Секи в моретата и заливите
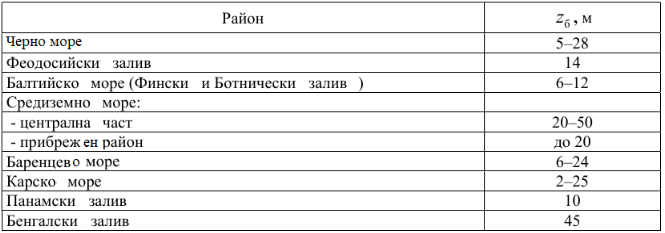
Най-мътните вълни (zб 10 m) се намират в крайбрежните зони на континентите и в близост до островите.
Въз основа на гореизложеното, нека разгледаме последователността на определяне на оптичните характеристики на морската среда, необходими за оценка на обхвата на системата за лазерно виждане (ЛСВ) в морето.
Ако стойността на прозрачността на водата по диска на Секи zб е известна, тогава, като вземем предвид данните, можем да намерим коефициента на затихване ε и вероятността за оцеляване на фотона σ / ε:
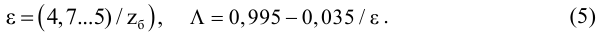
Коефициентът на асиметрия на индикатриса на разсейване Kac , параметърът на индикатриса на разсейване μ и неговата стойност в посоката на обратно разсейване x обикновено се определят по формулата:
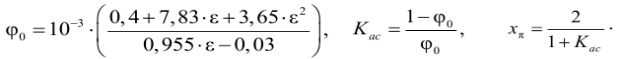
Опитът от лазерна батиметрия и хидрооптични експерименти в интерес на навигацията на подводни обекти, показва, че задоволителни резултати при оценката на енергийните характеристики на подводна импулсна лазерна система са постигнати с помощта на следните цифрови стойности:
– коефициент на отражение на дъното за зелени лазерни импулси: ρ (λ = 0,53 мкм) = 0,3…0,4;
– средно квадратично значение на затихването: ε (λ = 0,53 мкм) = 3,35/ Zд – 0,002
(тук Zд е дълбочината на видимост на диска на Секи);
– за да се оцени работната дълбочина на откриване на сигнала от разделителния елемент в долната част, може да се вземе: ε (λ = 0,53 мкм) = (0,06 – 0,11) м-1;
– за да се оцени максимално постижимия обхват на лазерния далекомер на дълбоководен апарат, може да се използва най-малката стойност на ε при големи (повече от 1000 m) дълбочини: inf ε (λ = 0,53 мкм) = 0,025 м-1.
Хидрооптичните параметри на океанската (морска) вода влияят на енергийните характеристики на лазерния радар със странично сканиране (обхват на действие, честотна лента на улавяне на дъното, размери на целите, избрани на фона на дъното, броя на различните градации на яркостта в елемент на разделителната способност на далекомер-гониометър и др.). Въпреки това, принципът на събиране на картографска информация остава общ за локаторите със странично сканиране, работещи в различни прозрачни среди, по-специално във водата и в атмосферата.
Коментари
Все още няма коментари