„Делото само говори за себе си.“
Физическа същност на метода за скрито предаване на сигнали. В края на 20-ти век ограничаващите фактори в развитието на тази посока бяха създаването на прозрачност или дефлектор, който осигурява преминаването на информационен сигнал от подводен обект (ПО) само през фасети, избрани чрез диагностично излъчване. Понастоящем прозрачни фолиа с необходимата разделителна способност, чувствителност и оптична якост могат да бъдат произведени на местна елементна база, по-специално от Института по физика и енергетика (Росатом) и Физическия институт П. И. Лебедев (РАН).
Физическата същност на метода за скрито предаване на сигнали от потопен обект, базиран на използването на конюгация на неизместен лъч (НОЛ), е до голяма степен идентична с методите с конюгиране на вълновия фронт (ОВФ). Въпреки това, техническата реализация на подводни приемо-предавателни системи с асинхронно конюгиране на неизместен лъч (НОЛ) е много по-проста и евтина.
Най-простата подводна система, която прилага метода НОЛ въз основа на избора на фасет, ортогонален на изчислената посока на космическия апарат, е показана на рис. 3.
В тази схема „тесен“ лъч (с диаметър ≤ 2 cm) на „диагностичен“ лазер 1 с ниска мощност се насочва от полупрозрачно огледало 2 към повърхност на разделна среда 3.
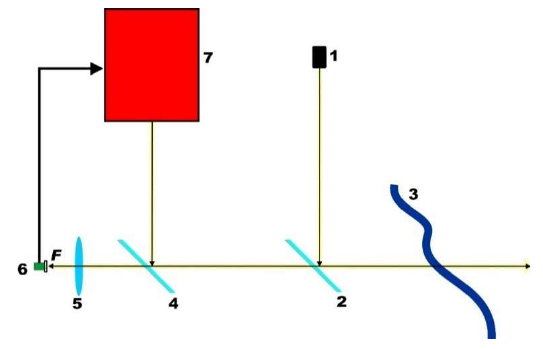
Рис. 3. Схема на лазерен навигационно-комуникационен комплекс с детектор (пояснения – в текста)
Ако в даден момент на тази повърхност има фасет, ортогонален на оста на разпространение на лазерното лъчение, тогава отразеният от него сигнал, преминавайки през полупрозрачни огледала 2, 4 и обектив 5, се записва от детектор 6 (например, PIN фотодиод тип ФДУК-12С), монтиран във фокуса на обектив 5. Детектор 6 генерира сигнал за изстрелване на информационен „мощен“ лазер 7, чието модулирано излъчване (апертура на лъча ≤ 2 cm в диаметър) е насочено към избрания фасет. За осигуряване на достатъчна пространствена точност (1 mm) при определяне на фасетната координата и повишаване на чувствителността на записващата система, характерният размер на детектора 6 трябва да бъде от 1 до 5 mm.
Като се има предвид простотата и надеждността на тази схема на лазерния навигационен и комуникационен комплекс (ЛНКК), характерната честота на промяна на посоката на фасетите (времето на „замръзване“ на развълнуваната повърхност, в зависимост от вида на вълната, е от 0,1 до 30 ms), изискванията за скоростта на предаване на модулирания сигнал следва този подход да се разглежда като най-вероятният за практическото внедряване на лазерен комплекс, работещ в режим „заявка от под вода“.
Във всички изпълнения на канала „ПO → KA“ се приема, че „мощният“ лазер работи в импулсен режим с общата продължителност на модулирания сигнал, по-специално кодов пакет от импулси с продължителност не повече от 1 мс. Във вълнови басеин бяха експериментално тествани схемите за избор на необходимите фасети на ортогоналната оптична ос на диагностичен лазер с помощта на диагностичен фотодетектор, разделен от известно базово разстояние.
Тези работи, извършени в „НПК“ SPP „, показаха възможността за стабилен измервателен и комуникационен канал с отклонение не повече от 5 ъглови минути за различни типове (флуктуационни спектри) на развълнувана морска повърхност. Въпреки това, поради сложността на техническото изпълнение на високоточно базово разнообразие на диагностичния предавател и приемник, се счита за целесъобразно за практическа реализация да се използва специален случай с нулева база, показан на рис. 3.
Най-напредналата за практическа реализация е внедряването на корабна лазерна система (КЛС), базирана на използването на интегралния метод на „отблясъците“ на асинхронно квазинеизместено конюгиране на лъча. Същността на този метод е да се използва структурата на отблясъците на излъчването на бордова (сателитна) лазерна система (БЛС). Тази структура се образува, когато излъчването преминава през морската повърхност поради произволно фокусиране на квазипаралелен лазерен лъч.
Геометричните връзки между елементите на квазипаралелен светлинен лъч, разпръснат върху повърхността на водата, са илюстрирани на рис. 4.
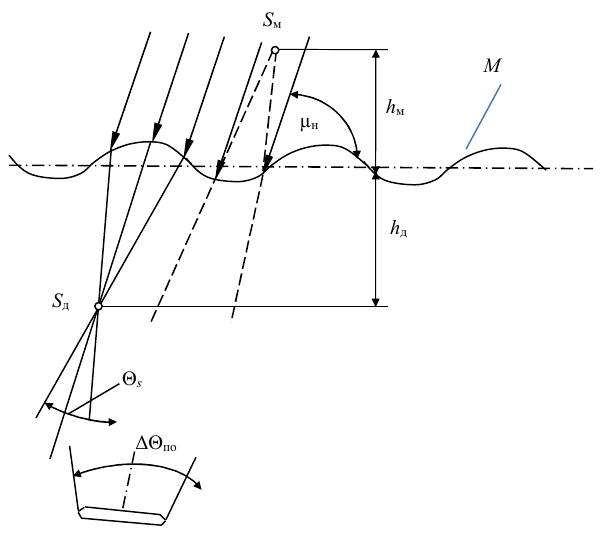
Рис. 4. Разсейване на светлина върху повърхността на водата (обяснения – в текста)
където M е морската повърхност;
μp е ъгълът на падане на паралелен лъч (плоска вълна) върху повърхността на морето M;
Sd и Sm са реални и въображаеми изображения на източника на излъчване (предавателна антена на борда на космическия апарат), които се образуват от вълновите гребени и падини;
Θs е ъгловото поле (зоната на видимост) на изображението S;
ΔΘPO е ъгловото поле на подводния фотодетектор на системата за прецизно насочване (ъглово поле на системата за насочване);
hd и hm са дълбочините на фокусиране (формиране на отблясъци).
Вторичните източници на S са основната причина за трептенето на подводното небе. Отблясъците съдържат информация за местоположението на повърхностния източник и характеристиките на вълната. Точното оперативно насочване на подводен предавател към повърхностен източник включва:
– регистриране на ъглови позиции на отблясъците;
– избор на акценти по яркост;
– насочване на излъчването на подводния (корабния) предавател към точката на регистриране на отблясъка.
Поради обратимостта на пътищата на разпространение на фотоните, лъчението от подводния предавател, след пречупване на водната повърхност, най-вероятно ще бъде насочено към космическия апарат и ще бъде получено от бордовата фотодетекторна система. Изискванията към скоростта на прецизно насочване се определят от времето за „замръзване” на вълнението на морската повърхност, което в зависимост от вида на вълните варира от 0,1 до 30 ms.
Блоковата схема на подводната лазерна система (ПЛС) е показана на рис. 5, където:
ОС – оптичната система;
ИФП – приемник на информация;
СОИС – система за обработка на навигационни сигнали;
ФП СТН – фотодетектор на системата за прецизно насочване;
СОСН – система за обработка на сигнали на системата за насочване;
УТН ЛПК – устройство за прецизно насочване на лазерен предавателен комплекс, който реализира методите на адаптивно НОЛ или ОВФ – насочване;
ВУК – компютърно-управляващ комплекс;
СПН – система за програмно ръководство;
ИД – далекомер (използван главно в режимите на синхронизиране на времеви стандарти и повърхностно определяне на координати);
ЛПК – лазерен предавателен комплекс;
ИПВ – измервател на прозрачност на водата.
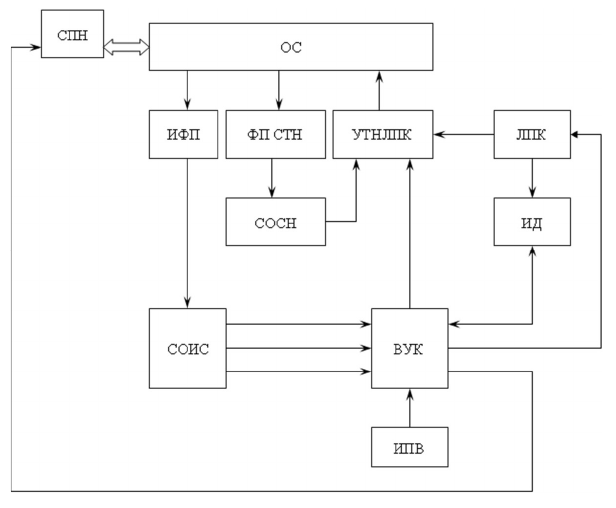
Рис. 5. Структурна схема на подводна лазерна система (пояснения – в текста)
ПЛС предава сигнала за отговор в n посоки (обикновено n = 1-4), където са открити най-ярките петна от сателитния запитващ сигнал.
Блоковата схема на адаптивното подводно насочване е показана на рис. 6, където:
Б – подводен отблясък на изображението на източника на запитващ сигнал rз*, създавана при преминаване на лъча на предавателната система през морската повърхност (ПВ);
1 – оптична система;
2, 14 – фотоелектронни матрични пеленгатори;
3 – селектор на най-ярките отблясъци, състоящ се от ограничител на нивото (4);
4 – многоканален пиков детектор;
5 – устройство за усилване и разделяне на праговото напрежение на праговото устройство (6);
6 – прагово устройство;
7 – драйвер на управляващи напрежения;
8 – блок от импулсни усилватели;
9 – блок от пикови детектори;
10 – устройство за оперативно отклонение на лъча (дефлектор);
11 – оптичен елемент;
12 – изпълнителен елемент;
13 – устройство за комбиниране на контролни и реагиращи лазерни лъчи;
14 – датчик за ъглово положение на лъча;
15 – отчитащо устройство от датчика за ъглово положение на лъча;
16 – контролни тригери;
17 – (схеми „I“) – клапани;
18 – верига „ИЛИ“) – изходно устройство;
19 – система за оперативно насочване, реагиращ лазерен лъч;
20 – контролен комплекс;
21 – управляващ формовчик на лазерен лъч;
22 – формировател на лазерен лъч на отговор;
23 – система за насочване на програмата за задвижване;
24 – декодер (селектор на поредица от кодирани импулси);
25 – клапанно устройство (верига на съвпадение);
26 – устройство за сумиране.
Отговорният лазерен импулс трябва да следва същия оптичен път като запитващия сигнал; следователно скоростта на цялата система се изчислява по такъв начин, че отговорният лазерен импулс да се формира във времето от момента, в който запитващият сигнал пристигне във фотодетектора, което не надвишава средното време на „замръзване” на развълнуваната морска повърхност. В този случай импулсът на ответното лазерно лъчение ще премине през повърхността на морето, което практически не се е променило от момента, в който запитващият сигнал е преминал през него. Така се постига почти пълно обръщане на посоката на запитващия лъч.
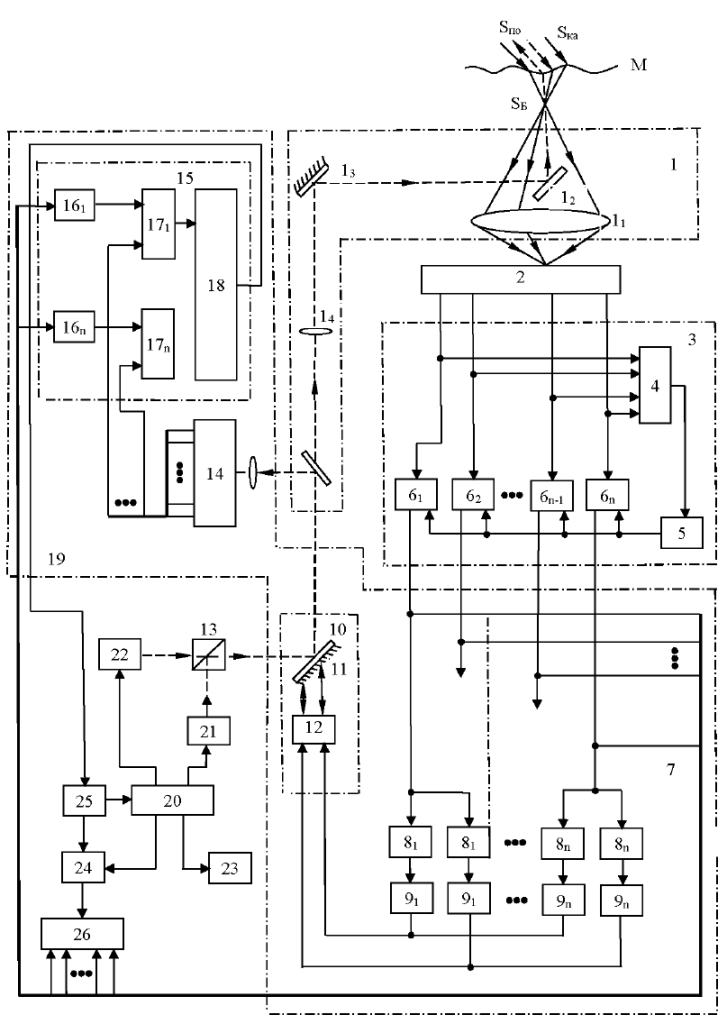
Рис. 6. Структурна схема на устройството за прецизно адаптивно подводно водене (пояснения – в текста)
На рис. 7 се показват времевите диаграми на работата на корабното оборудване (ПО), където:
Sз – код на заявка, идващ от сателита;
Sк – импулс на изхода на вентилното устройство;
Sзап – импулс за начало на отчита в измерителя на далечината (обхвата);
Sзоп – код на заявка;
Sр – сигнал „разрешение за отговор“ на изхода на декодера (селектор на поредица от кодирани импулси);
Sко – първи импулс на кода;
Sкоз – сигнализира Sko след преминаване през линията за забавяне;
Sн – сигнал на изхода на работещата система за насочване на лазерен лъч;
Sот – ответния код, излъчван от подводния обект;
Sо – ответен код на изхода на сумиращото устройство;
Sост – импулс за спиране на броенето в обхватомера (измерителя далечината).
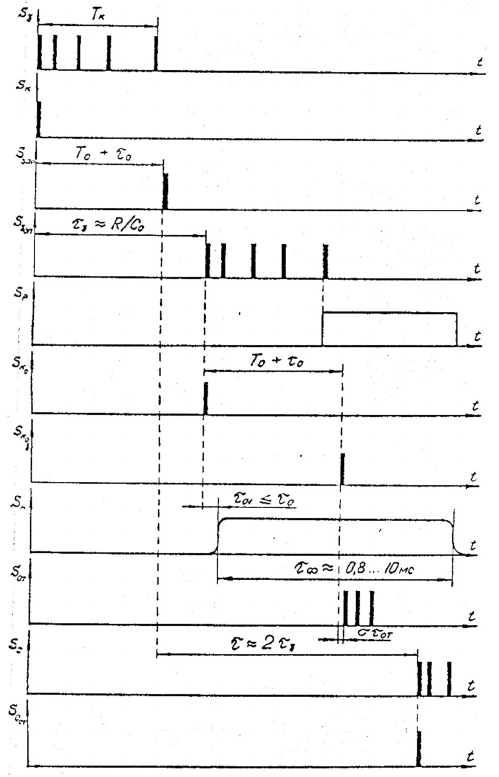
Рис. 7. Времеви диаграми на работа на корабното оборудване (ПО)
Приемането и предаването на излъчването е теоретично възможно до дълбочини, при които се проявява ефектът на лещата, т.е. образуването на реални и въображаеми „отблясъци“. Видимостта на подводните „отблясъци“ може да се оцени чрез сравняване на неразпръснатите (кохерентни) – Bког и дифузни – Bдиф компоненти на излъчването.
Моделирането показва, че за океанските вълни на Северния Атлантик, където ε (λ = 0,53 µm) = (от 0,05 до 0,12) m-1, структурата на отблясъците остава доста ясно изразена до дълбочини от 120–200 м. При изчисляване на влиянието на облачността и ниската атмосфера, тя може да се разглежда като допълнителни слоеве вода с коефициент на екстинкция, равен (при λ = от 0,50 до 0,55 µm), съответно: εоб = от 110-3 до 210-2m-1; εatm = от 510-6 до 110-2m-1.
Директното излъчване на сателитен предавател, което ефективно образува „отблясъци“, може да поддържа достатъчно ниво на яркост при (εоблΔhобл+ εатм·hатм) <5, където Δhобл и hатм са дебелината и височината на облаците.
Оценката на необходимия потенциал на линията „KA↔ПO“ е направена във връзка с режима на усъвършенстване на софтуерното насочване на подводния приемо-предавател към КА. Система, базирана на микроканални пластини с кодирани колектори (силициеви фотоелектронни фотоумножители), се предполага да се използва като координатно-чувствителен приемник (ФП СТН); Подобни характеристики могат да бъдат получени и на базата на хибриден приемник за усилване на изображението и ПЗС модул. Филтрирането преди откриване, т.е. фоновото филтриране, се предполага, че се извършва с помощта на филтри за смущения с лента не повече от 150 Å.
Предполага се, че бордовите и корабните предаватели са базирани на твърдотелни АИГ – Nd+ лазери или оптични лазери с удвоена честота.
Съотношението сигнал/шум на изхода на ФП СТН може да се оцени от отношението (S/N).
Ограничителната дълбочина на регистриране на отблясъците се оценява от max h.
За ефективна (S/N) 2 ≥ 5) регистрация на „отблясък“ на дълбочина max h = 100 m е необходимо да се създаде плътност на излъчване от ~ 10–10 J/m2 на повърхността на океана, която може да се осигури от различни режими на облъчване, т.е. енергията в импулса и честотата на повторение на импулса, броят на лазерните предаватели в ЛПС и ЛПК може да се променя по последователен начин, но нивото на средната мощност на изходното излъчване трябва да бъде най-малко 0,5 Вт. Този потенциал със сигурност е достатъчен за предаване на информационни сигнали и провеждане на навигационни измервания.
Средната мощност на наличните в търговската мрежа издръжливи, лесни за използване оптични лазери, излъчващи зелени светлинни импулси, е единици и десетки ватове (с продължителност от части от пикосекунда до няколко наносекунди и при честота на повторение от единици до милион херца).
Няма технически и технологични пречки за внедряването на информационно-измервателния канал „KA↔ПO“, т.е. проблемът за създаване на многосателитна констелация за скрита глобална информационна поддръжка (със скорост на предаване на информация до 1 кбит/с) и навигационна поддръжка (със средноквадратична грешка до 1 m) потопени (на дълбочина 0–300 m) на подводни обекти, както и на надводни съдове.
Коментари
Все още няма коментари