„Най-добре реботи онзи, който си знае работата.“
Методи за обосноваване на изискванията за навигационна поддръжка за решаване на специални задачи на навигацията от автономно необитаемо подводно превозно средство (АНПА)
През последните десетилетия работата, свързана с разработването на естествени минерални находища в океаните и по-специално в шелфа, се разширява все повече и повече. От гледна точка на характеристиките на навигационното осигуряване (НО) на тези дейности интерес представляват следните работи:
– сондажни операции;
– морски геологически проучвания;
– полагане на тръбопроводи и кабели на морското дъно и др.
За да се осигурят сондажни операции е необходимо да се реши проблемът с динамичното позициониране на подводен кораб „в точка“. Поддържането на такъв плавателен съд (платформа), подложен на дрейф от течения и други външни въздействия, изисква прецизна координация, интегриране на навигационно оборудване със сложна система за задвижване на кораба и др.
Корабите за подводно проучване, оборудвани със сеизмични приемници, гравиметри и други сензори по време на ареални проучвания, се движат по правило по протежение на разузнаваната зона на строго определени галсове. Позицията на галсовете и обвързването на всяко измерване на галс изисква високо прецизна координация на кораба. От основно значение е интегрирането на навигационни средства с автопилот и внедряването на алгоритъм за управление на движението на подводен съд по зададена траектория.
Спецификата на работата по полагане на тръбопроводи и кабели под вода, в допълнение към необходимостта от точно позициониране е измерването на дълбочините с многолъчев ехолот, чиято точност зависи от познаването на вертикалната скорост на плавателния съд в движение.
Други видове специални работи имат свои собствени характеристики, чието разглеждане поради тяхното разнообразие не е възможно в рамките на тази публикация.
Методи за обосноваване на изискванията за навигационно осигуряване на сондажни операции на шелфа
При сондиране платформата или съдът (рис. 2) трябва да е над устието на кладенеца (У), а позициониращата точка Og трябва да е разположена на същия вертикал с него.
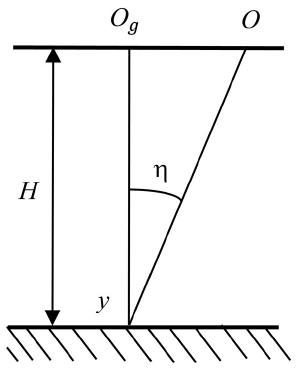
Рис. 2. Положението на сондажния инструмент при сондиране в морето
В резултат на въздействието на околната среда платформата (съдът) се измества спрямо точката Оg и заедно с това точката на закрепване на сондажното оборудване О се отклонява с величина, оценена чрез моментната стойност на радиус вектора R(t) .
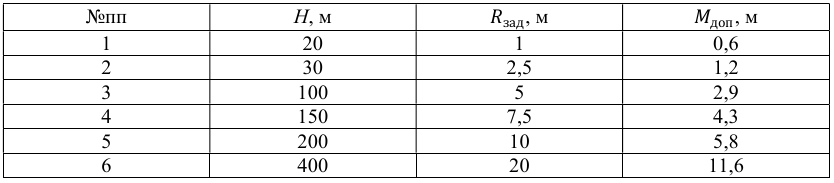
Максималното изместване на платформата (съда) се определя от допустимия ъгъл на отклонение на сондажния инструмент от вертикалното положение η, при което се поддържа неговата работоспособност. В неблагоприятен случай този ъгъл не трябва да надвишава 3º. След това изчисленията, извършени по съответните формули за дадена вероятност точков обект да попадне в кръг Pзад = 0,95, са обобщени в табл. 2.
Таблица 2. Допустими грешки при определяне на местоположението на платформата при пробиване на различни дълбочини
Възможно е наблюдение на подводната част на платформата и сондажното оборудване, както и процеса на сондиране с помощта на АНПА или леки водолази. И в двата случая е необходимо точно познаване на местоположението на апарата за управление или леките водолази под водата. Изглежда възможно да се направи това чрез получаване на сигнали от система за ЛКНК към специално приемно оборудване.
Методи за обосноваване на изискванията за навигационно осигуряване на подводно изследване
Нека разгледаме един от най-трудните случаи от гледна точка на HO, когато геоложките проучвания се извършват от специален кораб с буксируем подводен апарат (ПА), на който е монтирано съответното оборудване. Задачата на кораба е да изследва цялото океанско дъно на ограничена площ без пропуски между полосите на изследване. Дълбочините на такава работа могат да достигнат до 4000 m, а разстоянието на ПА от теглещия кораб и изследваното дъно е съответно 1000 m и 50 m, ширината на полосата на проучване е 100 m.
На рис. 3 е показана схема на маневриране на кораба по време на изследване
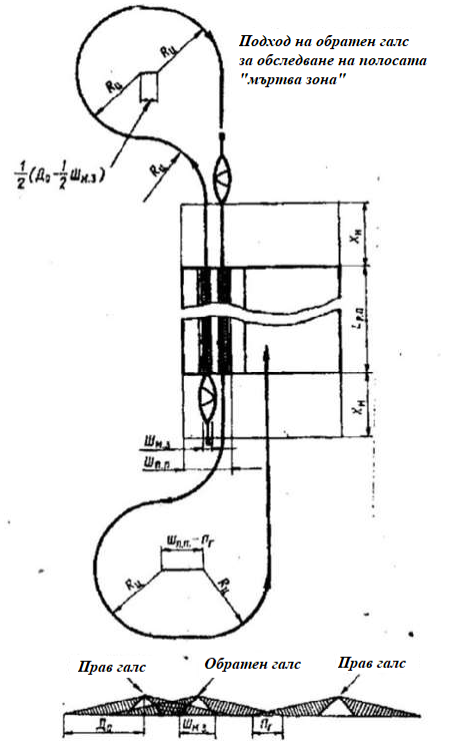
Рис. 3. Обследване на дадена зона на океанското дъно с помощта на системата „Кораб-ПА“.
За определяне на координатите на местоположението на ПA спрямо кораба-влекач се използва хидроакустично устройство като маяк за реагиране, излъчващо хидроакустични сигнали според команди, предавани чрез кабелтрос от кораба. На кораба, използвайки хидроакустична станция се определя пеленга спрямо маяка, монтиран на ПА, и разстоянието до него, което също се измерва с помощта на ХАС.
Може да се реши и обратната задача – намира се допустимата грешка на координатите на ПА. За да се направи това е необходимо да се зададе, както в първия случай, нивото на вероятност за липса на празнина между съседните полоси от изследването, за да се фиксира точността на определяне на координатите на местоположението на теглещия кораб, въз основа на възможност за непрекъснато приемане на сигнали от системата за ЛКНК.
Методи за обосноваване на изискванията за навигационно осигуряване за полагане на подводен тръбопровод
Полагането на нефтопроводи (диаметър до 600 mm) и газ (диаметър до 1400 mm) по морското дъно може да се извърши по два начина:
– с полагане на тръби директно на дъното;
– с полагане на тръби в изкопи.
Вероятността корабът за полагане на тръби да попадне в изследваната ивица с дадена ширина се приема като критерий за полагане на тръбопровод.
Ширината на полосите в първия случай се определя от възможностите (TTX) на многолъчевия ехолот и ширината на видимост на телевизионните търсачи, както и минималния ъгъл на отклонение на плавателния съд по курса. Във втория – ширината на изкопа. В практиката е прието ширината на изкопа да бъде до три диаметъра на полагания тръбопровод, тоест до 4,5 m., практическа реализация с използване на система за ЛКНК в тези случаи.
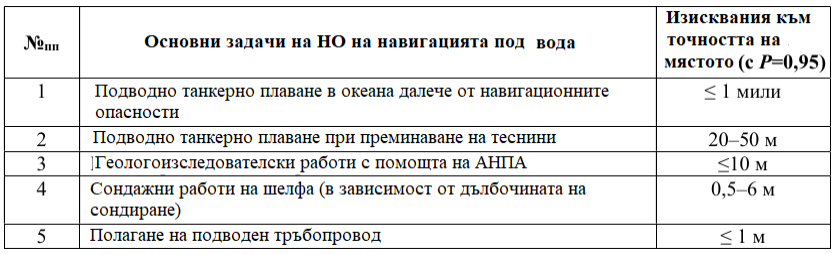
В табл. 3 са показани обобщените изисквания към НO за решаване на основните задачи на морската дейност, които изискват високоточно определяне на мястото под водата, установяване на комуникация между обектите и предаване на сигнали за управление към тях в реално време.
Таблица 3. Обобщени изисквания за HO за решаване на основните проблеми на подводната навигация за граждански потребители
По този начин предложените подходи позволяват да се реши проблемът с обосноваването на изискванията за НО на разглежданите задачи и могат да бъдат препоръчани за практическа реализация при използване на система за ЛКНК в тези случаи.
Коментари
Все още няма коментари