„Знанието е светлина, показваща пътя дори и под вода.“
В публикацията се разглеждат формални методи за обосноваване на изискванията за точност на местоположението на подводен обект за граждански цели в зависимост от естеството на решаването на социално-икономическите проблеми от него.
Точността на определяне на местоположението на кораба е един от най-важните показатели за ефективността на неговата дейност. Това засяга осигуряването на навигационната безопасност на корабоплаването и решаването на специални задачи. Точността на определяне на позицията на кораба също е един от основните показатели за качеството на навигационното оборудване. В допълнение, характеристиката на точността се използва в тактико-техническата обосновка за създаването на модерни навигационни средства или тяхната модернизация. В тази връзка разработчиците на нови технически средства (системи) и потребителите винаги са изправени пред въпроса: каква точност на определяне на позицията на кораба ни е необходима? Казаното в пълна степен се отнася и за създаването на перспективна система за лазерна навигация и комуникация (ЛКНК).
Изискванията за точното знание на местоположението на кораба се регулират от стандарта за точност на навигацията, приет от Асамблеята на ММО в Резолюция A.953 (23) от 5 декември 2003 г. Тези изисквания са определени от националните документи, като се вземат предвид характеристиките на всяка страна, например:
– във Федералния радионавигационен план на САЩ;
– в Радионавигационния план на Руската федерация.
В съответствие с тази резолюция се разграничават следните фази на навигация:
– плаване в акваторията на пристанищата и на подходите към тях, както и в крайбрежни води с висока интензивност на плаване и значителна степен на риск;
– плаване в акваторията на пристанищата и на подходите към тях, както и в крайбрежни води с ниска интензивност на плаване и незначителна степен на риск;
– плаване в океана.
В първите два случая, които се различават по ограниченията на свободата на маневриране, грешката на позицията на кораба трябва да бъде не повече от 10 m с вероятност 0,95. Във втория случай не трябва да надвишава 100 m със същата вероятност.
Изискванията, посочени в документа, не противоречат на посочената резолюция на ММО.
Анализът на разпоредбите на горните документи от гледна точка на навигационното осигуряване на подводната навигация показа следното.
1. Изискванията за точност на местоположението се отнасят само за надводни плавателни съдове и не се отнасят за подводни обекти (лодки, превозни средства и др.).
2. Документите дават окончателните стойности на изискванията за точност на местоположението на корабите без обяснение как са получени, т.е. липсват методически подходи за обосноваване на изискванията за точност на местоположението на обекти за различни условия на плаване и за решаване на конкретни проблеми на навигационното осигуряване. Поради тези причини е необходимо да се премахнат тези пропуски, за да се формира качествен образ на обещаваща система за лазерна космическа навигация и комуникация (ЛКНК). От методологическа гледна точка някои от проблемите са решени в литературата. Неразрешените въпроси са разгледани по-долу.
Методи за обосноваване на изискванията за точност на местоположението на подводен танкер при плаване в океанската зона
От методологическа гледна точка е най-трудно да се обосноват изискванията за точността на местоположението на подводен обект (ПО) с голямо водоизместване при плаване в океана при липса на навигационни опасности по маршрута на преминаване. В този случай основният фактор при формалното обосноваване на изискванията за точност на текущото местоположение на превозвача е навигационната безопасност на неговото плаване.
Има няколко формални подхода за обосноваване на изискванията за точност на местоположението на ПО (танкер). Те се основават главно на:
– икономически съображения (минимален разход на гориво при спазване на определеното време и маршрут на прехода);
– приемлив риск от навигационни инциденти.
При икономическия подход обосновката изхожда от факта, че плаването трябва да се извършва по най-краткото разстояние между дадени (път) преходни точки. Въпреки това, поради влиянието на външната среда, действителният софтуерен път винаги се различава от предвидения, а реалният път обикновено представлява някаква неправилна крива. Удължаването на пътя при движение по неправилна крива в сравнение с правата линия, която го свива, зависи от кривината на траекторията. В първото приближение средната стойност на относителното удължение (∆%) е свързана с дисперсията на ъгъла на наклона на траектории чрез следната връзка:

Където

– дисперсия на пътевия ъгъл (в нашия случай ъгълът на наклон).
Понастоящем проблемът за връщане на ПО към линията на даден курс (маршрут) се решава чрез въвеждане на неговите периодични корекции въз основа на резултатите от обсервациите (наблюденията). Най-удобно е да се направи това в потопено положение с помощта на ЛКНКС. В резултат на това траекторията на действителния път придобива характера на случайна функция, чиято дисперсия на линейни странични отклонения (ординати) може да бъде получена чрез изчисляване на съответната характеристика на грешката на текущите координати. Показано е в литературата, че средната квадратична грешка (СКП) на текущата позиция на софтуера (σ) може да бъде изчислена като резултат от решаването на съответното уравнение.
Резултатите от изчисленията за σ = 1 миля и Kс = 1 миля/ч-0,5 са показани в табл. 1
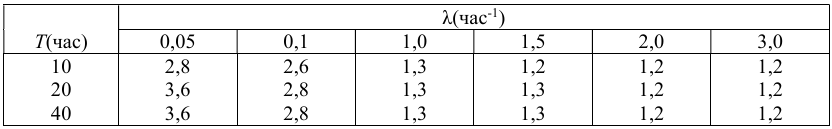
където λ е плътност на обсервациите (час-1);
Kс – коефициент на точност на счислението;
T е продължителността на плаването;
σ е СКП на обсервациите.
Ако приемем, че ъглите на „отклонение“ и „връщане“ имат стойности от същия порядък, намираме значението на дисперсията на пътевия ъгъл:
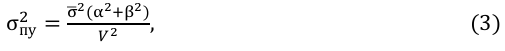
където V е скоростта на ПО, възли;
α, β са параметрите на корелационната функция на проекциите на вектора на скоростта на течението върху меридиана и паралела (час-1).
σ-2 меридиан и паралел (час-1).
Формула (3) е получена в съответствие с общите принципи за намиране на характеристиките на трансформацията на случайни функции въз основа на резултатите от диференцирането на двойната корелационна функция на проекцията на вектора на текущата скорост върху меридиана (паралела), като се има предвид природата на разпределение на този вектор да е кръгово, което предопределя равенството на проекциите.
По този начин, ако при обосноваване на изискванията за точност на плаване на ПО в океана изхождаме от икономията на гориво (моторни ресурси), тогава този проблем може да бъде решен с помощта на уравнения (1) – (3). Изчисленията съгласно тези уравнения показват, че ако грешката на текущото местоположение на ПО е 1,0 миля или по-малко, математическото очакване на удължаването на пътя в сравнение с абсолютно точното следване по преходния маршрут е от порядъка на десети и стотни от процента. Тази стойност може да се счита за незначителна. Следователно, когато се плава в океана (открито море) далеч от навигационни опасности, допустимата СКП на текущото местоположение на ПО (подводния танкер) не трябва да надвишава 1,0 мили, т.е. Mдоп ≤ 1 миля.
Метод за обосноваване на изискванията за точност на местоположението на подводен танкер въз основа на допустимия риск от навигационни аварии
Като основен критерий се приема вероятността за решаване на проблема Ррз за навигационно осигуряване на подводен танкер по време на подледно транспортиране на петрол в Арктическия басейн. Този критерий характеризира характеристиките на функционирането на системата за навигационно осигуряване, която се състои в това, че за успешното решаване на задачата от подводния танкер трябва да се случат две независими събития едновременно:

където Pнав е подходящото осигуряване на технически средства за навигация за подводен танкер и навигационно оборудване на театъра (навигационна поддръжка);
Pнбп – осигуряване на подводен танкер с технически средства за избягване на сблъсък с айсберги (хъмове) и подводни навигационни опасности;
Pрз – определя се вероятността за решаване на задачата на навигационното осигуряване с дадена точност, т.е. като вероятността точков обект (подводен танкер) да попадне в кръг с даден радиус.
M е средната квадратична грешка на номерираната позиция, която се определя от израза:

Тук Mo е СКП за обсервации;
Mсч – СКП на счисление на интервала от последното наблюдение до настоящия момент.
Замествайки във формулите стойностите на съответните количества, взети от формите на съвременните навигационни комплекси на подводни обекти, получаваме, че Pнав=1.
Pнбп се определя като вероятността за решаване на проблема за осигуряване на навигационната безопасност на подледната навигация с помощта на хидроакустични средства при най-неблагоприятните условия на маршрута на пресичане, например при транспортиране на суров нефт с подводен танкер през най-опасното място пролива Бароу.
Въз основа на анализа на навигационните и ледови условия е необходимо да се гарантира, че танкерът влиза в правоъгълник с размери (рис. 1): ширина – 3700 m, височина – 42 m.
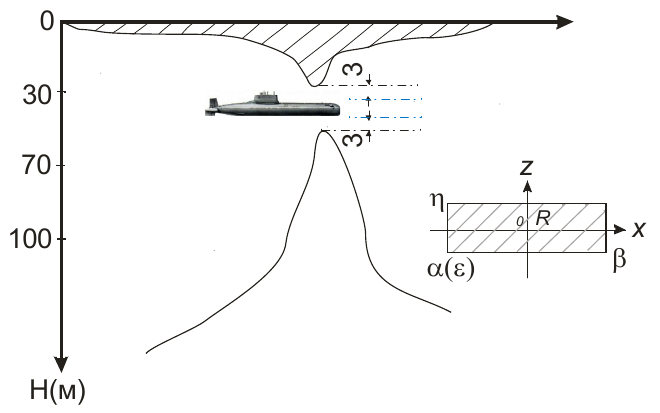
Рис. 1. Схема на преминаване на подводен танкер в най-опасното място в пролива Бароу между подводна планина и ледени хълмове
Като се вземе предвид диаметърът на корпуса на подводен танкер, съответно запасът от чиста вода ще бъде:
– в хоризонтална равнина – 3664 м;
– във вертикална равнина – 6 м.
Автоматизираната система за управление може да поддържа подводен танкер на определена навигационна дълбочина с точност от 0,5–1 m, т.е. σ = 0,5–1 m.
За изчисления приемаме σ = 1 м. Замествайки стойностите на съответните количества във съответната формула, получаваме Рнбп = 0,997, което напълно отговаря на изискванията за точна и безопасна навигация на подводен танкер в ледени условия.
За да се обосноват изискванията за конкретен навигационен параметър, в общия случай е необходимо да се зададе вероятността за решаване на проблема с навигационната поддръжка, да се фиксират редица навигационни параметри, които не подлежат на количествена обосновка, и да се реши уравнение с едно неизвестно спрямо желаната стойност. В нашия случай това е точността на изчислимото място на подводен танкер по всяко време.
Разгледаният втори подход може да се използва напълно за обосноваване на изискванията за точност на местоположението на подводница за океанографски изследвания.
Коментари
Все още няма коментари