„Който се бои от морето, да си стои в локвата.“
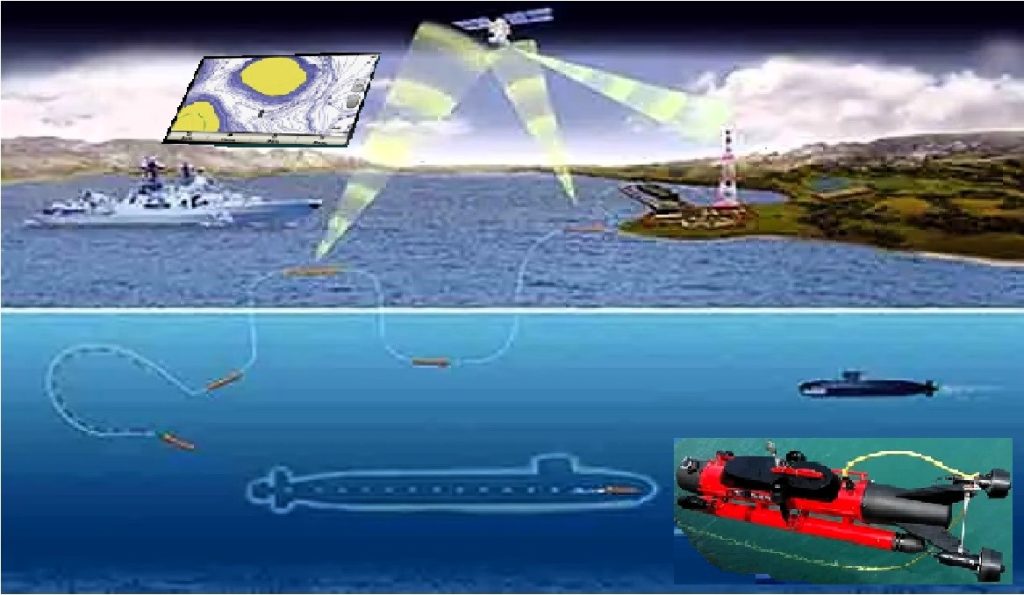
Навигационно и хидрографско оборудване на морски райони с помощта на необитаеми подводни апарати. Такава система от навигационно оборудване с помощта на мобилни сонарни буйове-маяци може да се използва не само в открити води, но и в райони, обременени с лед.
В този случай преходът на групата AUV (НПА) се извършва на етапи: по време на движение всяко превозно средство регулира позицията си по отношение на разстоянията от две съседни превозни средства, разположени от различни страни. При пристигане в следващата точка, AUV извършва лягане на дъното, отделя антената и преминава в режим на готовност, за да осигури ориентация на следващото звено от групата. И така, докато групата пристигне в даден район (рис. 4).
Данните, необходими за изчислителното устройство на AUV (фиг. 5, 6), използвани за изчисления на позицията, се записват в устройство с памет.
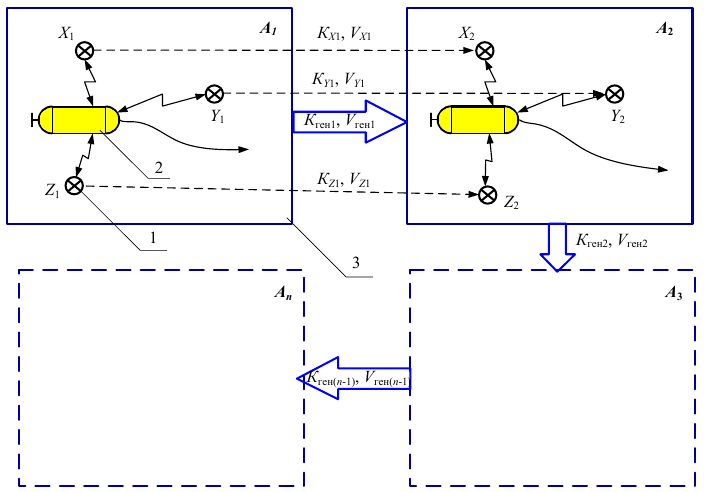
Рис. 3. Система от навигационно оборудване за морски райони с използване на мобилни хидроакустически (ХА) буйове-маяци: 1 – X1,Y1,Z1, X2,Y2,Z2 – мобилни ХА буйове-маяци; 2 – подводен обект; 3 – A1, A2, A3, An – морски зони
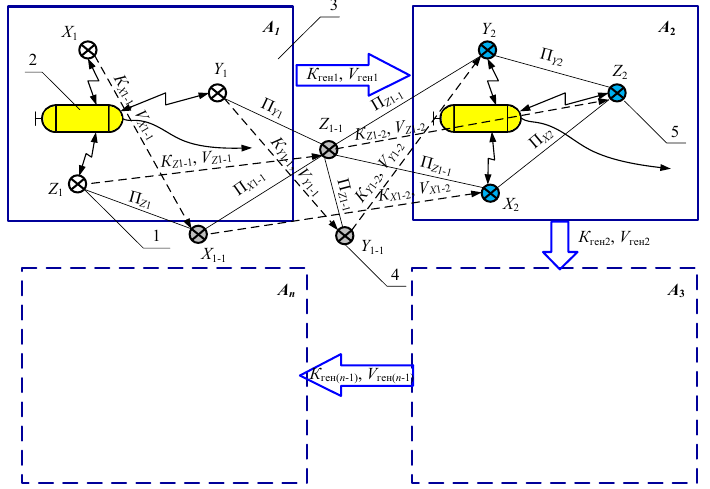
Рис. 4. Система от навигационно оборудване за морски райони с използване на мобилни ХА шамандури-маяци под лед: 1 – начални позиции на мобилни ХА шамандури-маяци X1,Y1,Z1; 2 – подводен обект; 3 – A1, A2, A3, An – морски зони; 4 – междинни позиции на мобилни ХА маяци X1-1, Y1-1, Z1-1; 5 – назначени нови позиции на мобилни ХА шамандури-маяци X2, Y2, Z2
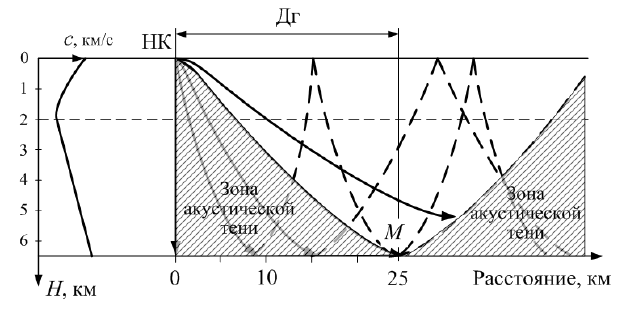
Рис. 5. Формиране на зона на акустична сянка, когато навигационен обект е свързан към дънен маяк. НК – надводен кораб; M – дънен маяк; Dg – геометричен диапазон; c = f(H) е разпределението на скоростта на звука по дълбочина в района на установка на дънния маяк
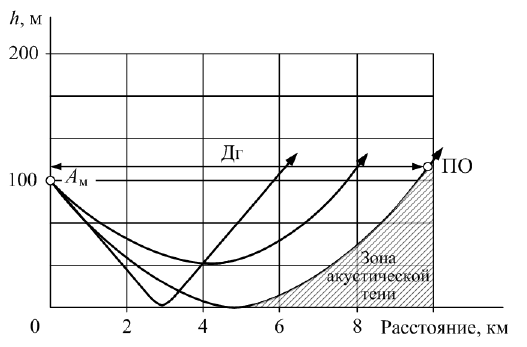
Рис. 6. Образуване на зона на акустична сянка, когато подводен обект, плаващ в придъния слой, е свързан с дънния маяк: h е височината на антената на маяка над дъното; Am – дънна маячна антена; ПО – подводен обект; Dg – геометричен диапазон.
Навигационните параметри се изчисляват по добре познатата техника.
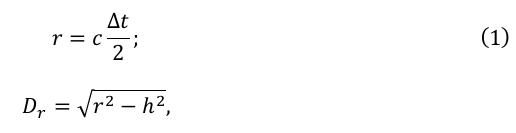
И така, при далекомерно пеленговане мястото на навигационния обект и неговата ориентация спрямо дънния маяк (фиг. 7) се определят по следните формули:
където
r е наклонено разстояние от обекта до дънния маяк, m;
Δt е интервал от време между момента на излъчване на сигнал-заявка на дънния маяк и момента на получаване на сигнала-отговор, s;
c е средната скорост на звука по пътя на разпространение на сигнала, m/s;
Dr е хоризонталното разстояние от обекта до дънния маяк;
h е разликата в дълбочината на дънния маяк и акустичната антена на обекта спрямо морската повърхност.
Грешката при определяне на посоката към долния маяк е около 2%.
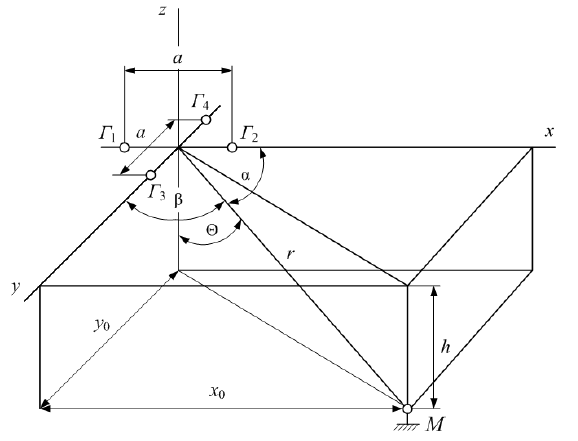
Рис. 7. Определяне на позицията на кораба с помощта на моноимпулсна пеленгация: М – дънен маяк; Г1–Г2 – първата база на корабните приемни хидрофони, ориентирана по оста x; Г3–Г4 е втората база на корабните приемни хидрофони, ориентирана по оста y.
За да се подобри точността на определянето на посоката на маяка, се използва моноимпулсно определяне на посоката, което се реализира в системи за определяне на обхвата с четири хидрофона, разположени на две взаимно перпендикулярни линии и на разстояние нa един от друг във всяка линия (база) (рис. 7). Координатите на обекта се изчисляват с помощта на следните изрази:
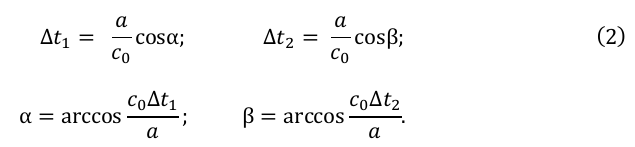
където
Δt1 и Δt2 са разликата във времето на пристигане на сигнала към хидрофоните на първата база под ъгъл α към линията Г1–Г2 и втори базови хидрофони под ъгъл β спрямо линията Г3–Г4;
c0 е скоростта на звука във водния слой близо до тялото на обекта, m/s;
a – основна дължина (разстояние) между две двойки хидрофони, m.
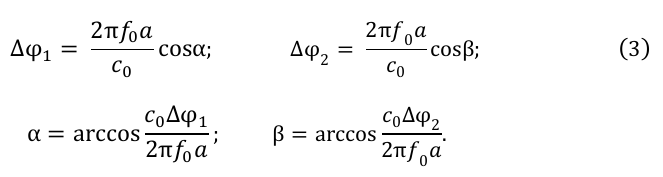
Ако се измерват не разликите във времето на пристигане на сигналите към базовите хидрофони, а фазовите разлики Δφ1 и Δφ2 на честотния сигнал f0(Hz), тогава ъглите α и β се изчисляват по следните формули:
Ако две приемни бази на четири хидрофона са разположени в равнина, успоредна на равнината на палубата на навигационния обект, имат общ център и са ортогонални, линията на едната основа x е насочена по протежение на диаметралната равнина на обекта, а линията на втората основа y е насочена перпендикулярно вдясно (рис. 7), то координатите на маяка в координатната система на навигационния обект се изчислява по следните формули:
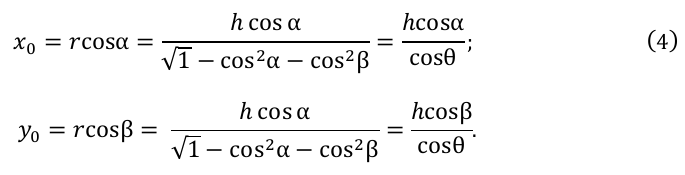
Предложената система от навигационно оборудване, използващо мобилни сонарни шамандури-маяци, осигурява мобилност, ефективност и многократна употреба на навигационно оборудване в морски райони, за да се гарантира изпълнението на задачи от надводни и подводни навигационни обекти, както в открити води, така и в ледени условия.
Заключение.
Разработването на нови мобилни методи и средства за оборудване на морски райони ще направи възможно бързото оборудването на отдалечена морска зона с дистанционно управлявана мобилна навигационна сонарна система с дънни сонари, с последващото й демонтиране и оборудване на следващата близка зона. Предложено е техническо устройство за мобилен сонарен буй-фар, който е в основата на нова дистанционно управлявана мобилна навигационна сонарна система, както и методи за използване на навигационно оборудване на морски райони.
Теоретично е обоснована целесъобразността от използване на дистанционно управлявана мобилна навигационна хидроакустична система и методи на навигационно оборудване на морски райони с помощта на мобилни дънни сонари.
Коментари
Все още няма коментари