„Лошо е това решение, което не може да се промени.“
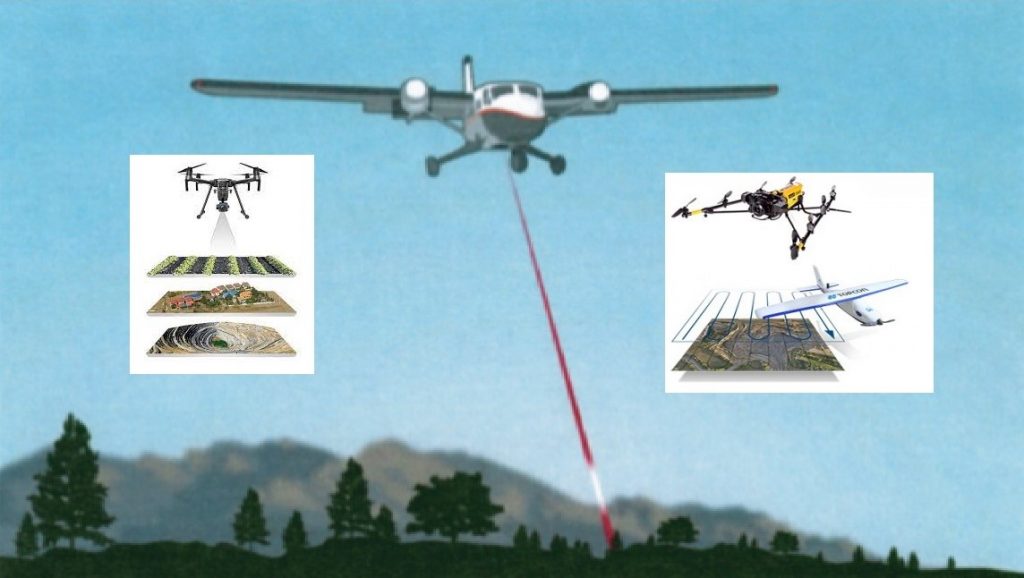
В публикацията се разглеждат въпроси, примери, същност и тенденции за лазерното сканиране.
Лазерното сканиране като метод за дистанционно получаване на голям обем измерени данни успешно се използва от 80-те години на миналия век. От начало дадената технология се използва само с аероснимачни цели за топографски работи като технология, съпътстваща на класическата аерофотоснимка с пилотирани носители.
Същността на метода се заключава в далекомерните измервания, изпълнявани с лазерен скенер, и в разчет на времето за преминаване на импулса на лазера от момента на неговото излъчване до момента на фиксиране на сигнала, отразен от повърхността, от лазерния приемник на скенера.
Процеса на далекомерното измерване многократно се повтаря, при това изходящия лъч на лазера се насочва в огледало, което се намира на въртящ се стъпков електродвигател, разпределящ по механичен способ лазерните импулси в зададеното направление. Ъгълът на завъртане на огледалото се отчита и се използва със съответното далекомерно измерване.
По нататък с математически способ от полярни координати (направление и далечина) изпълнените измервания се преизчисляват в декартови (X, Y, Z). По такъв начин, всяка точка от лазерните отражения (ТЛО) от повърхността има свои точни координати в пространството. Но за получаване на приемлив резултат, който би удовлетворял изискванията за картографска продукция, е необходимо също да бъде получена позицията и ориентацията в пространството на точката с отчет (тази точка, от която се извършват изчисленията на точките от лазерното отражение в полярна координатна система). Важно е да се синхронизират всички получени данни (позиция и ориентация в пространството) с момента от време на изпълнение на конкретното измерване от лазерното сканиране.
С развитието на системите за глобалното спътниково позициониране всички тези задачи започнали достатъчно просто да се решават. Точното определение на координатите се явява права функция на тези системи. Синхронизацията по време се изпълнява благодарение на отметки във времето с високо точни атомни часовници, установени на спътниците на тези навигационни системи. Тези отметки се съдържат (по умълчаване) в сигналите на навигационните спътници. По такъв начин, само съвместяването на всичките три набора от данни (далекомерното измерване с лазер, високо точното позициониране, високо точното определяне на ъглите на ориентиране в пространството), синхронизирани колкото е възможно по-точно във времето, може да предостави в краен резултат този същия триизмерен материал, който сега е прието да се нарича цифров модел на повърхността (ЦМП) или цифров модел на релефа (ЦМР).
По нататъшно развитие технологията за лазерното сканиране е получила вече и в наземните методи. Наземните лазерни скенери се наложило да преминат дълъг еволюционен път по технологичното развитие и да се намали до такива размери, когато инструментът вече може да бъде установяван на геодезически статив.
В последно време голямо развитие е получила кинематичната наземна снимка, която преди всичко се нарича мобилно лазерно сканиране (по рядко мобилно картографиране). Мобилното лазерно сканиране има изключително висока производителност и е най-ефективно на линейни обекти, такива като автомобилни и железопътни пътища. Но и на площни обекти дадения вид снимка също позволява да се достигне висока производителност наред със съхранението на високото качество на получените измерени данни.
Системите за мобилното лазерно сканиране могат да бъдат установявани на различни подвижни средства: автомобили, железопътни платформи или катер.
При съвместяване на мобилното лазерно сканиране и данните от много лъчев ехолот може да се получи набор от данни, отразяващи както надводната инфраструктура, например, морски или речен порт и други инженерни съоръжения (облак от точки от лазерното сканиране), така и подводната част (измерителните данни от много лъчевия ехолот). Такива работи вече се изпълняват в света и не се явяват като нещо уникално от гледна точка на получаване на резултати от измерванията.
Автономните безпилотни авиационни системи (БАС или БПЛА) са станали през последните няколко години още един от типовете носители на лазерни скенери.
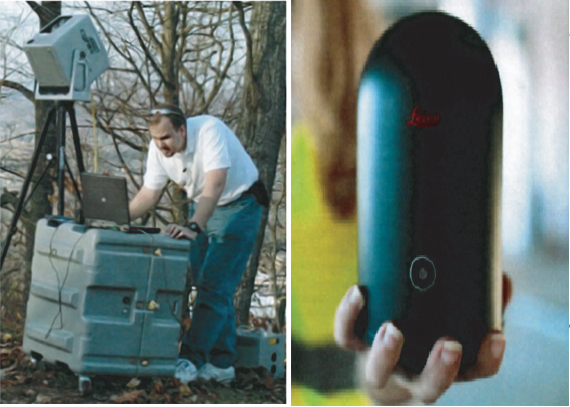
Рис. 1.
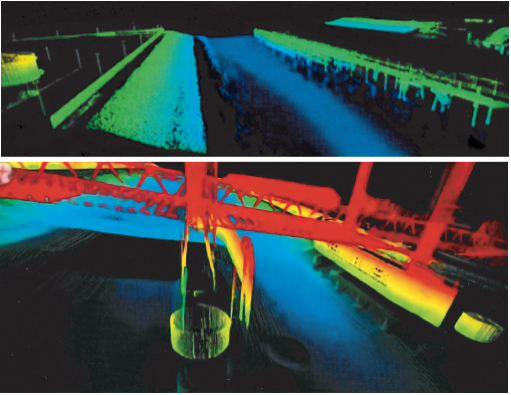
Рис. 2.
За възможността по установяване на сканиращите системи на БАС, ключов фактор са станали намалените размерите на скенерите до компактни и съществено намаляване на тяхното тегло.
Автономните безпилотни авиационни системи с фото камери на борда в качество на полезен товар започнали повсеместно да се използват през последните няколко години за получаване на данни при създаването на ортофото планове.
Основни фактори за широкото разпространение на дадения тип снимки:
1) появата на компактни цифрови фото камери с високо разрешение, електронен затвор и тяхната достъпна цена.
2) открития пазар на БАС (неговата не регулярност), благодарение на което са се появили множество различни компановки на БАС, и като следствие – висока конкуренция между производителите на дадените системи. В резултат имаме голям избор на БАС по разумна цена (особено по електронната тяга).
3) появата на програмното осигуряване за пълно автоматическо (без участие на човек) разчитане на фото мозайката и създаването по нея на цифрова триизмерна повърхност, а също така на псевдо облак от точки (подобие на лазерното сканиране).
Последните тенденции на пазара показва, че все повече ползватели искат да получат решение с БАС (БПЛА) в качеството на насител, но вече с лазерен скенер на борда в качеството на инструмент за изпълнение на измервания. Основен сдържащ фактор в разпространението на даденото решение се явява засега още високата стойност на оборудването за лазерното сканиране, а също съвместяването с тях на системите за инерционна навигация и позициониране.
Сумарното тегло на всички компоненти принуждават ползвателите да използват много по-крупни, а съответствено и много по-скъпи БАС, отколкото при установка само на една цифрова камера в качеството на полезен товар. По такъв начин, общата стойност за решението БАС с лазерен скенер (LIDAR) може съществено да се отличава от аналоговите в класа БАС, носещи само аерофото снимачно оборудване, което е естествено. Сравнявайки данните, които ползвателя може да получи при използването в решението именно на лазерен скенер, може от класическото въздушно лазерно сканиране и провеждането на паралелно с него на аерофото снимка.
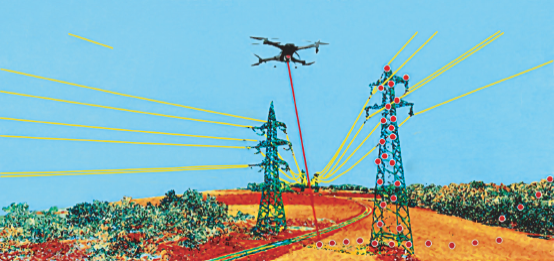
Рис. 3.
Системата за лазерно сканиране се установява на БАС заедно с компактни камери (аналогични с тези, които са установени на фото грамметрическите БПЛА/БАС за получаване не само на ТОЛ, но и фотографии. По такъв начин данните от сканирането се съвместява с фотоснимките с високо разрешение, а резултатния облак от точки могат да бъдат оцветени в натурални цветове за дешифриране на данните. Такова решение няма алтернатива за малки обекти, където използването на пилотирана авиация с установен аеро снимачен комплекс на борда е икономически не оправдано и няма практически смисъл.
Пилотираното решение е целесъобразно да се използва за големи обекти, където протяжността на маршрута на носителя на измерителния комплекс (самолет, вертолет и др.) е стотици километри. За такива аеро снимачни комплекси с ново решения се явяват появата на батиметрическите комплекси за лазерно сканиране.
Батиметрическите въздушни лазерни скенери позволяват да се изпълняват измервания както на бреговите части за целите на топографията, така и на подводната част с получаване на точки на лазерното отражение от дъното и от водната повърхност. Ограниченията по дълбочина на измерванията с батиметрически лазерен скенер са свързани основно с прозрачността на водата (до 1,5 по диска на Секи) и разсейване на лазерното излъчване в нейната дебелина. Максималната дълбочина за изпълнение на измервания при идеални условия може да стигне до 50 м. Но такъв феноменален резултат обикновено е ограничен от естествените условия на разпространения на лазерното излъчване, което е подложено на оптическите закони.
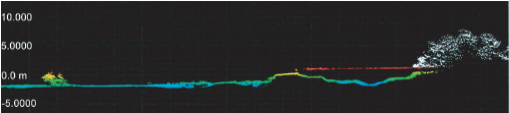
Рис. 4.
Ако говорим за местата за използване на батиметрическите системи за въздушното лазерно сканиране в хидрографията, то това, безусловно е, снимка на бреговата линия и при крайбрежен промер, явяващ се много трудоемък и разход на време, както и по привличаните сили и средства. Вземайки под внимание, че дадените системи паралелно със снимката на подводната част се изпълнява и снимка на крайбрежието, то това по естествен начин избавя хидрографската служба от използването на наземните методи с големи разходи по инструменталната топографска снимка.
В допълнение лазерните скенери от дадения тип дават плътно покритие с данни от бреговата част (до уреза на водата) и от подводната част на обекта (по ниско от уреза на водата). Важен позитивен аспект на такава работа се явява това, че снимката се изпълнява в къси срокове със скорост на производство, равна на скоростта на полета на носителя на оборудването, на който е установен лазерния скенер. Следователно, измерванията, изпълнени на един полет, ще бъдат изпълнени при еднакво ниво на повърхността, за което няма да е нужно допълнително коригиране на данните за различните дати на измерване на повърхностните измервания. Създаването, триизмерения модел на релефа може да служи за изпълнение на изчисления, разчети на параметри на дълбочините и техните изменения в различна хидрометеорологична обстановка, при разни сгонно нагонни и приливно отливни явления.
Коментари
Все още няма коментари